Space Rover Cup 2026
Space Rover Cup 2026 優勝
2号機 TR-2 で、ダーツ・無人建設・サンプル回収の3ミッションに挑みました。
Result
3つのミッションを
1台で戦い抜き、優勝。
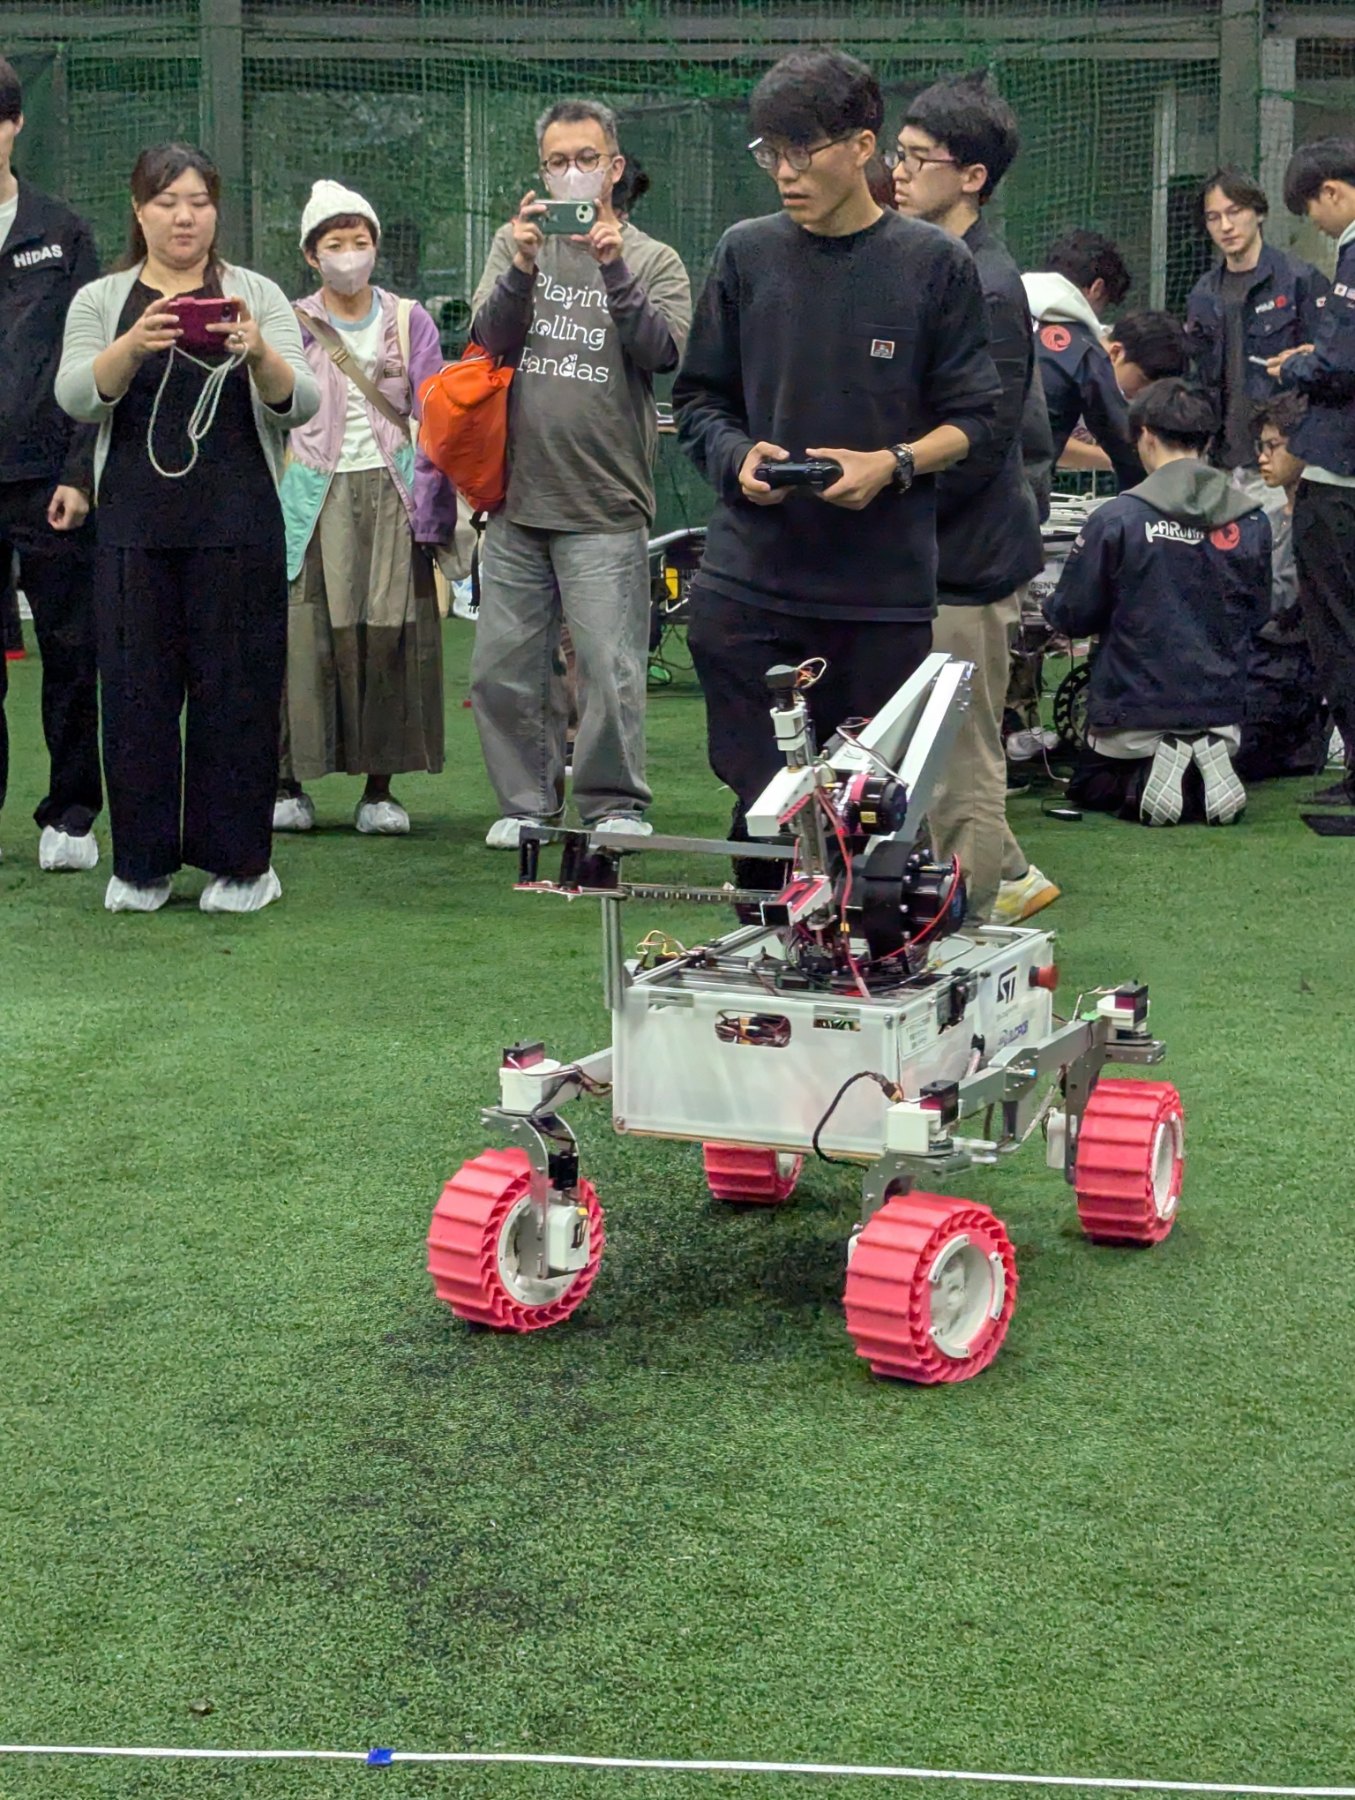
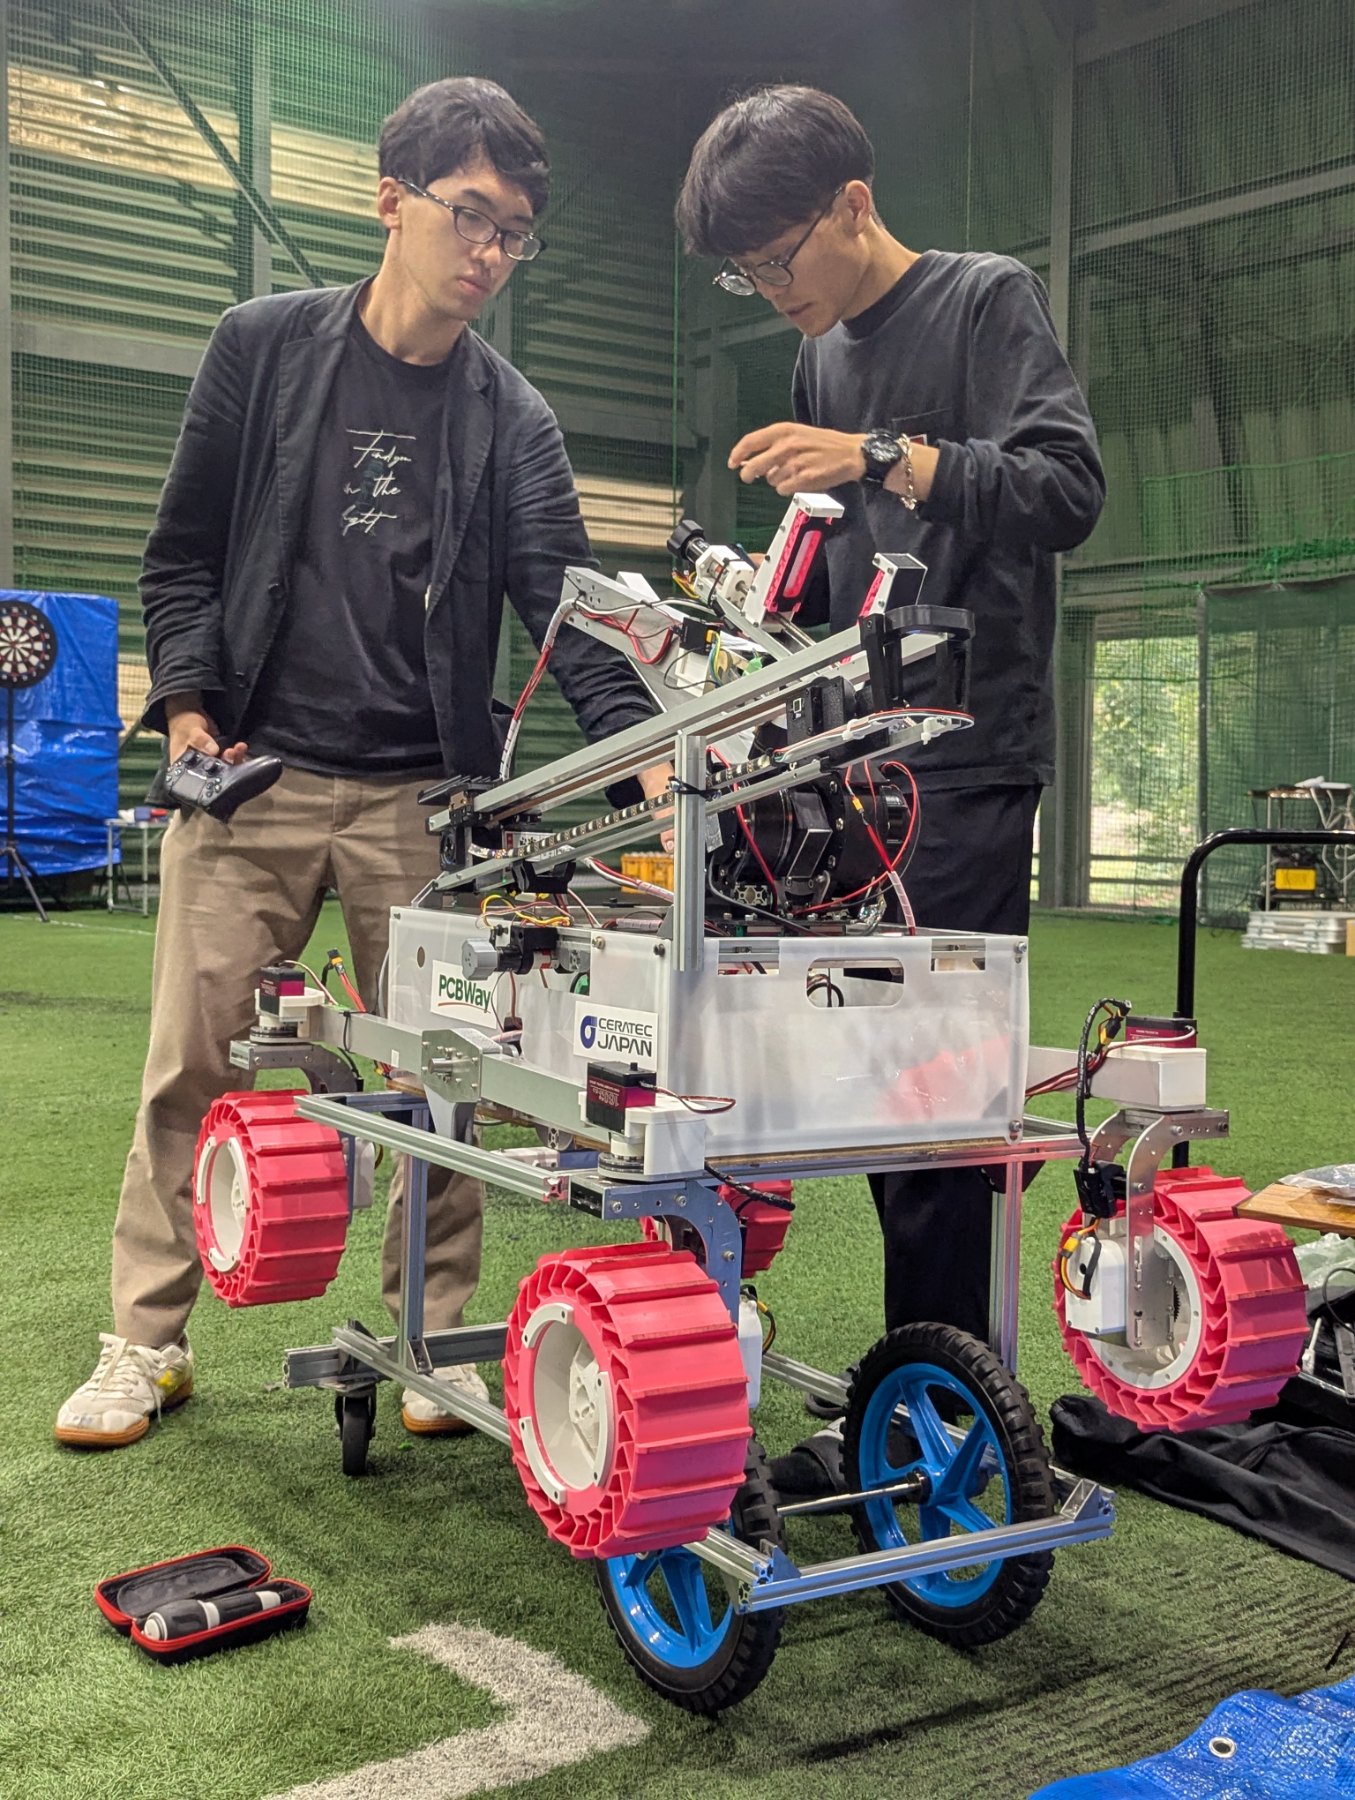
2026年10月24日、東京情報大学で開かれた Space Rover Cup 2026 に、2号機 TR-2 で出場しました。ボードにダーツを当てる、資材を積んで壁を築く、石を集めて運ぶ――性格のまったく違う3つのミッションに、1台のローバーですべて挑み、優勝しました。
3月の鳥取ローバーチャレンジ2026に続き、2026年2つ目のタイトルです。
About
未知の惑星を想定したフィールドで、
課題解決力を競う。
Space Rover Cup は、東京情報大学の知能ロボティクスLabが主催する、学生主体の技術コンテストです。模擬人工衛星 CanSat と大型の惑星探査ローバーが、ドローンを使わずに地上を走行して競います。
問われるのは、走る速さではなく「与えられた課題をどれだけ確実にこなせるか」。自律制御や遠隔操作で未知の地形を進み、ミッションの達成度に加えて、制御の工夫や戦略、機体設計まで含めて評価されます。
開催日
2026年10月24日(土)
会場
東京情報大学 第二グラウンド(千葉市若葉区)
主催
東京情報大学 知能ロボティクスLab
競技
ダーツ・無人建設・サンプル回収の3ミッション(各15分)
出場機体
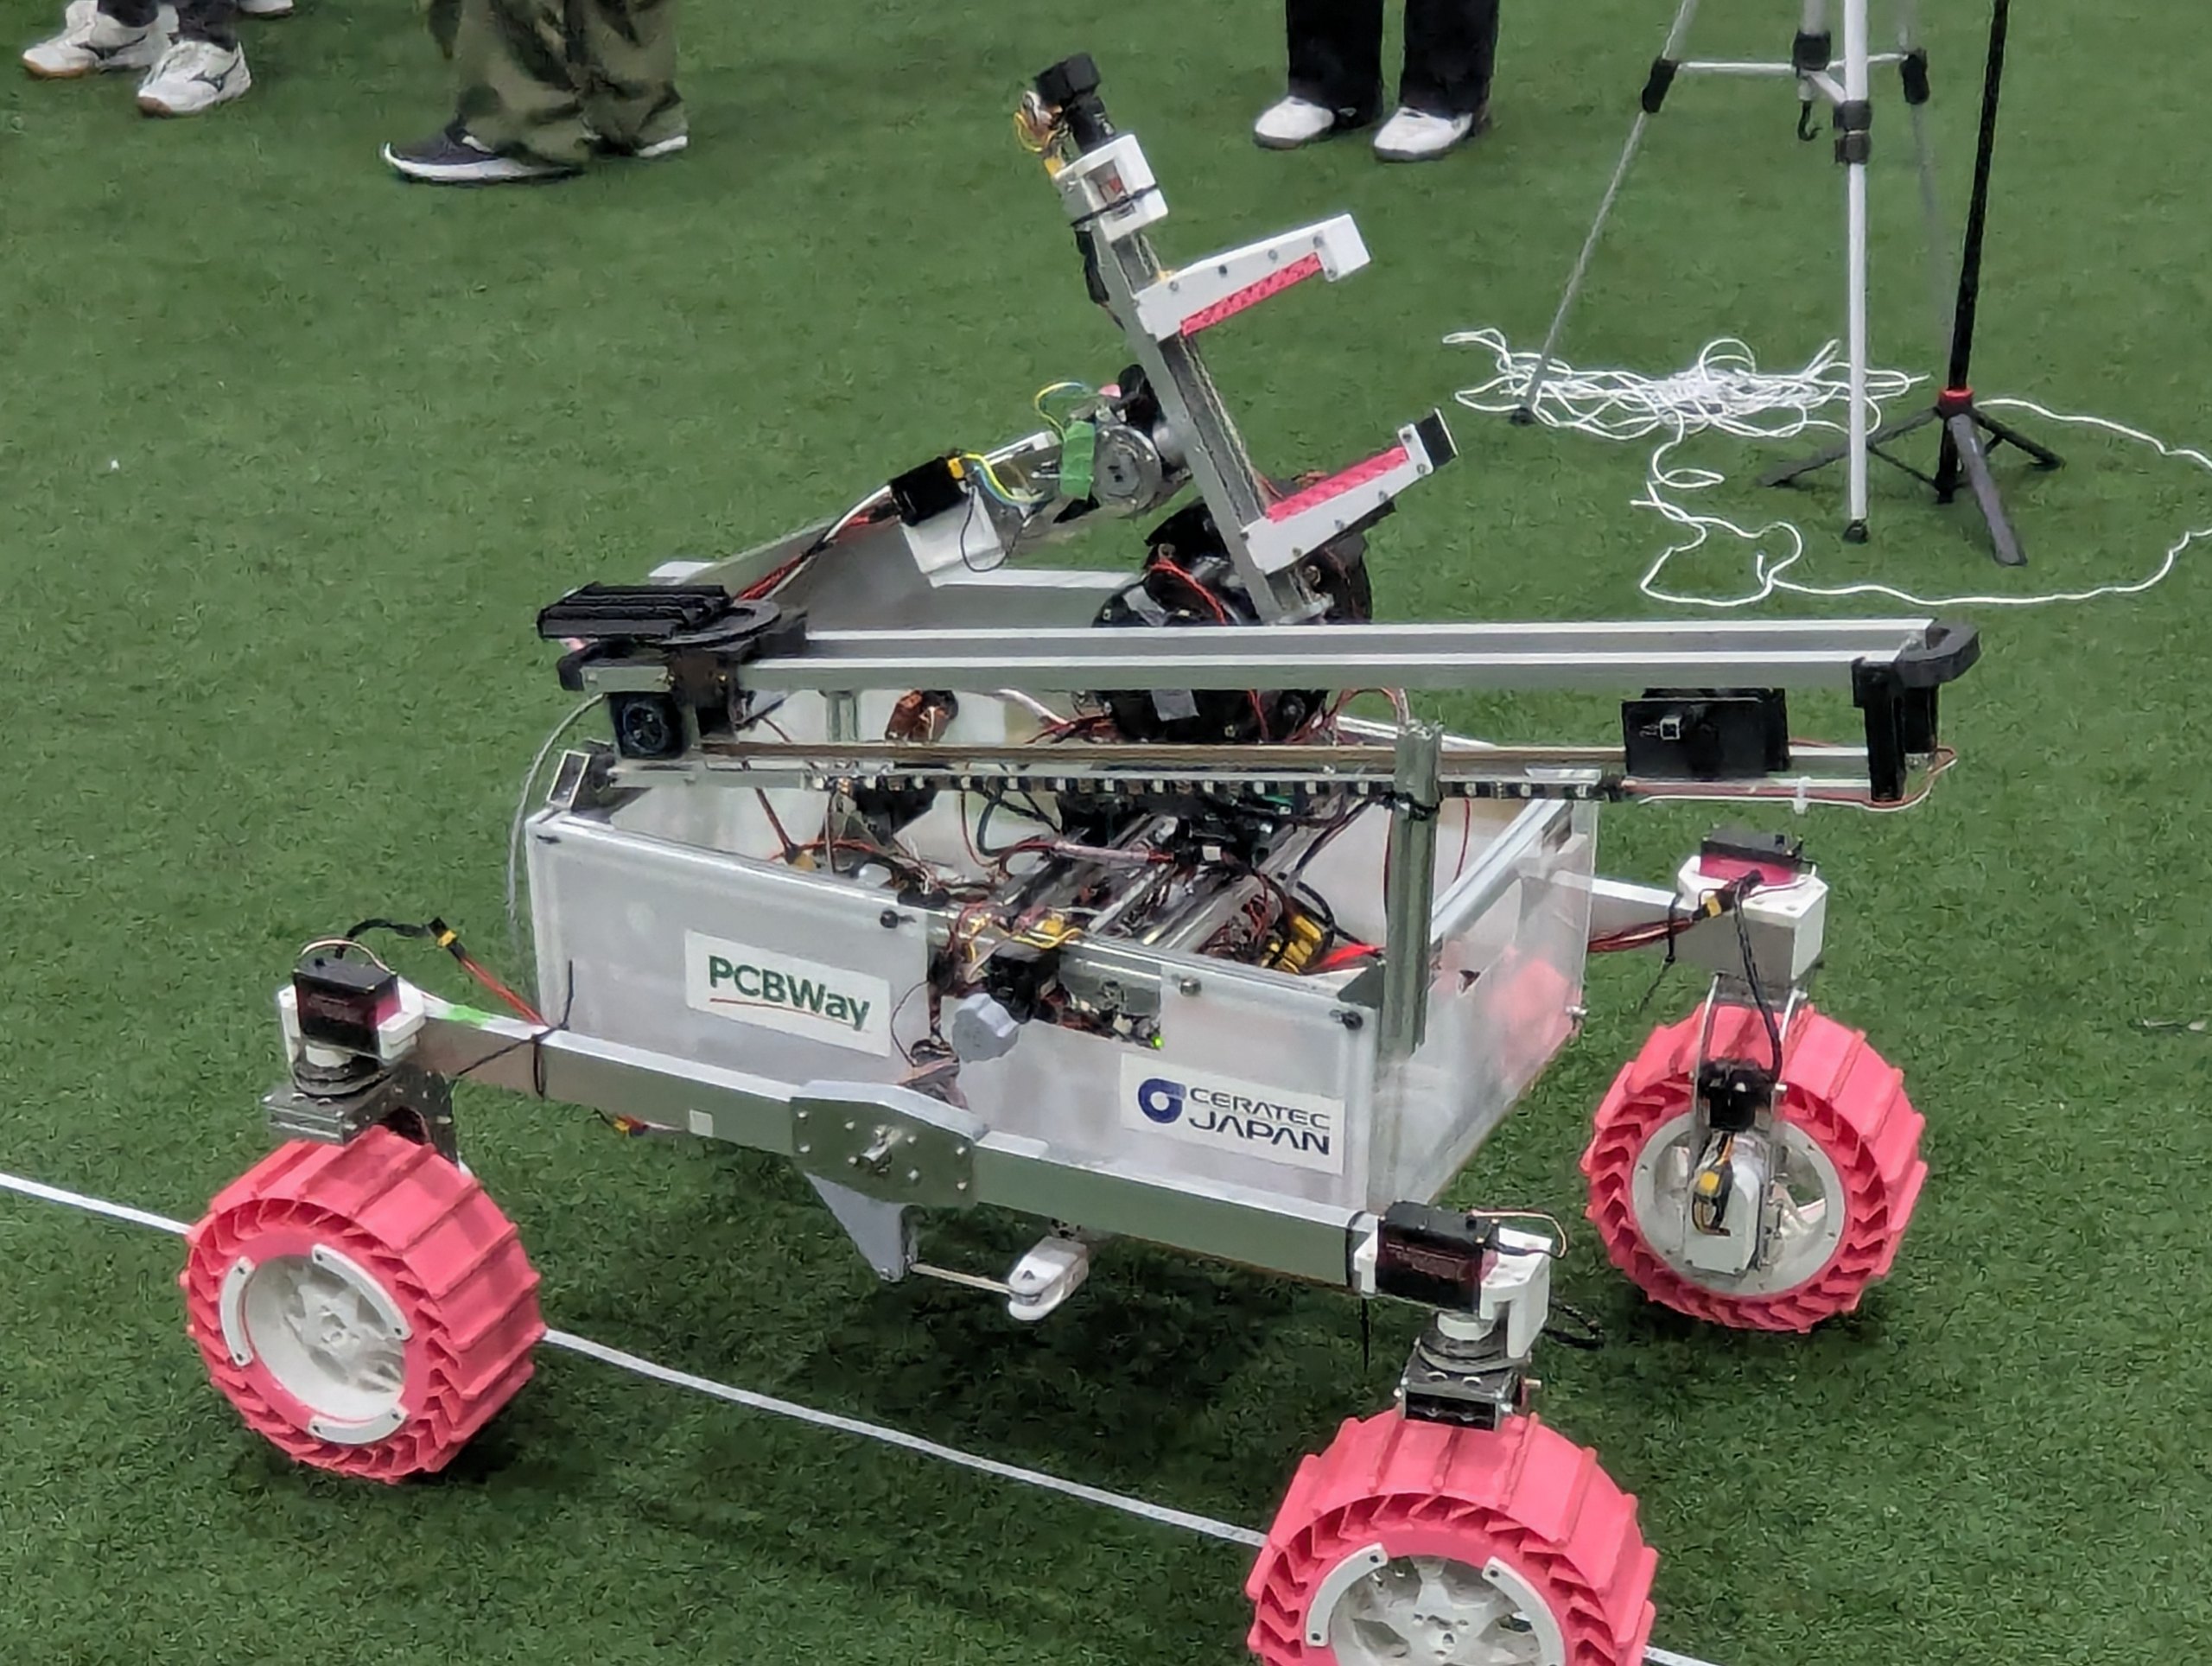
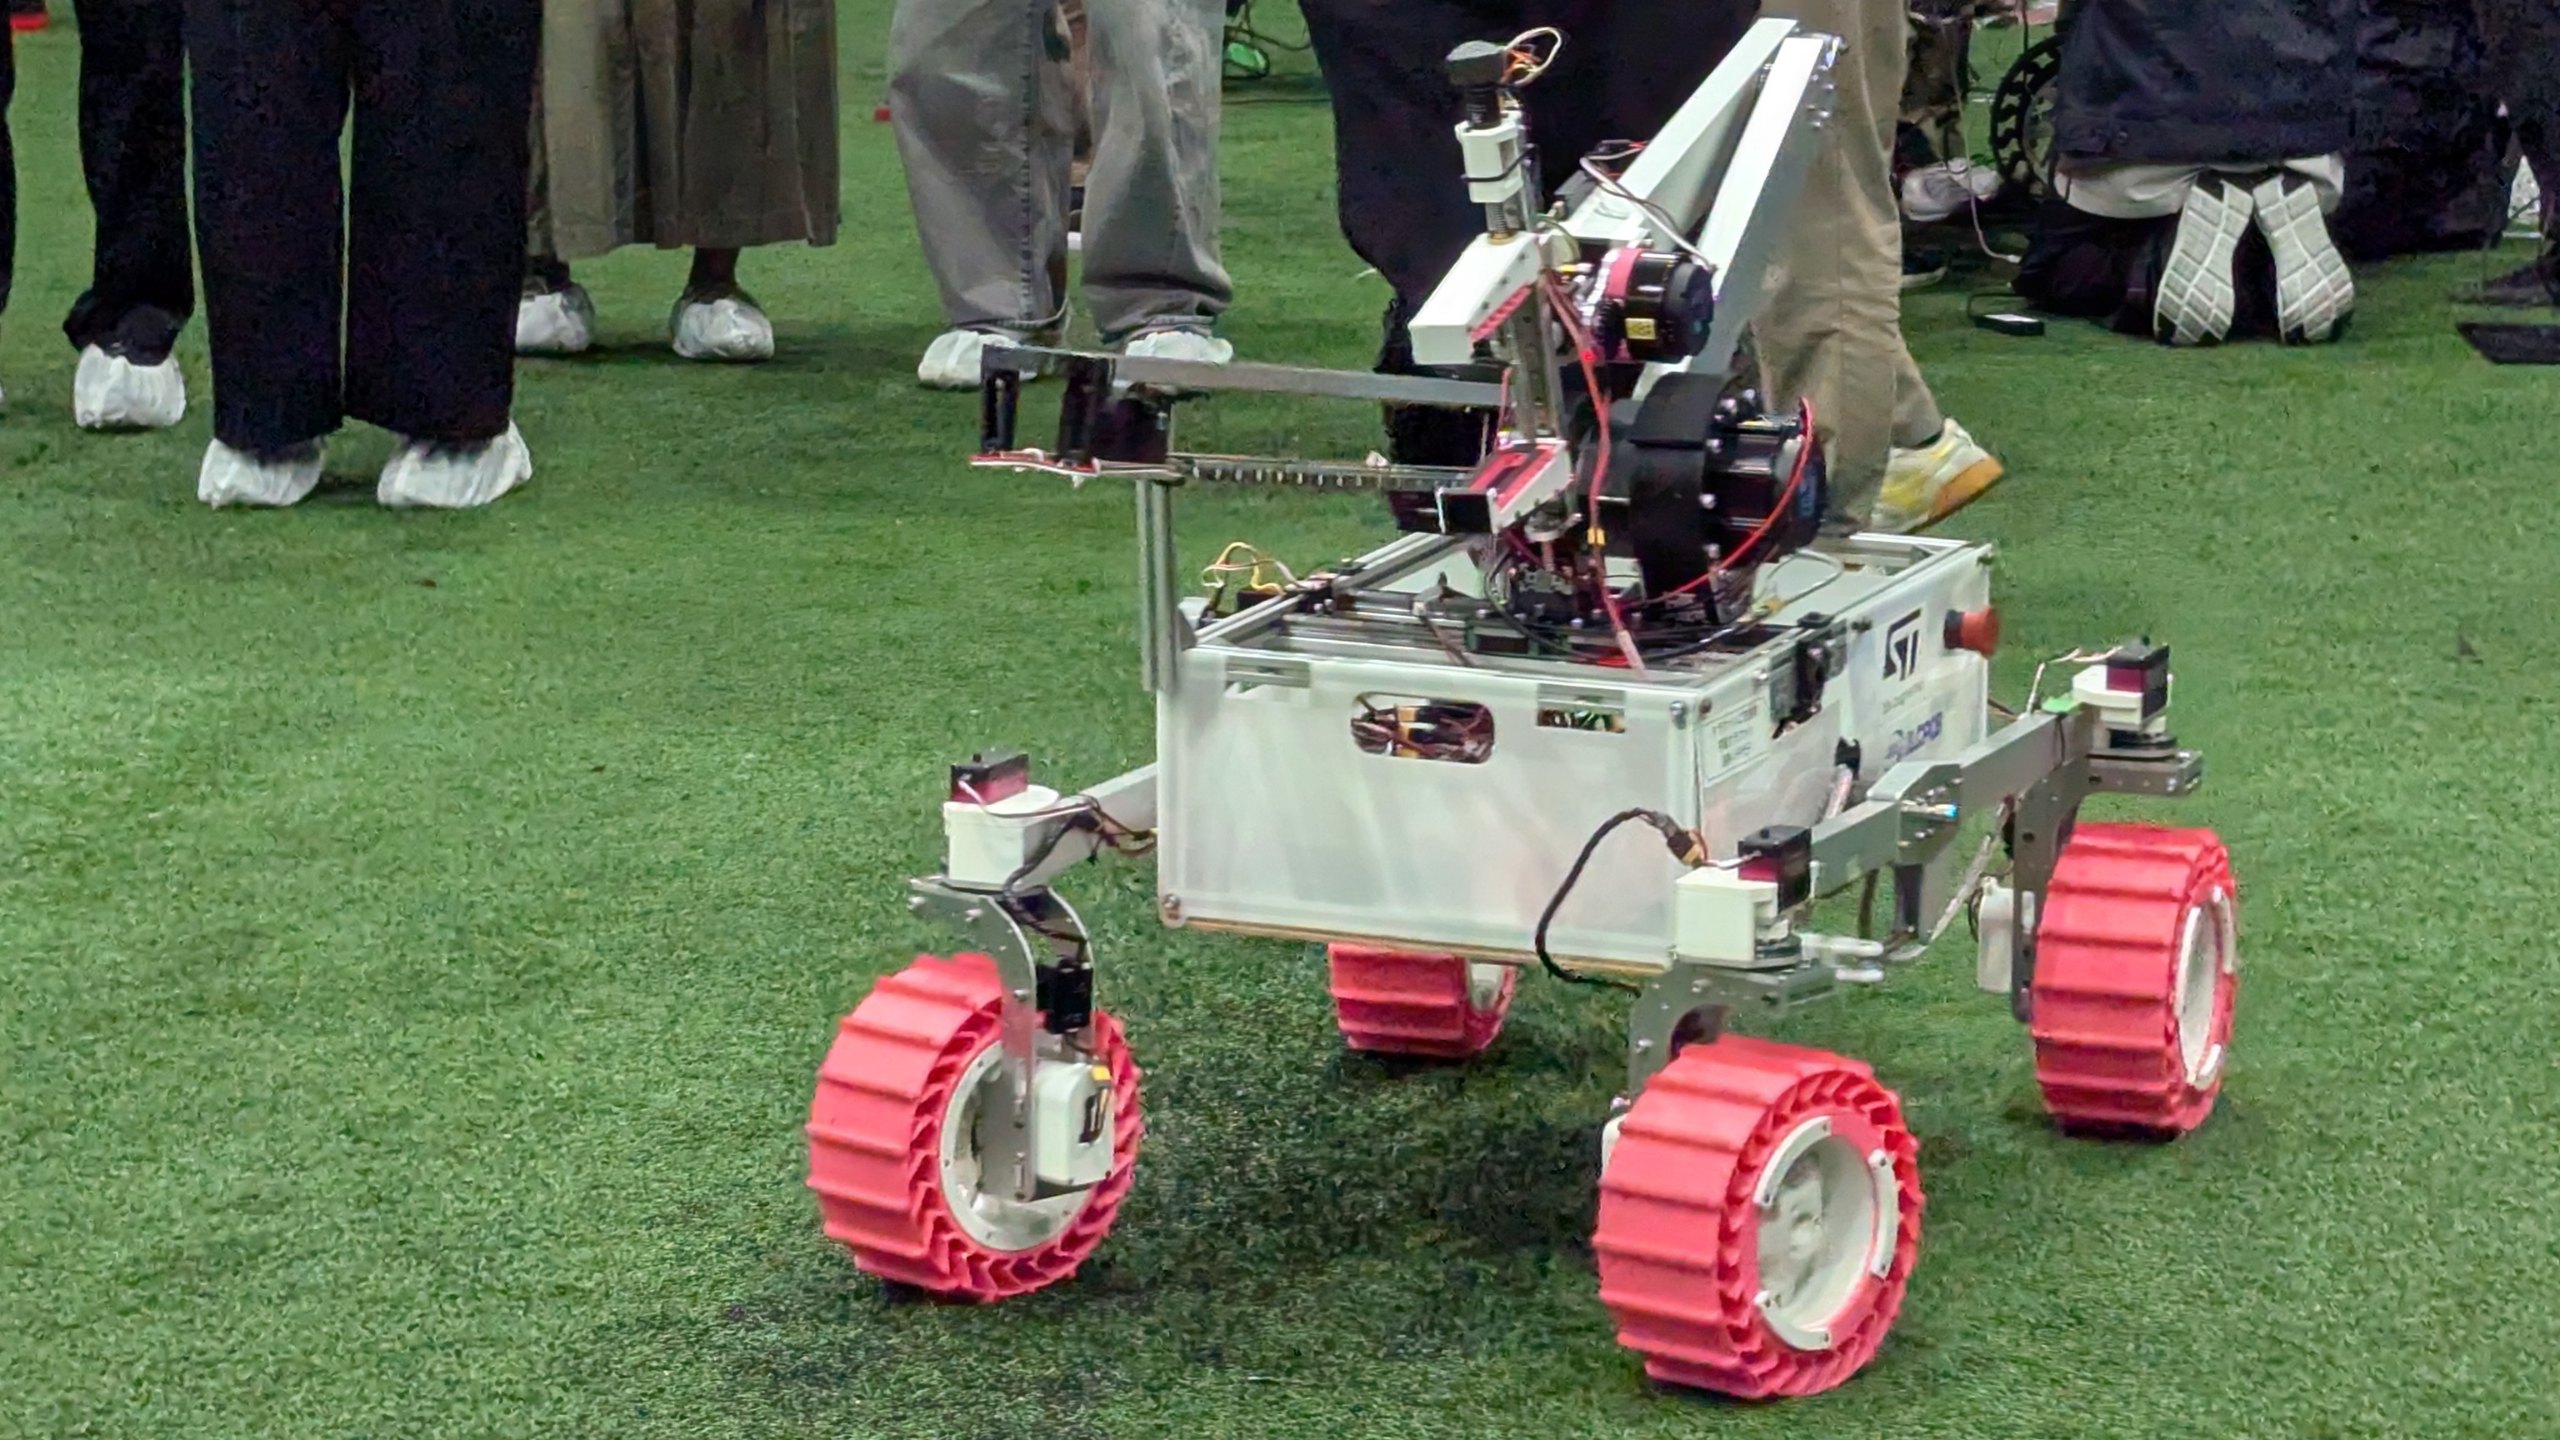
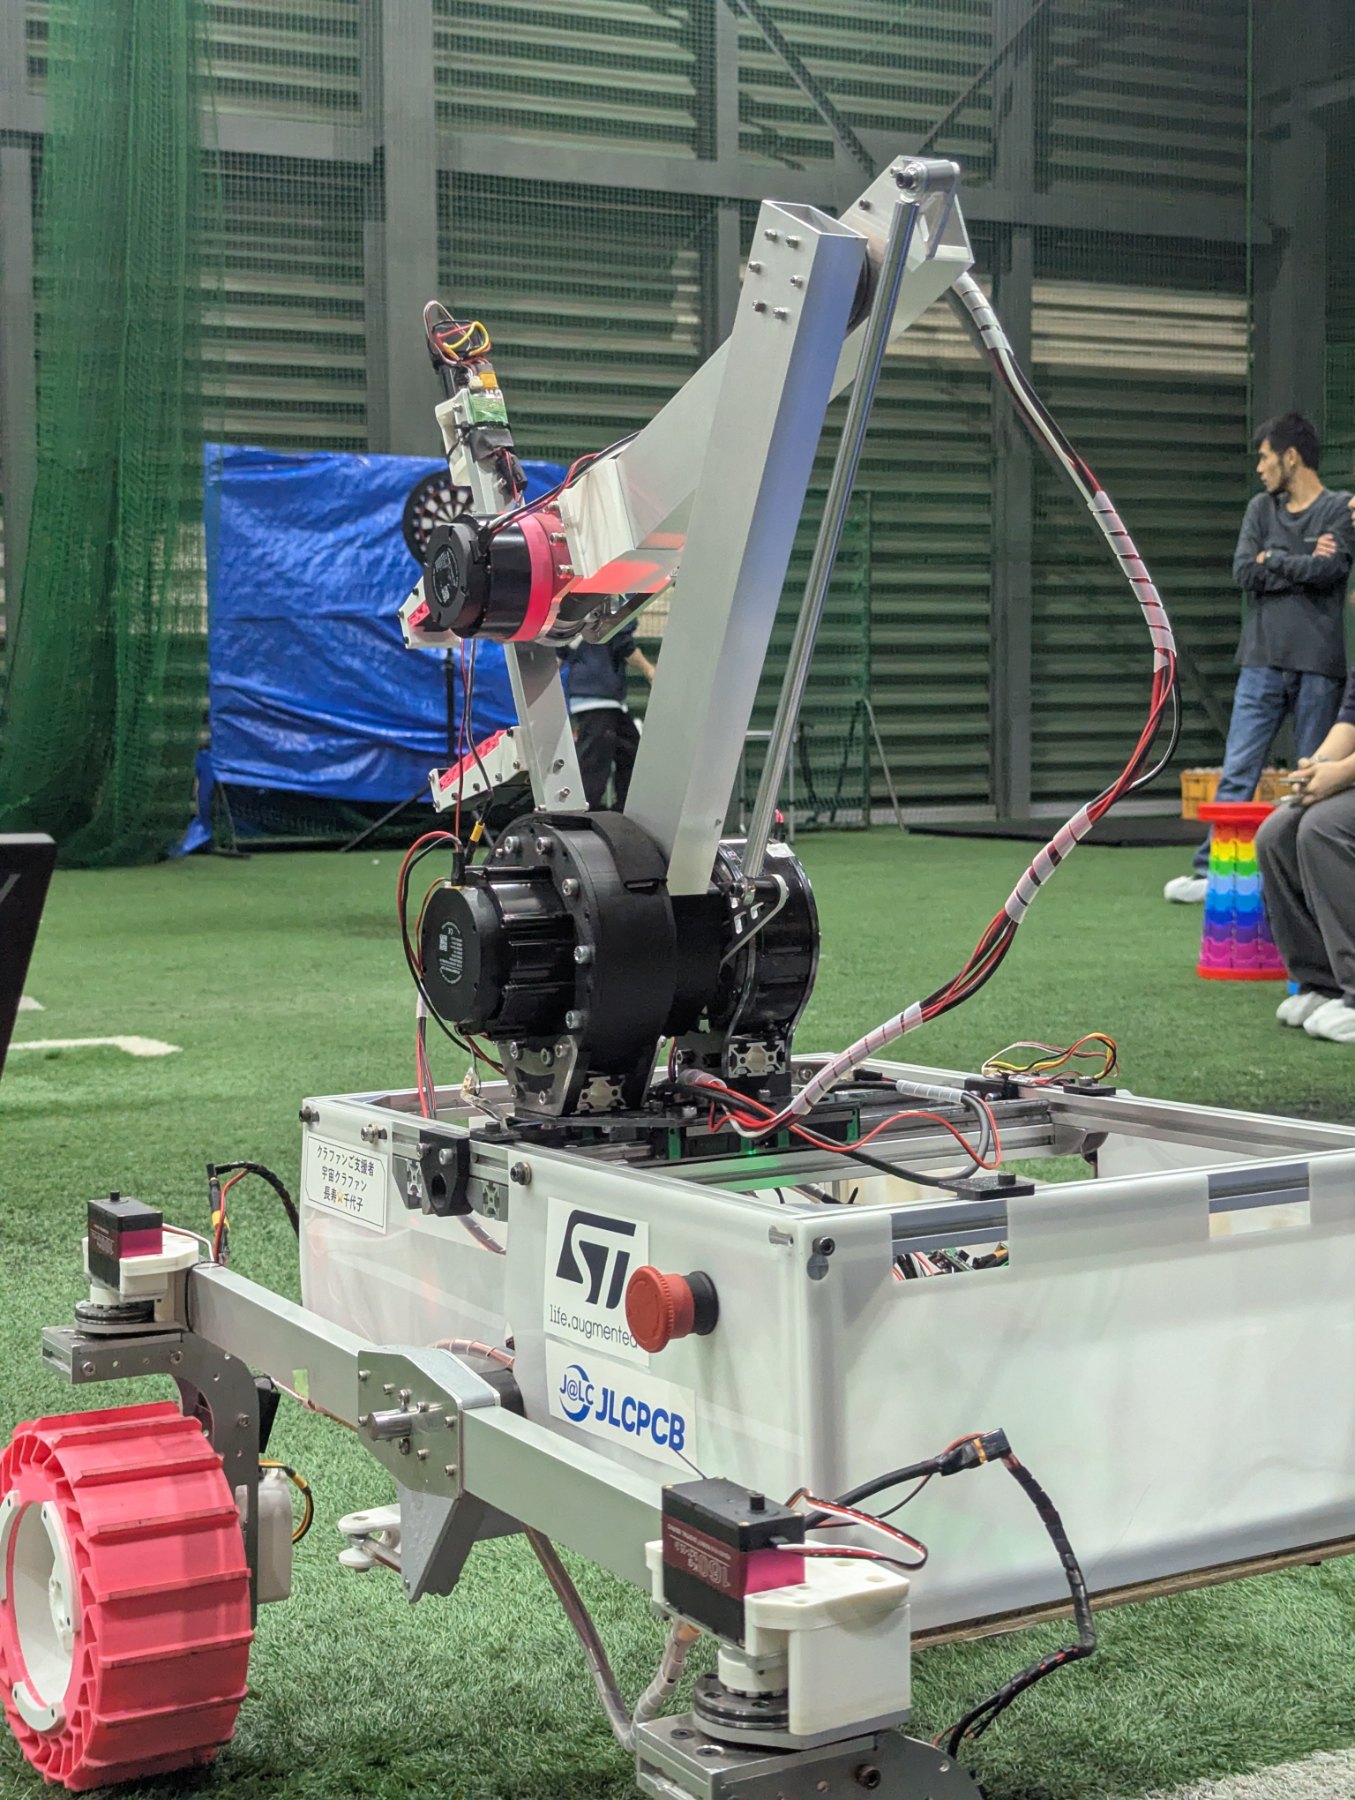
2号機 TR-2(遠隔操作)
Missions
3つのミッション
どのミッションも制限時間は15分、素点は450点満点。競技中の TR-2 の様子を動画でご覧いただけます(音声なし)。
01
ダーツ
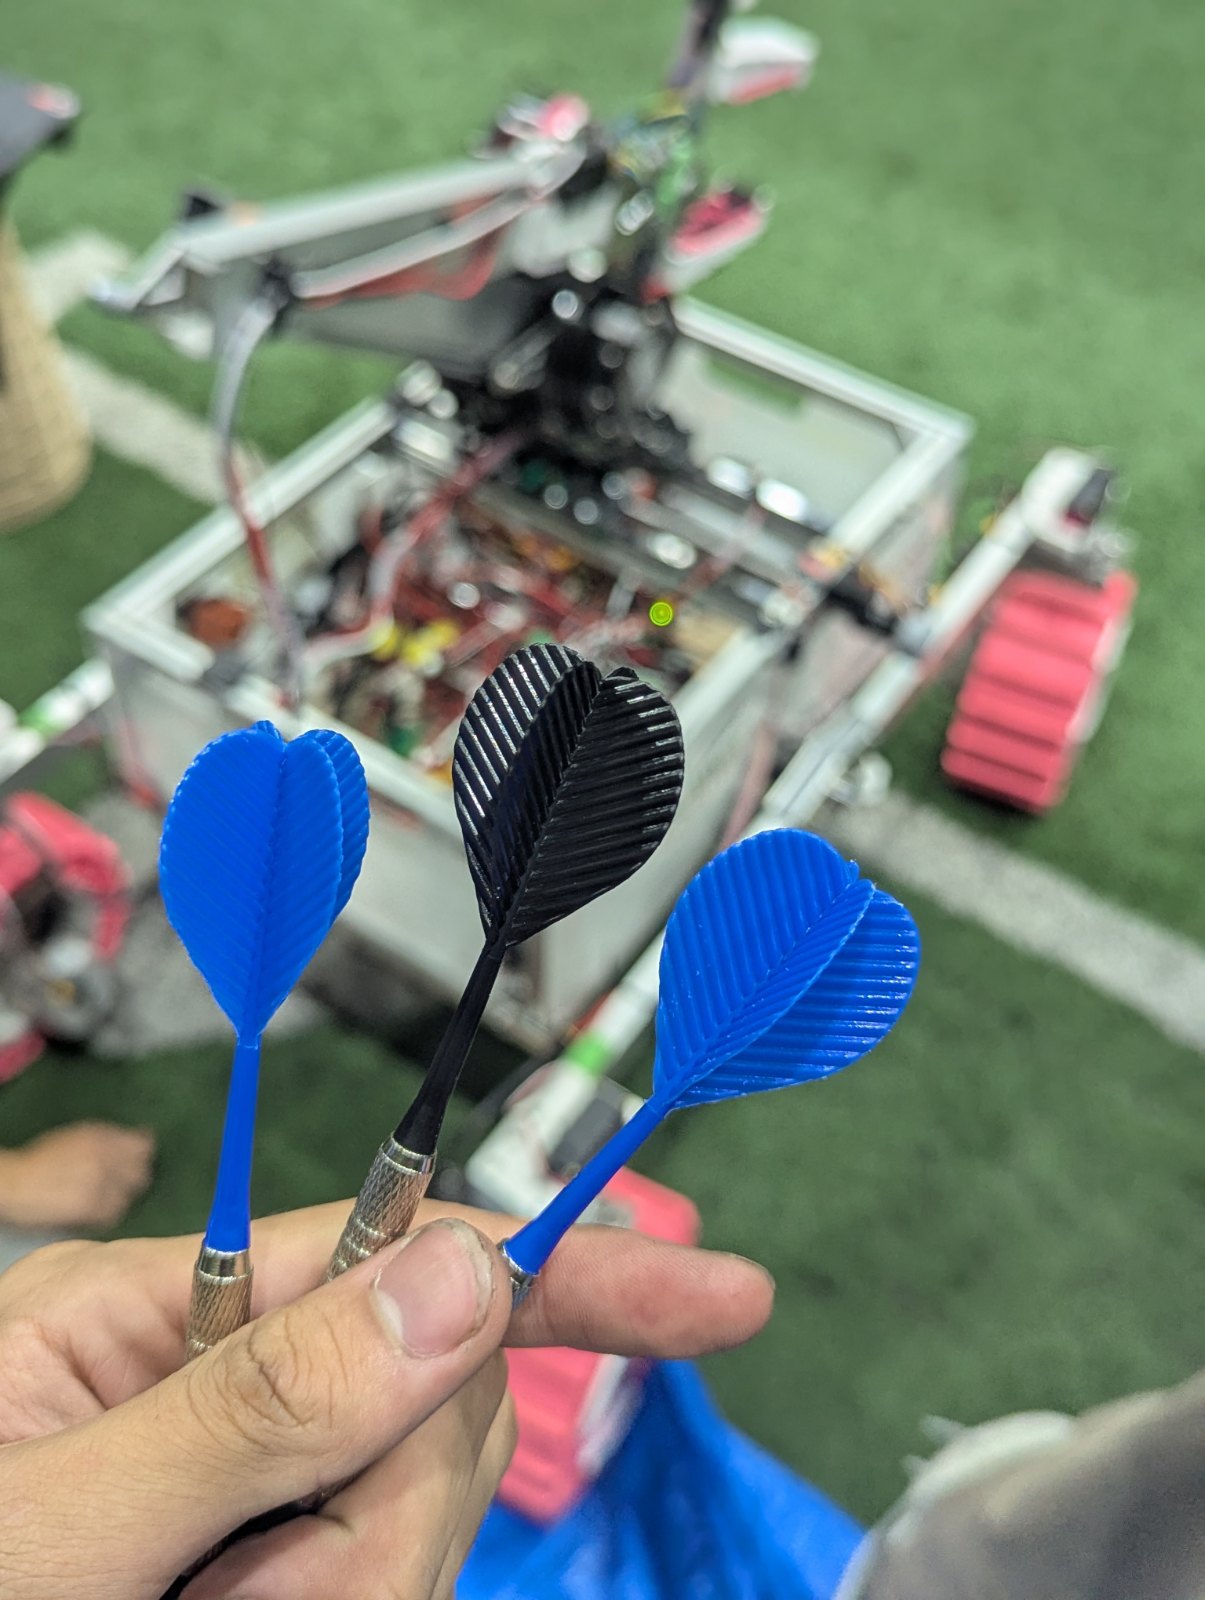
最大3本のダーツを投げ、当たった場所の点数に投げた距離(0.5〜2.5m)を掛けて得点します。遠くから正確に当てるほど高得点です。
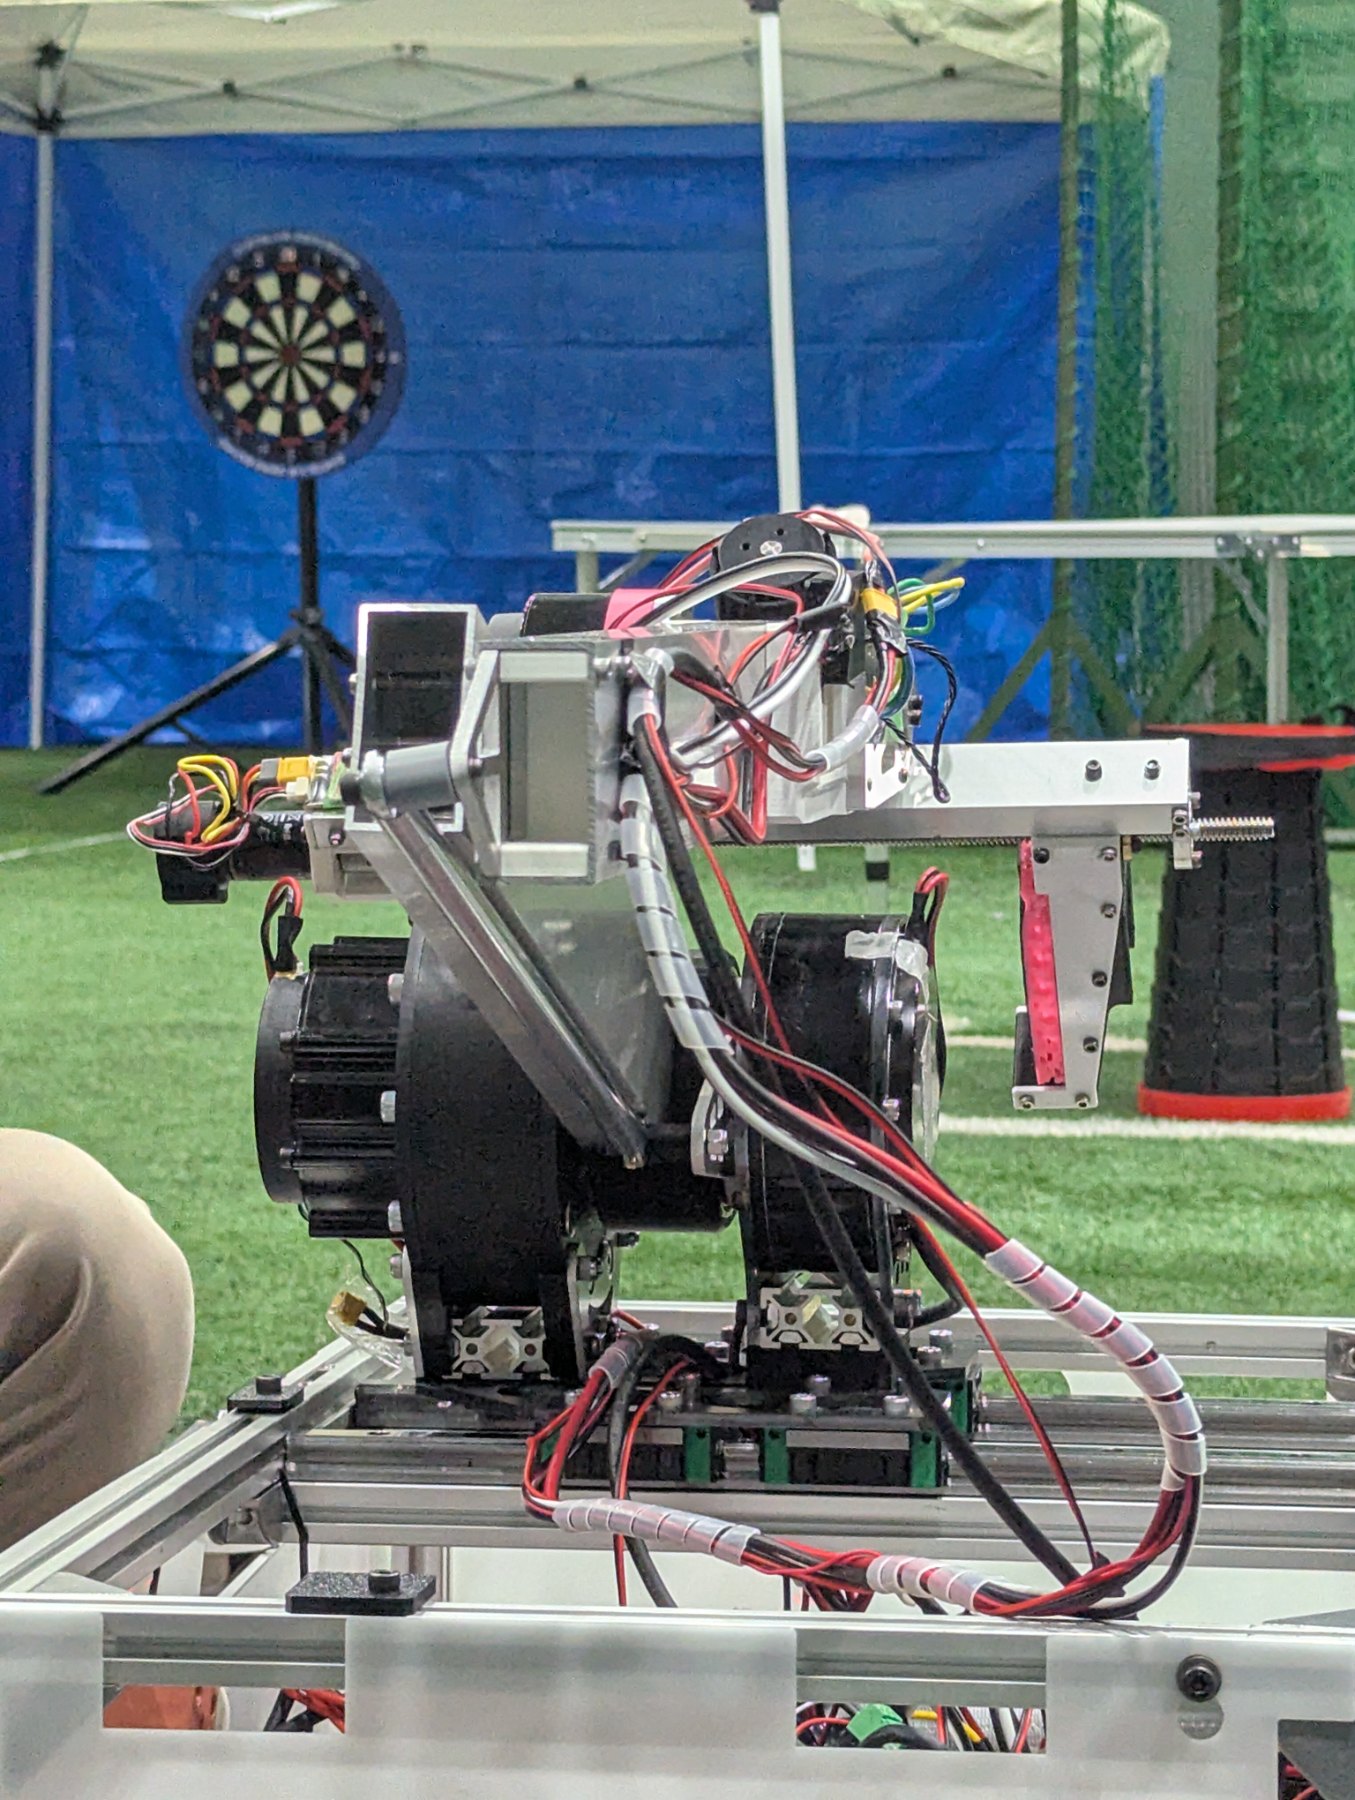
TR-2 に射出機構を搭載し、ボードを狙いました。
02
無人建設
木材やレンガを運んで積み上げ、壁を築きます。置いた数・重ねた数に加え、面をそろえる、3段に積む、自立させるとさらに加点されます。
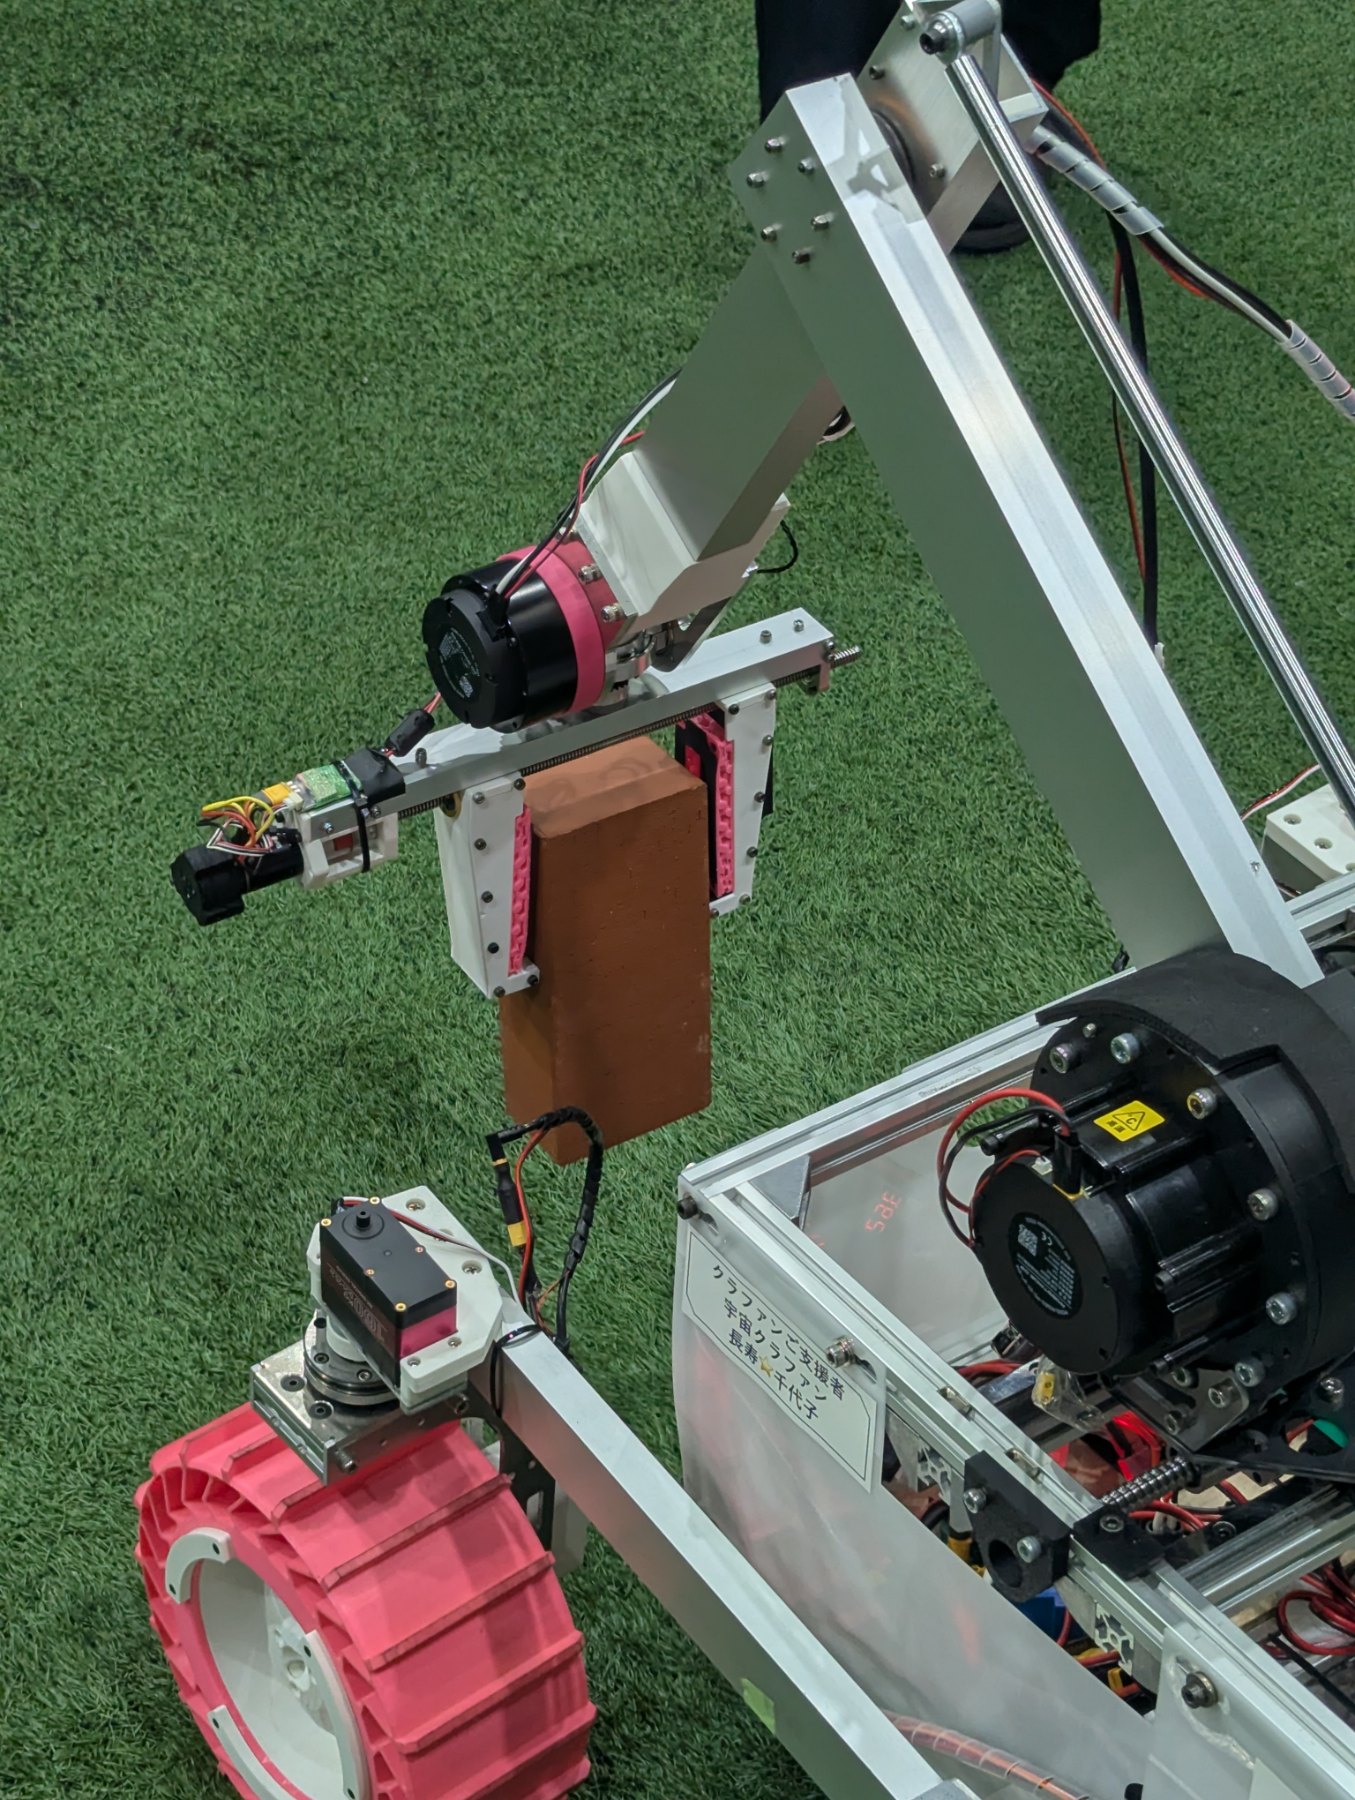
アームで資材を一つずつつかみ、建設エリアへ運んで積み上げました。
03
サンプル回収
フィールドに置かれた自然石と溶岩石を、スタート地点の回収エリアまで運びます。回収した石の合計重量で採点され、10kgで満点です。
アームで石をつかんではエリアまで運び、降ろす作業を繰り返しました。
Live archive
大会の配信アーカイブ
主催の東京情報大学 知能ロボティクスLab が、大会当日の様子を YouTube で配信しました。
Scoring
軽く、賢い機体ほど
有利になる採点。
総得点は、3ミッションの素点の合計(最大1,350点)に「重量倍率」と「制御倍率」を掛けて決まります。ミッションをこなす力に加えて、機体の軽さと自律性も問われる採点です。
重量倍率
1 + log₁₀(70 ÷ 機体重量kg)。70kgで1倍となり、軽い機体ほど倍率が上がります。
制御倍率
完全自律は1.2倍、遠隔操作は1.0倍。
機体の制限
各辺1,200mm以下の空間に収まり、総重量70kg以下。
Rover
出場機体
Gallery
大会の様子
Next
次の舞台へ。
鳥取ローバーチャレンジ2027 エキスパート部門と University Rover Challenge 2027 に向けて、TR-2 の開発を続けます。