Tottori Rover Challenge 2026
鳥取ローバーチャレンジ2026
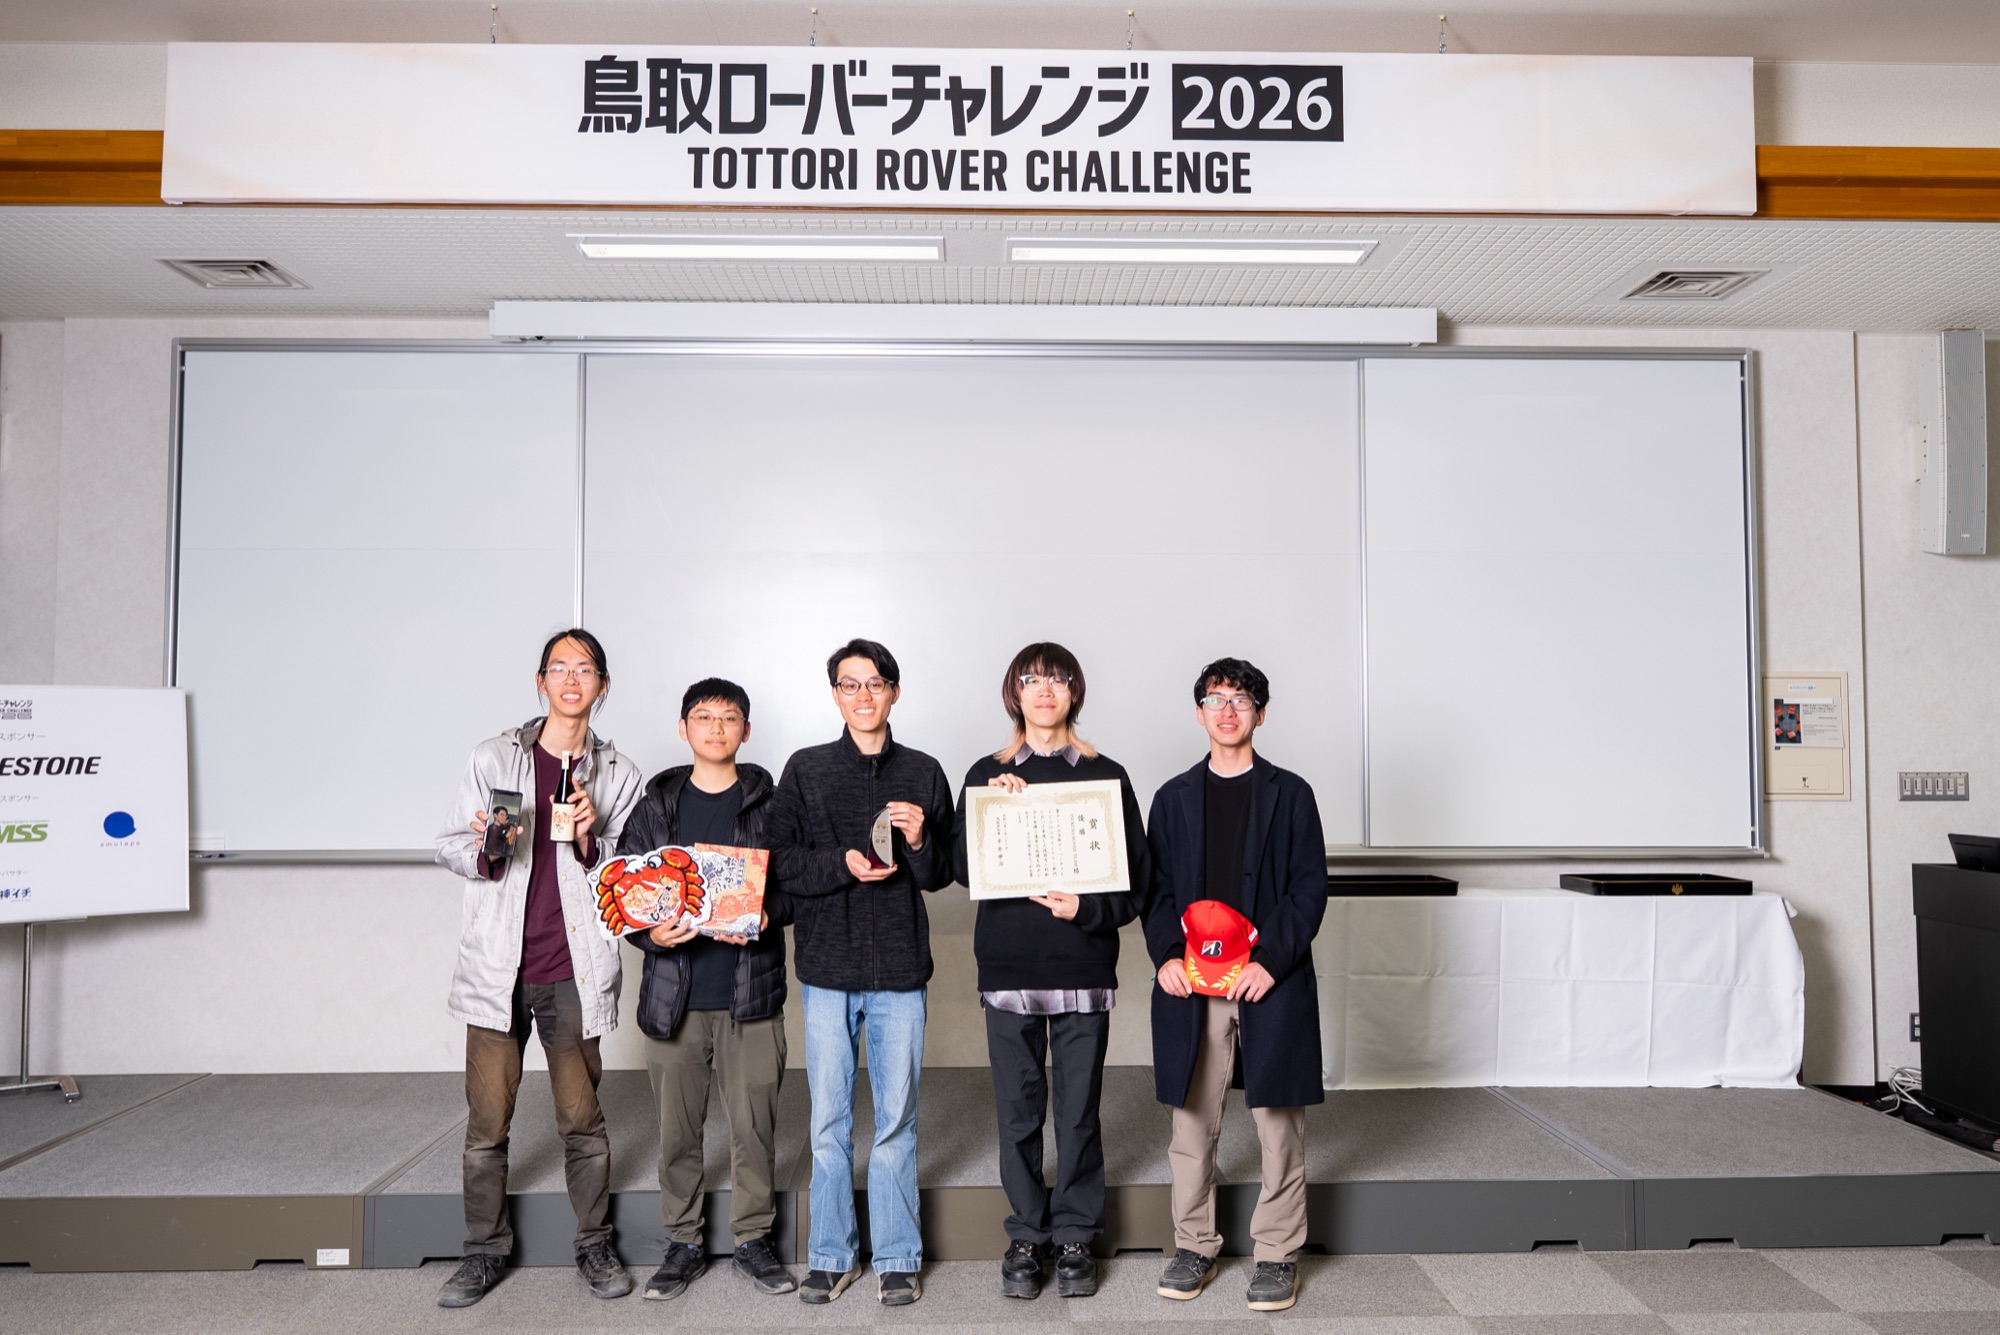
エントリー部門 優勝。初号機 TR-1 で挑んだ、鳥取砂丘での3日間の記録です。
Result
予選1位から、決勝優勝へ
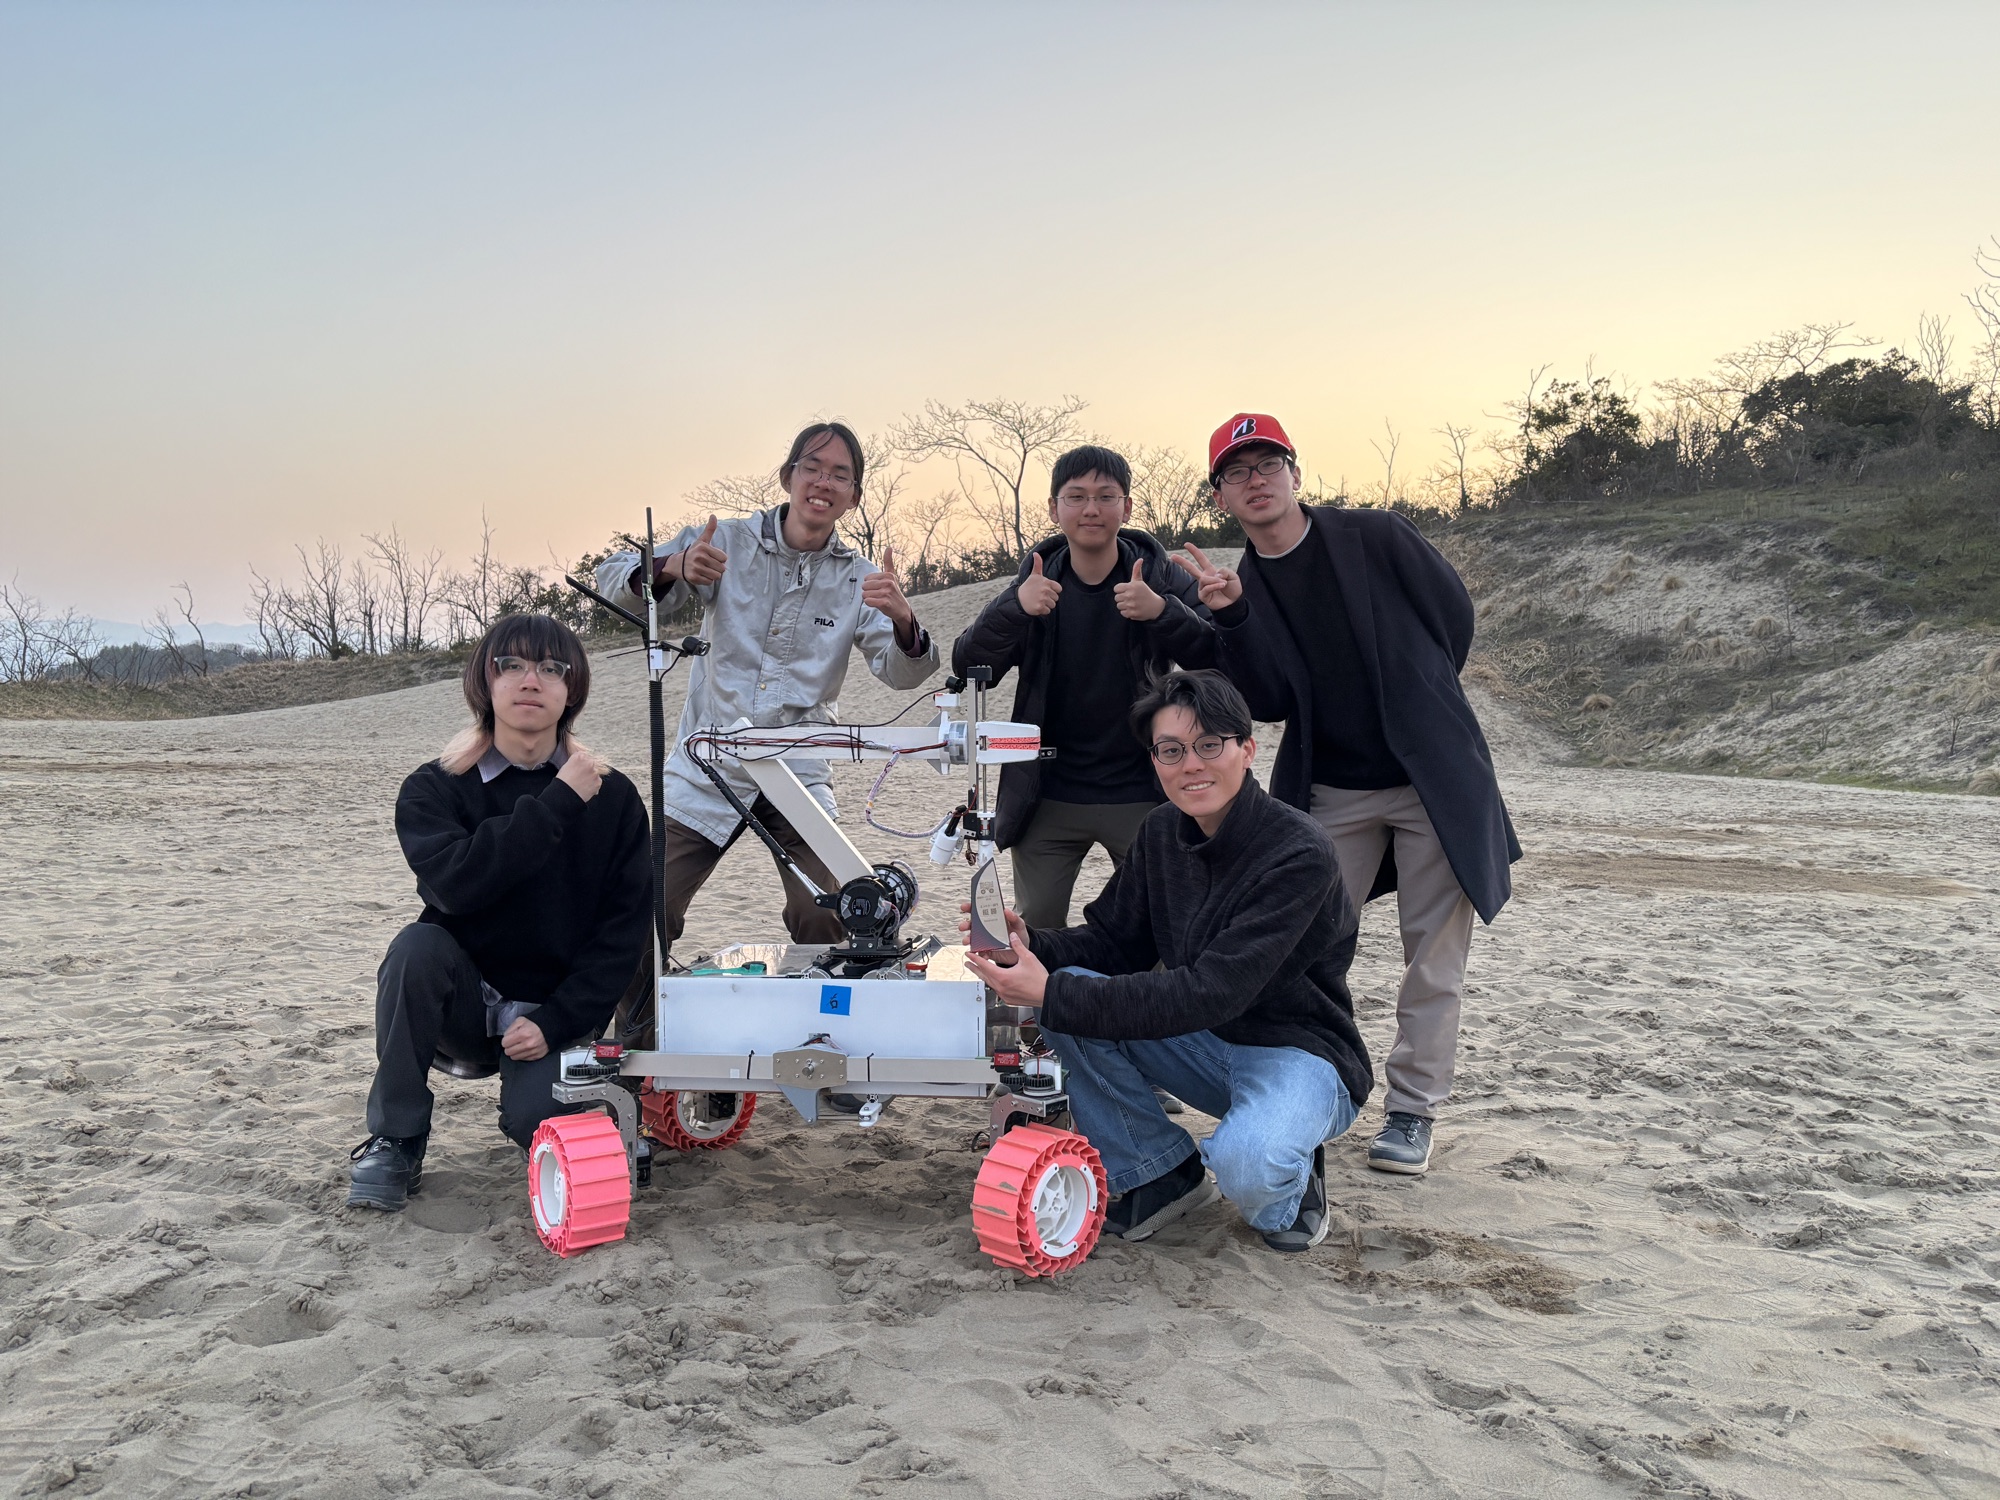
23チームが参加した大会に初出場ながら、科学探査・自律走行・無人建設の3つのミッションすべてで得点を重ね、予選を社会人チームも含めた全体1位で通過し、決勝へ進出しました。決勝では5kgの鉄球を一度も落とさずに運び切り、自律走行でも全ての指定ポイントを通過。エントリー部門で優勝しました。
優勝
決勝
エントリー部門
1位
予選
社会人チームを含む全体
Scoreboard
得点表
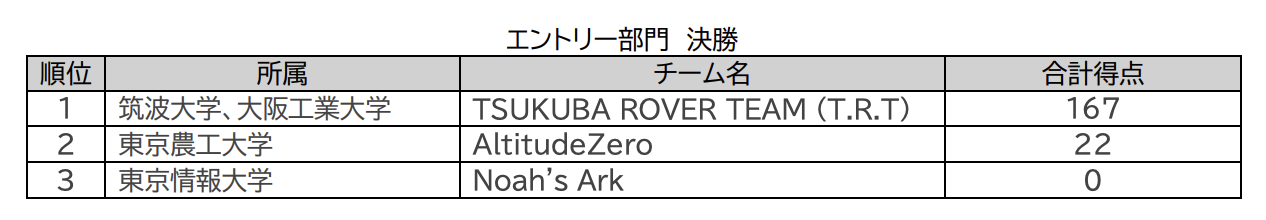
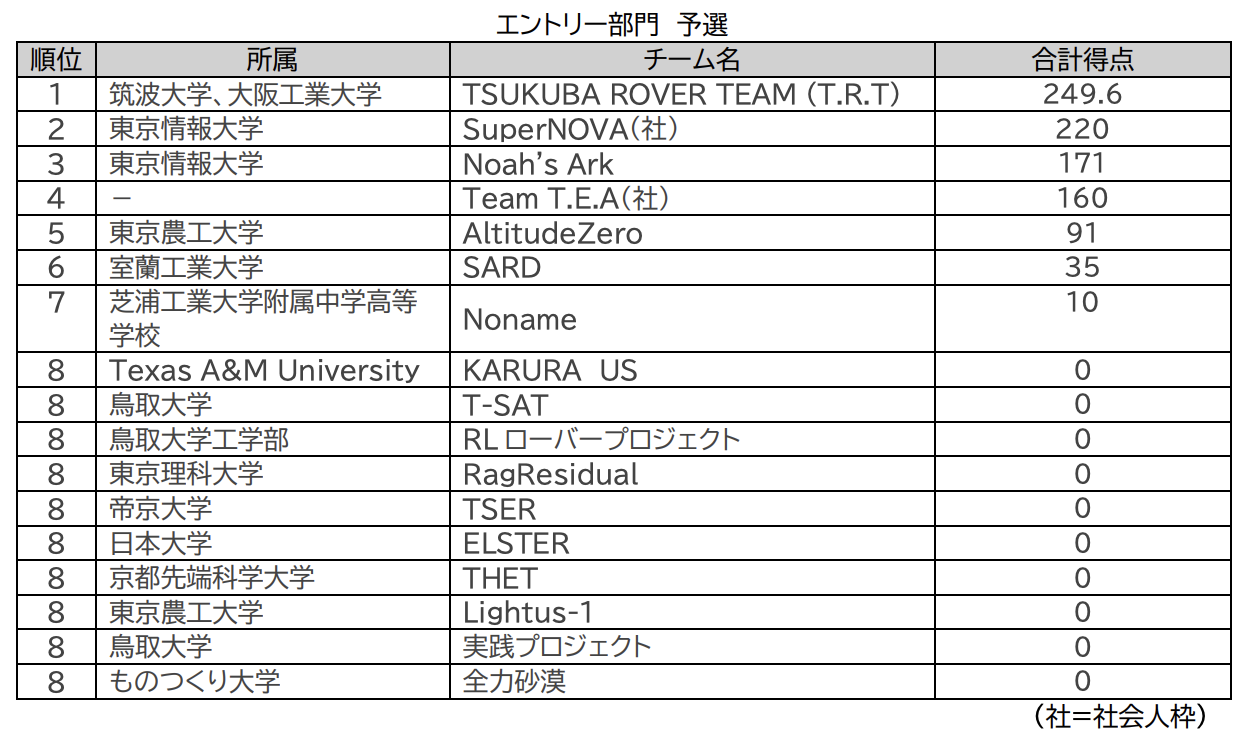
大会公式の最終リザルトより、エントリー部門の結果です(社=社会人枠)。
Final
決勝
1
TSUKUBA ROVER TEAM
167
2
AltitudeZero
22
3
Noah’s Ark
0
Qualifying
予選(上位5チーム/全17チーム)
1
TSUKUBA ROVER TEAM
249.6
2
SuperNOVA(社)
220
3
Noah’s Ark
171
4
Team T.E.A(社)
160
5
AltitudeZero
91
大会公式のリザルト(画像)を見る
画像をタップ(クリック)すると、新しいタブで元の大きさの画像が開きます。
About
砂丘の月面実証フィールドで、
惑星探査の技術を競う。
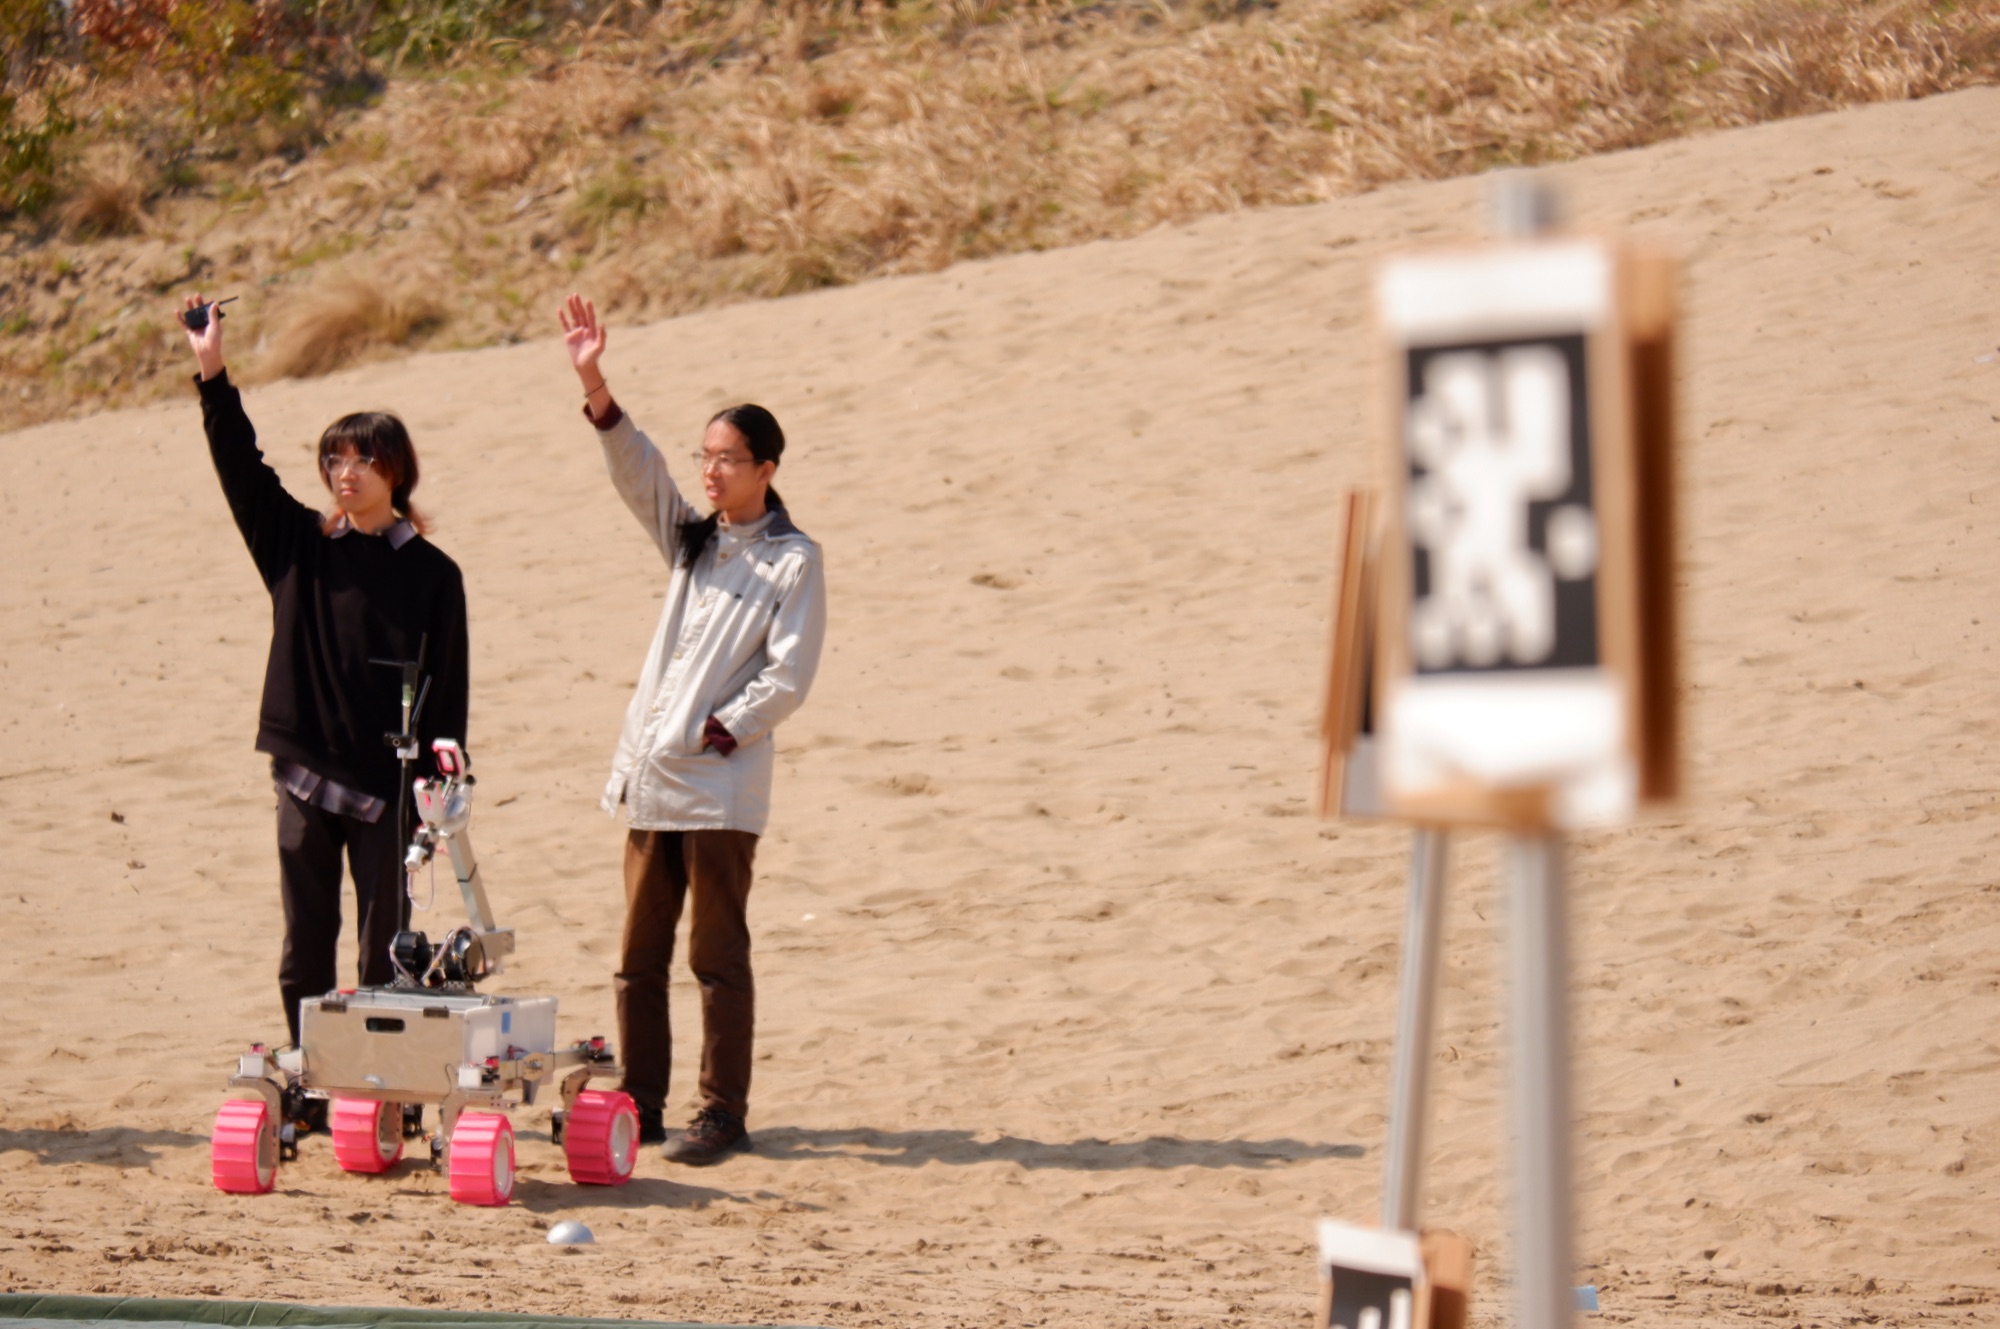
鳥取ローバーチャレンジは、鳥取砂丘の惑星探査実証フィールド「ルナテラス」を舞台に、惑星での科学探査や基地建設に必要な技術を競う大会です。基礎的なローバー技術とミッション走破を目指すエントリー部門と、より高度な自律制御や複雑なタスクに挑むエキスパート部門があり、私たちはエントリー部門に出場しました。
会期
2026年3月19日(木)〜21日(土)
会場
鳥取砂丘 惑星探査実証フィールド ルナテラス(鳥取大学乾燥地研究センター内)
主催
鳥取ローバーチャレンジ実行委員会
出場部門
エントリー部門
出場機体
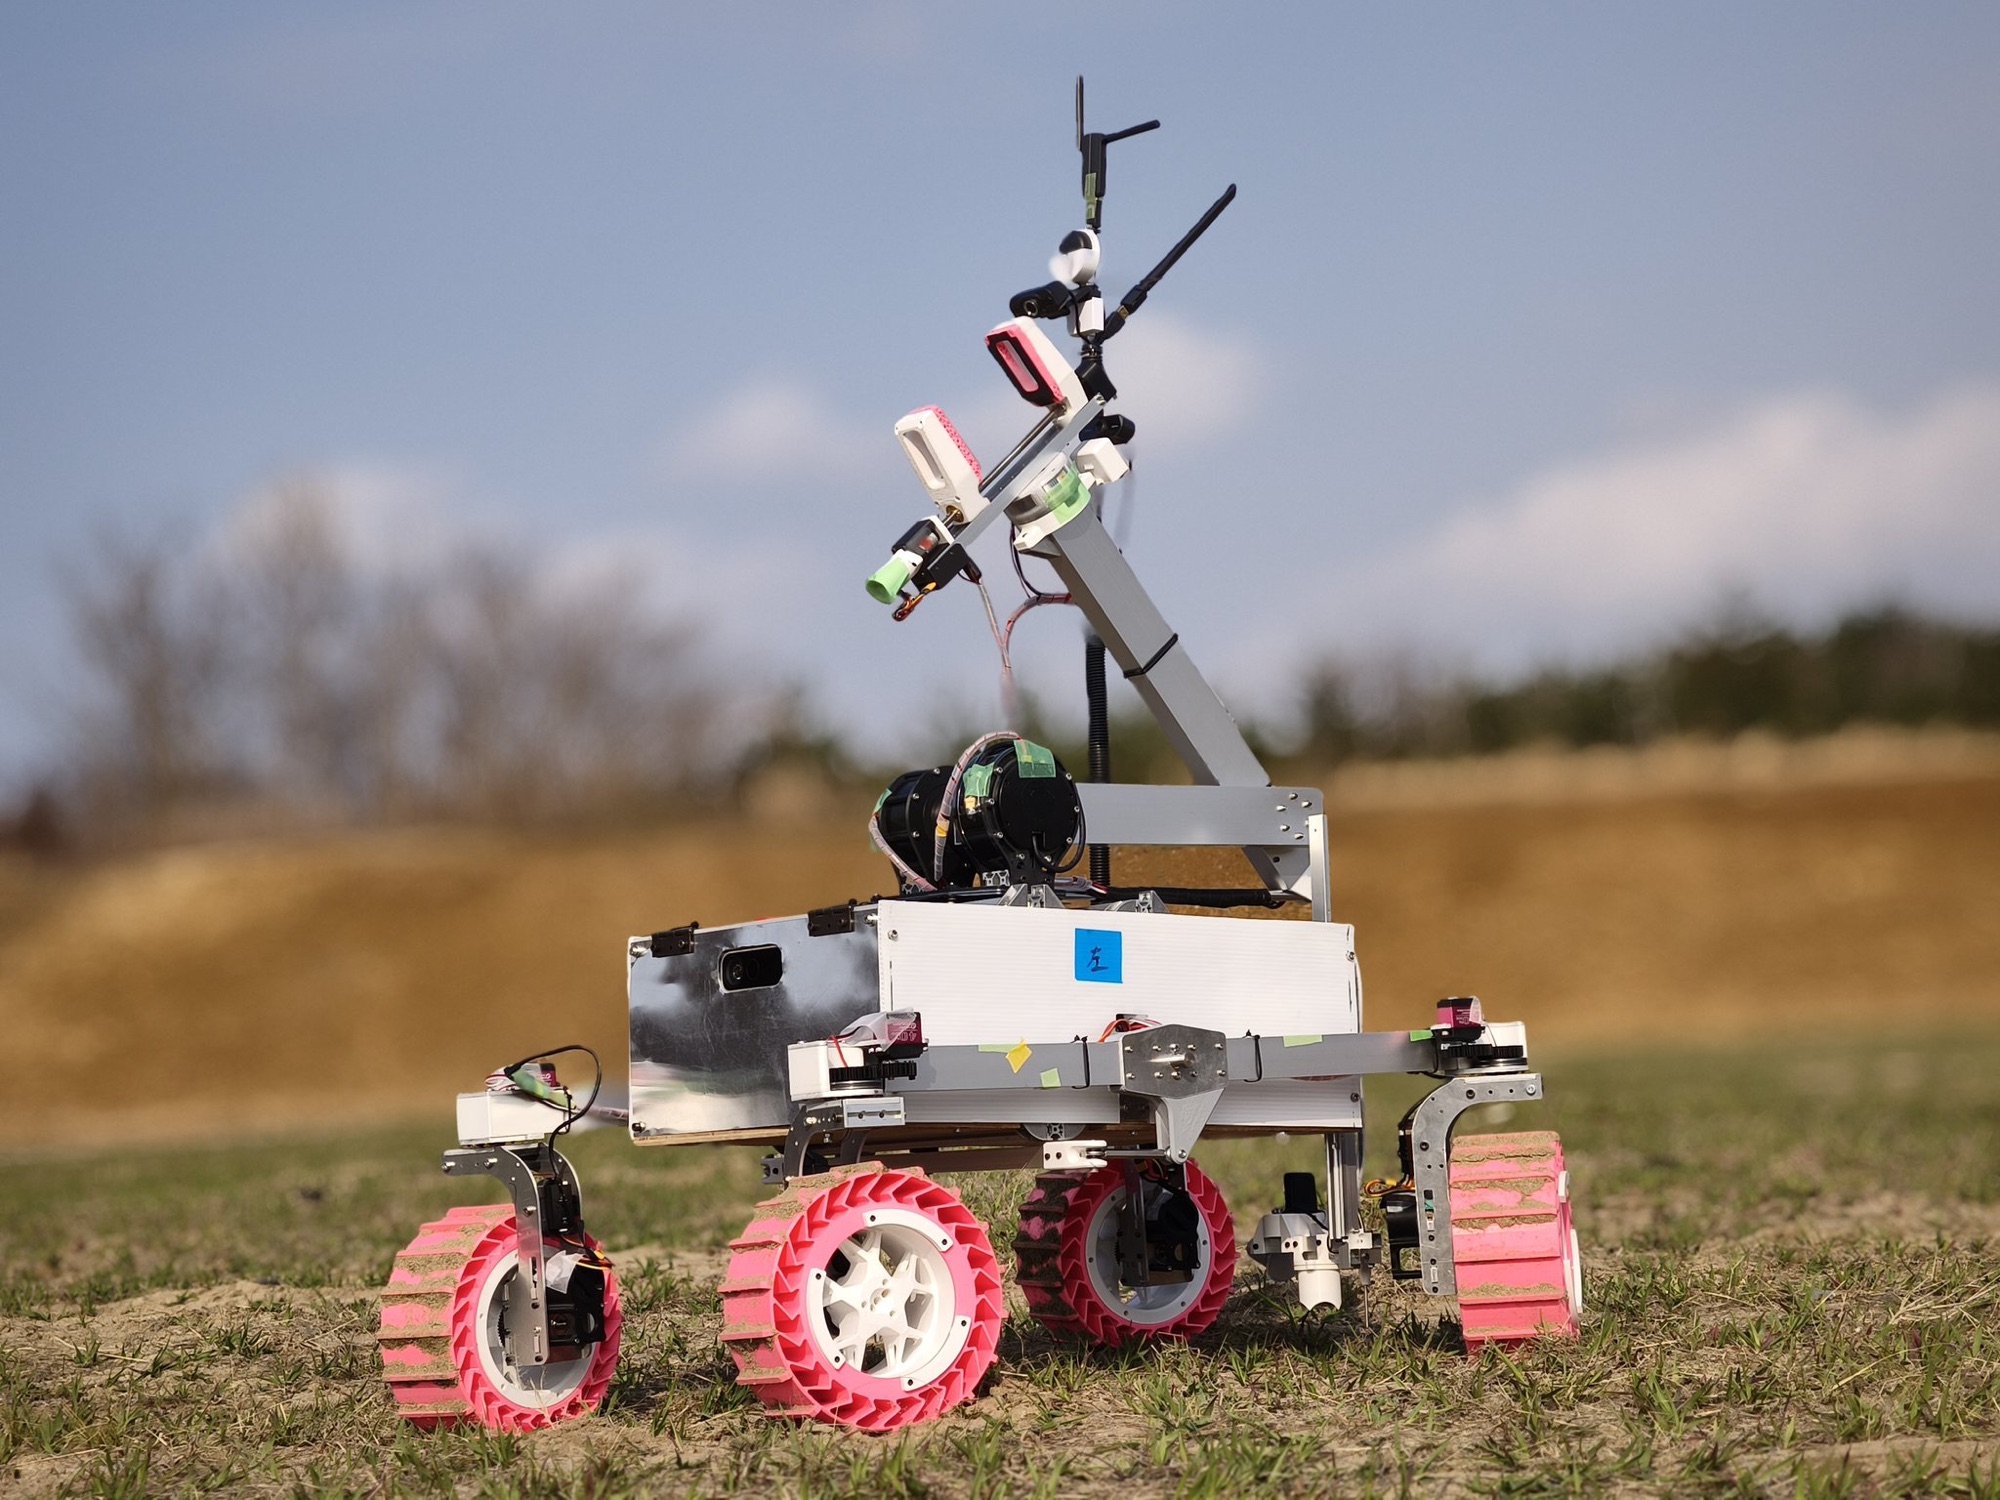
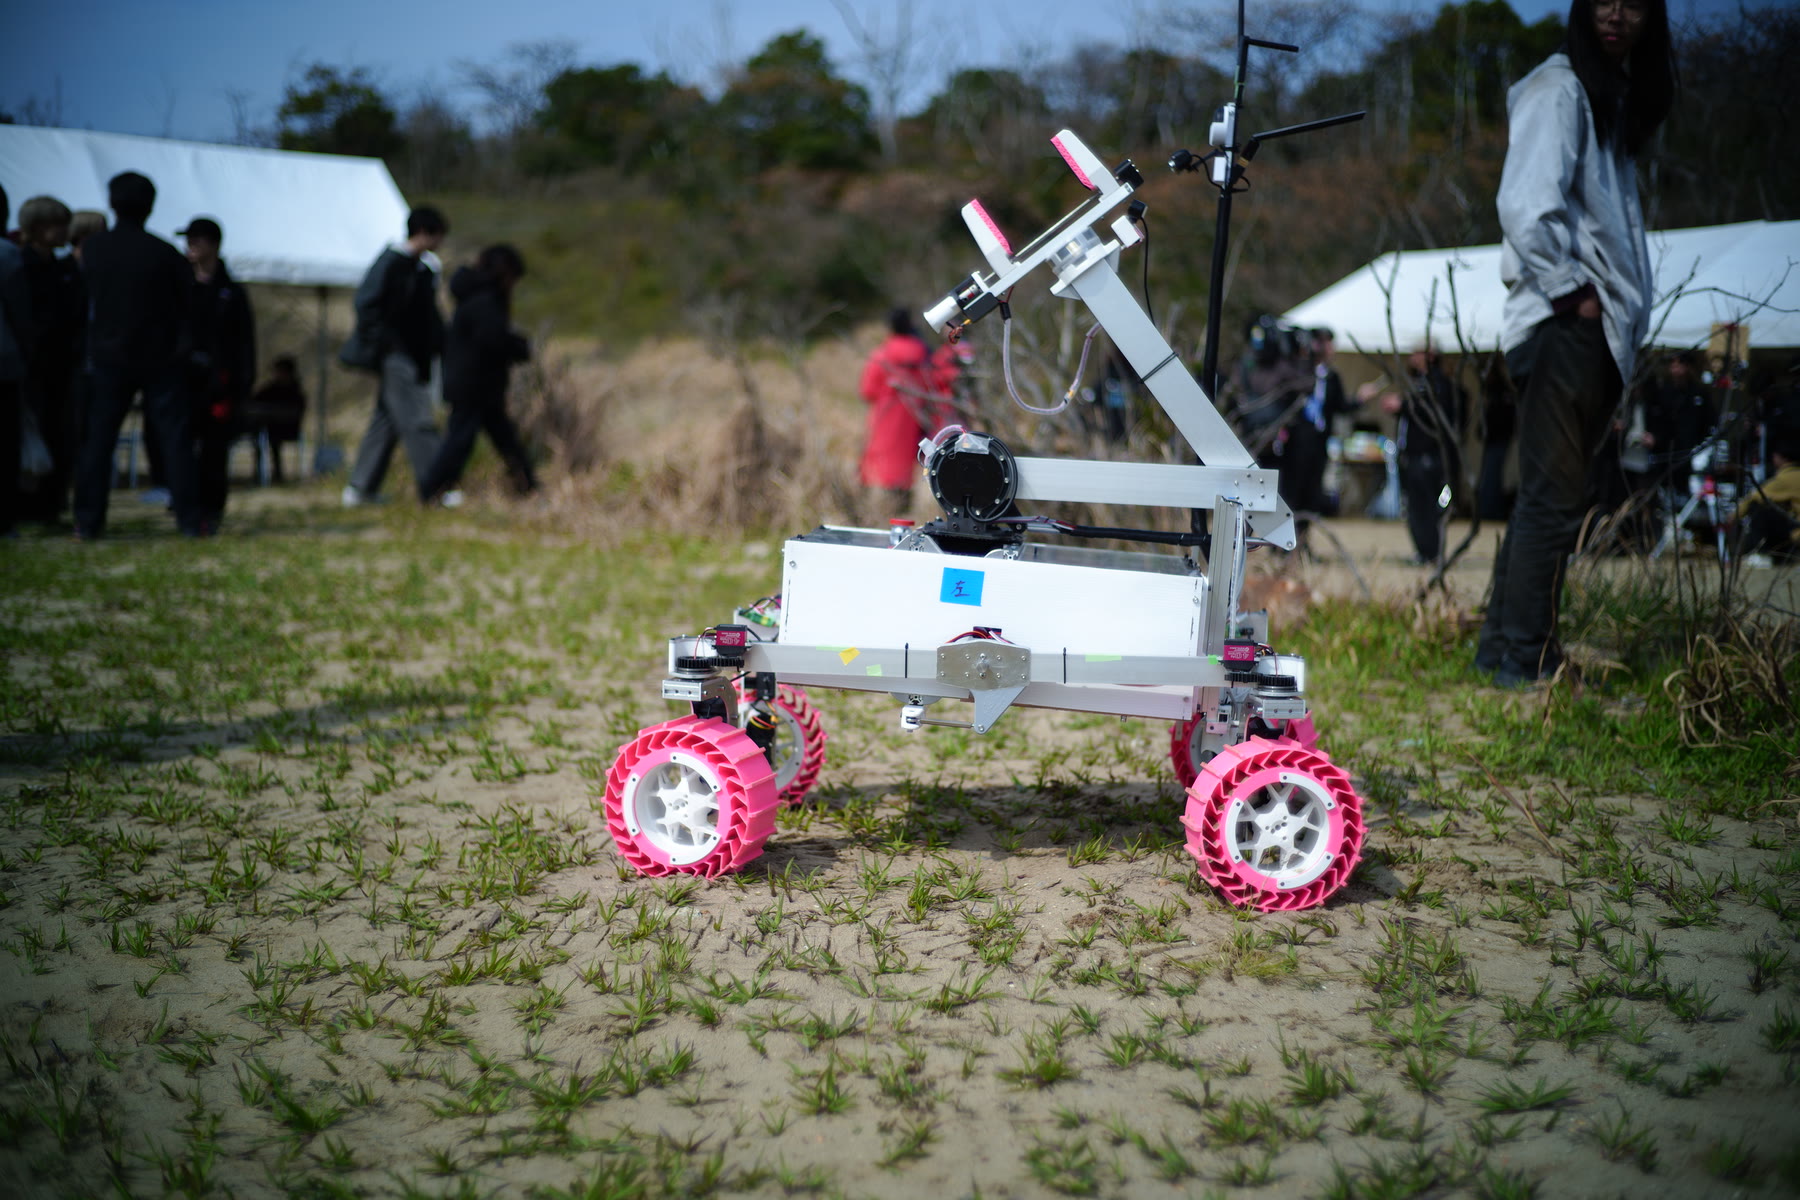
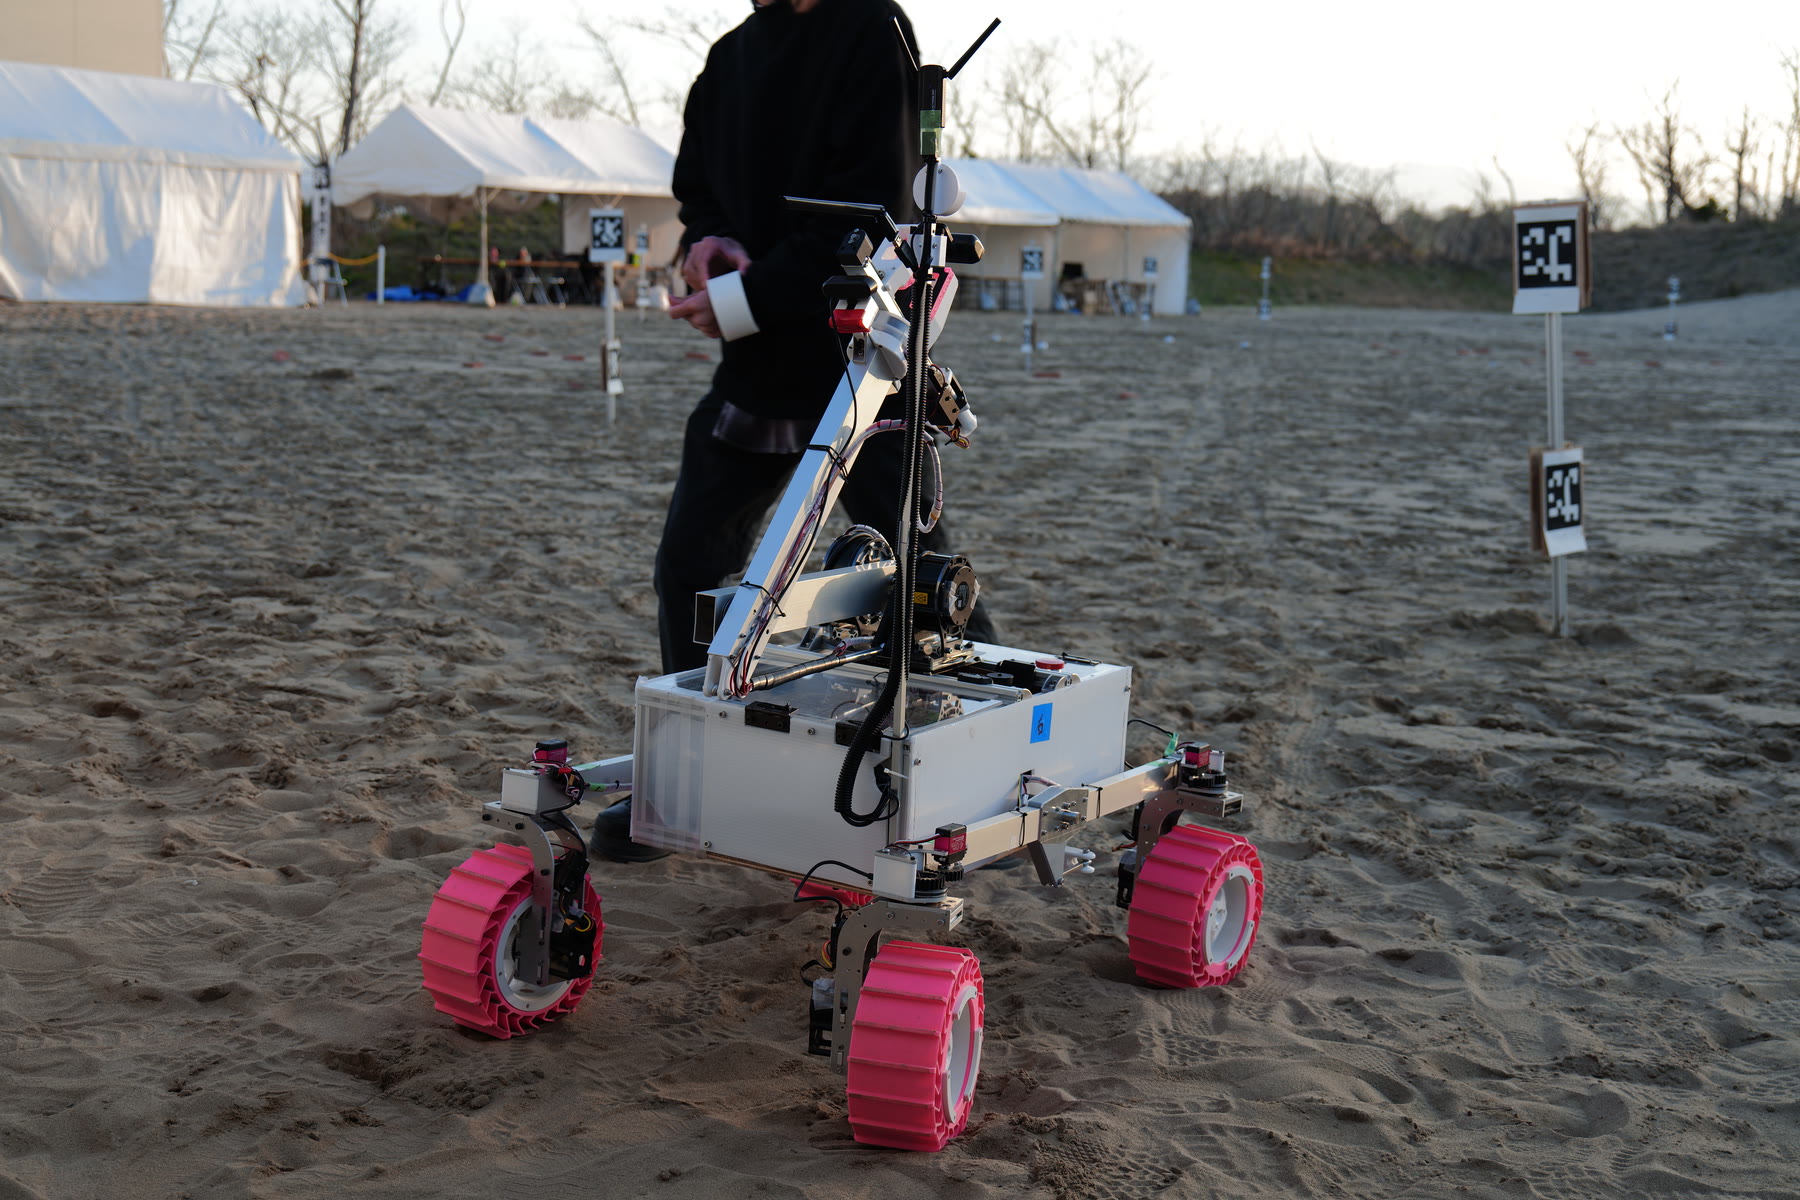
初号機 TR-1
Missions
3つの競技ミッション
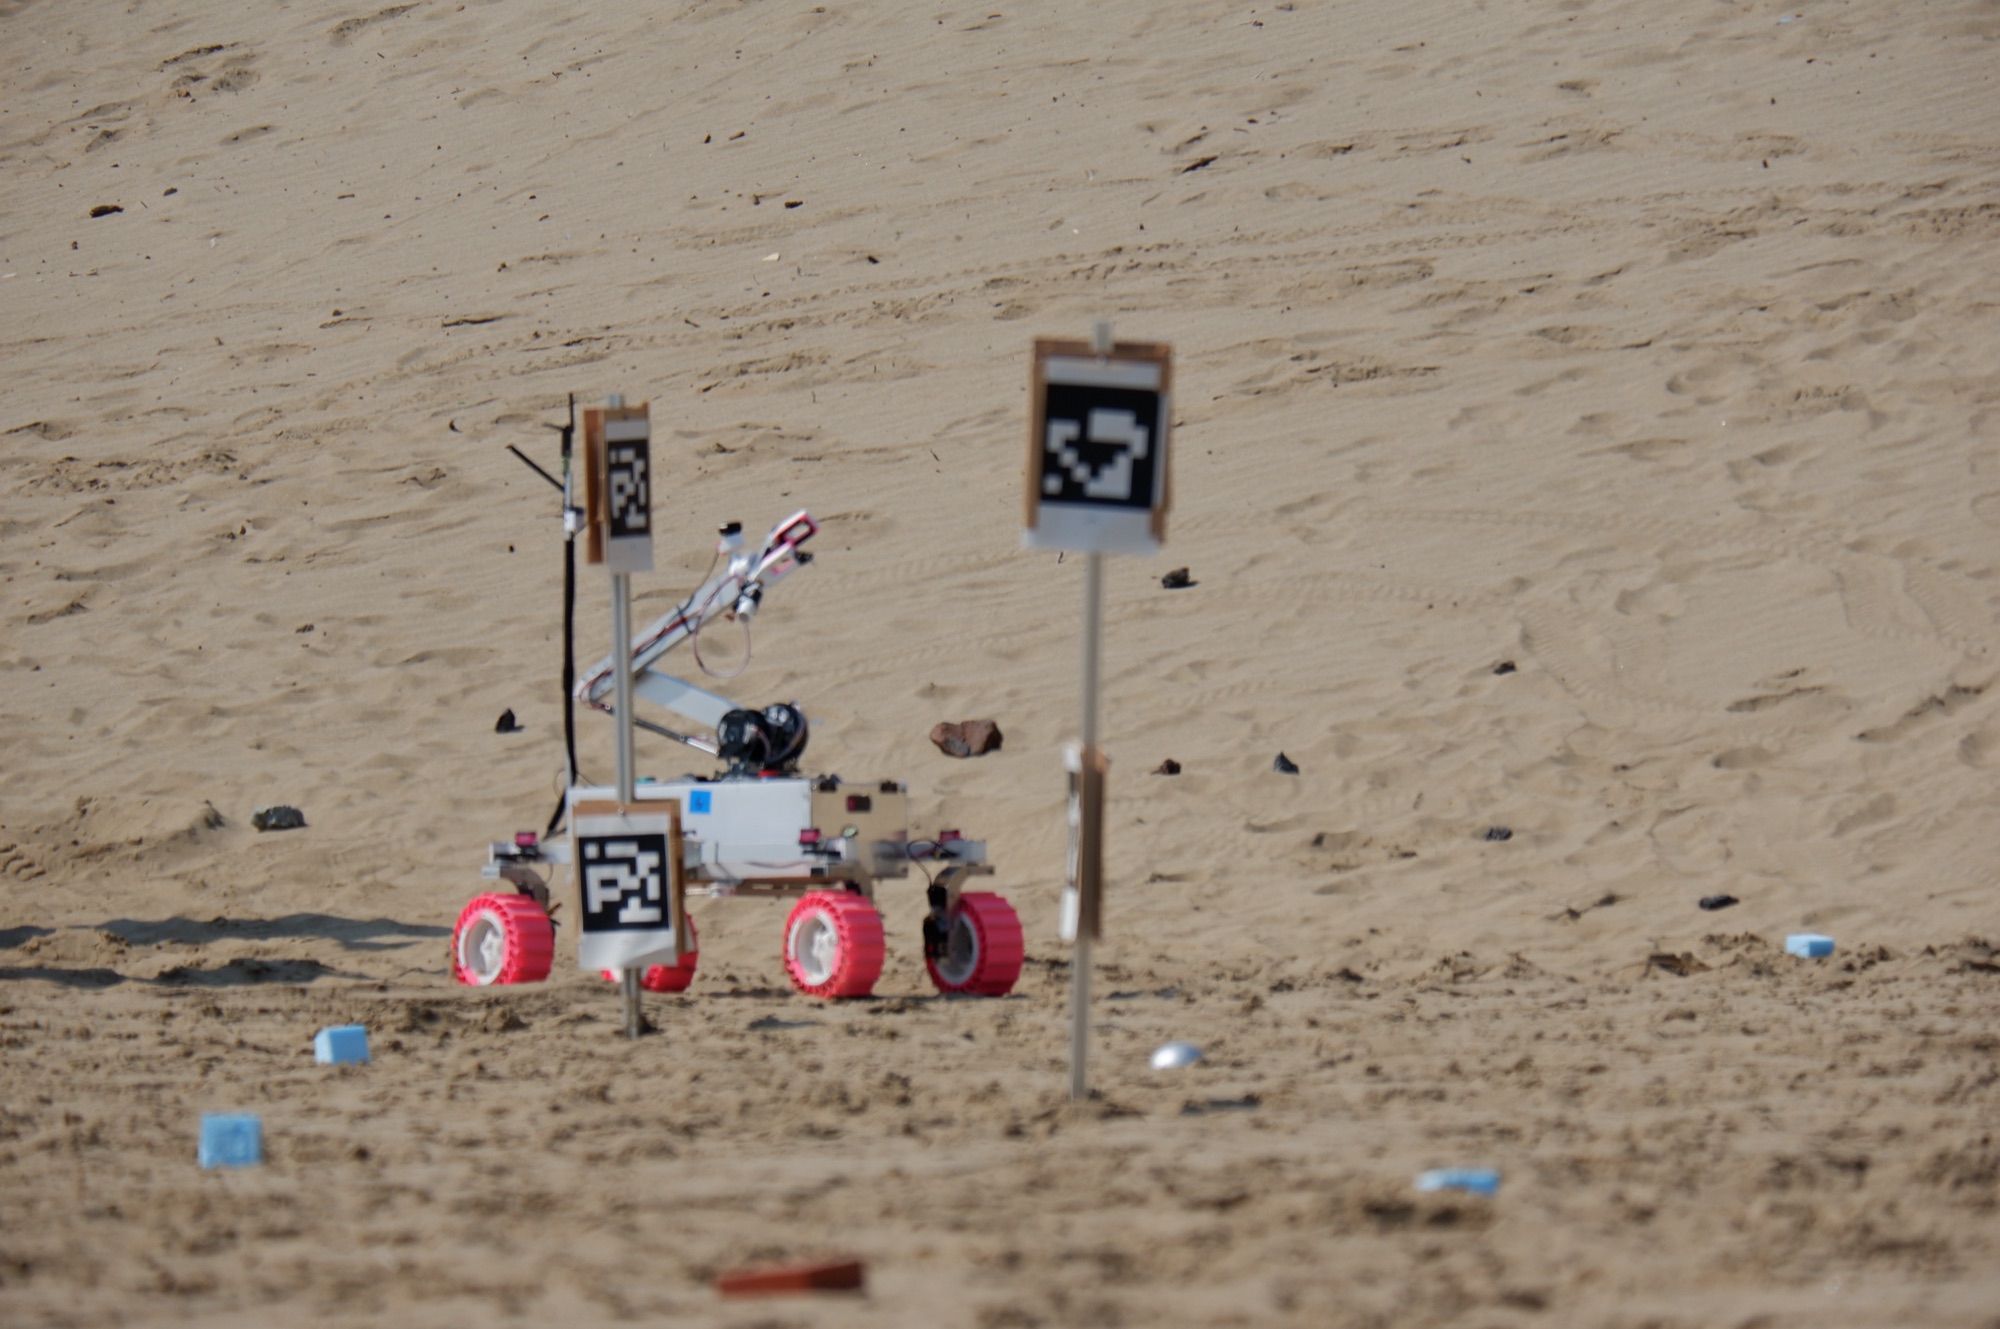
予選では3つのミッションの総合得点で順位を競い、上位チームが決勝へ進みます。決勝は「科学探査と無人建設の複合ミッション」と「自律走行」の2ステージ制です。競技中の TR-1 の様子を動画でご覧いただけます(音声なし)。
01
科学探査
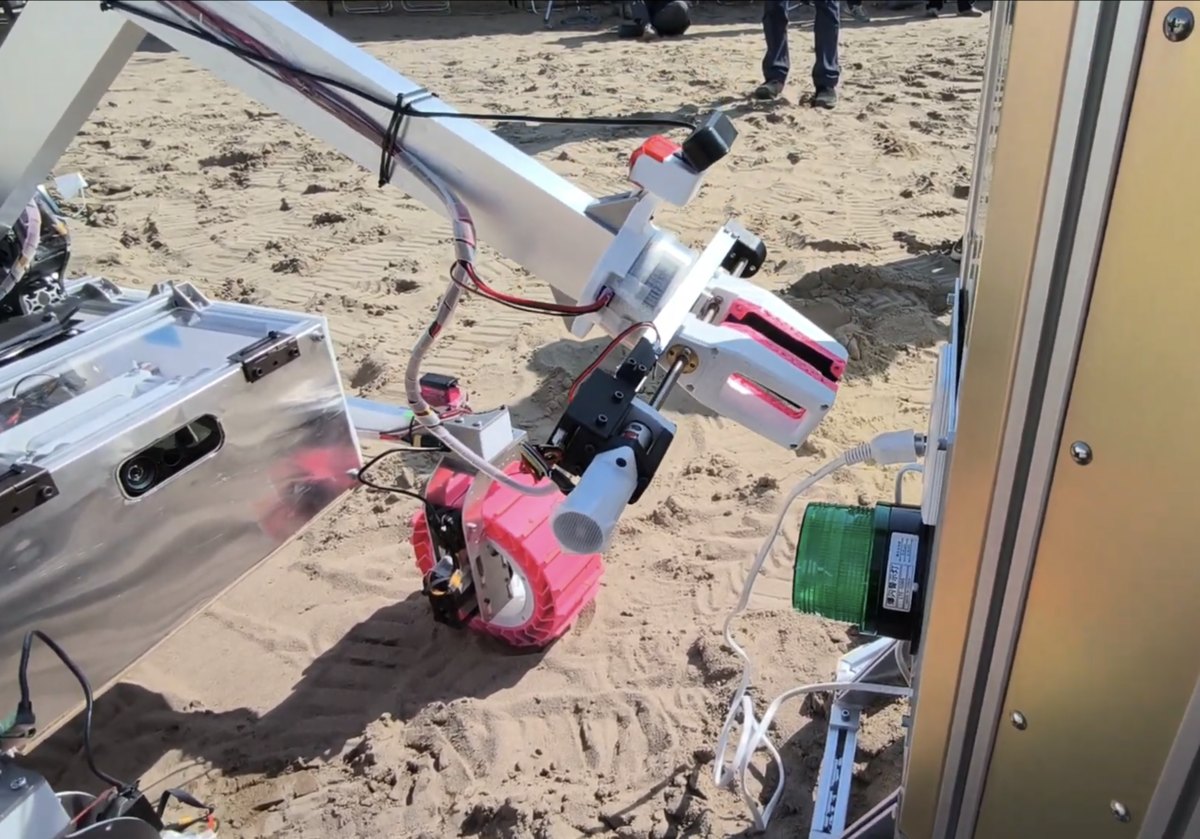
着陸機(ランダー)のスイッチ操作や電源プラグの抜き取り、岩石の撮影と砂の温度測定、20度を超える斜面の登坂と頂上からの広域撮影に挑みます。
アームで着陸機の電源ボタンを押し、プラグを引き抜く操作に成功しました。
02
自律走行
人の操作に頼らず、センサーと制御プログラムだけで障害物を避けながら、指定された経由地(ウェイポイント)を通過してゴールを目指します。
大会直前に書き直したプログラムで、決勝では全ての指定ポイントを自律で通過しました。
03
無人建設
重さ5kgの鉄球などの建設資材をアームでつかんで運ぶほか、アンテナの展開や、ArUcoマーカーを読み取る測量タスクにも取り組みます。
決勝では5軸アームで5kgの鉄球を把持し、一度も落とさずに運び切りました。
Science Team
サイエンス
サイエンス班は、ローバーが送ってくる地表の画像を確かめ、そこから岩石の成分や形成過程を読み解いて報告します。地中の温度の計測も担い、走行や操作だけでは取れない科学探査ミッションの得点を支えました。
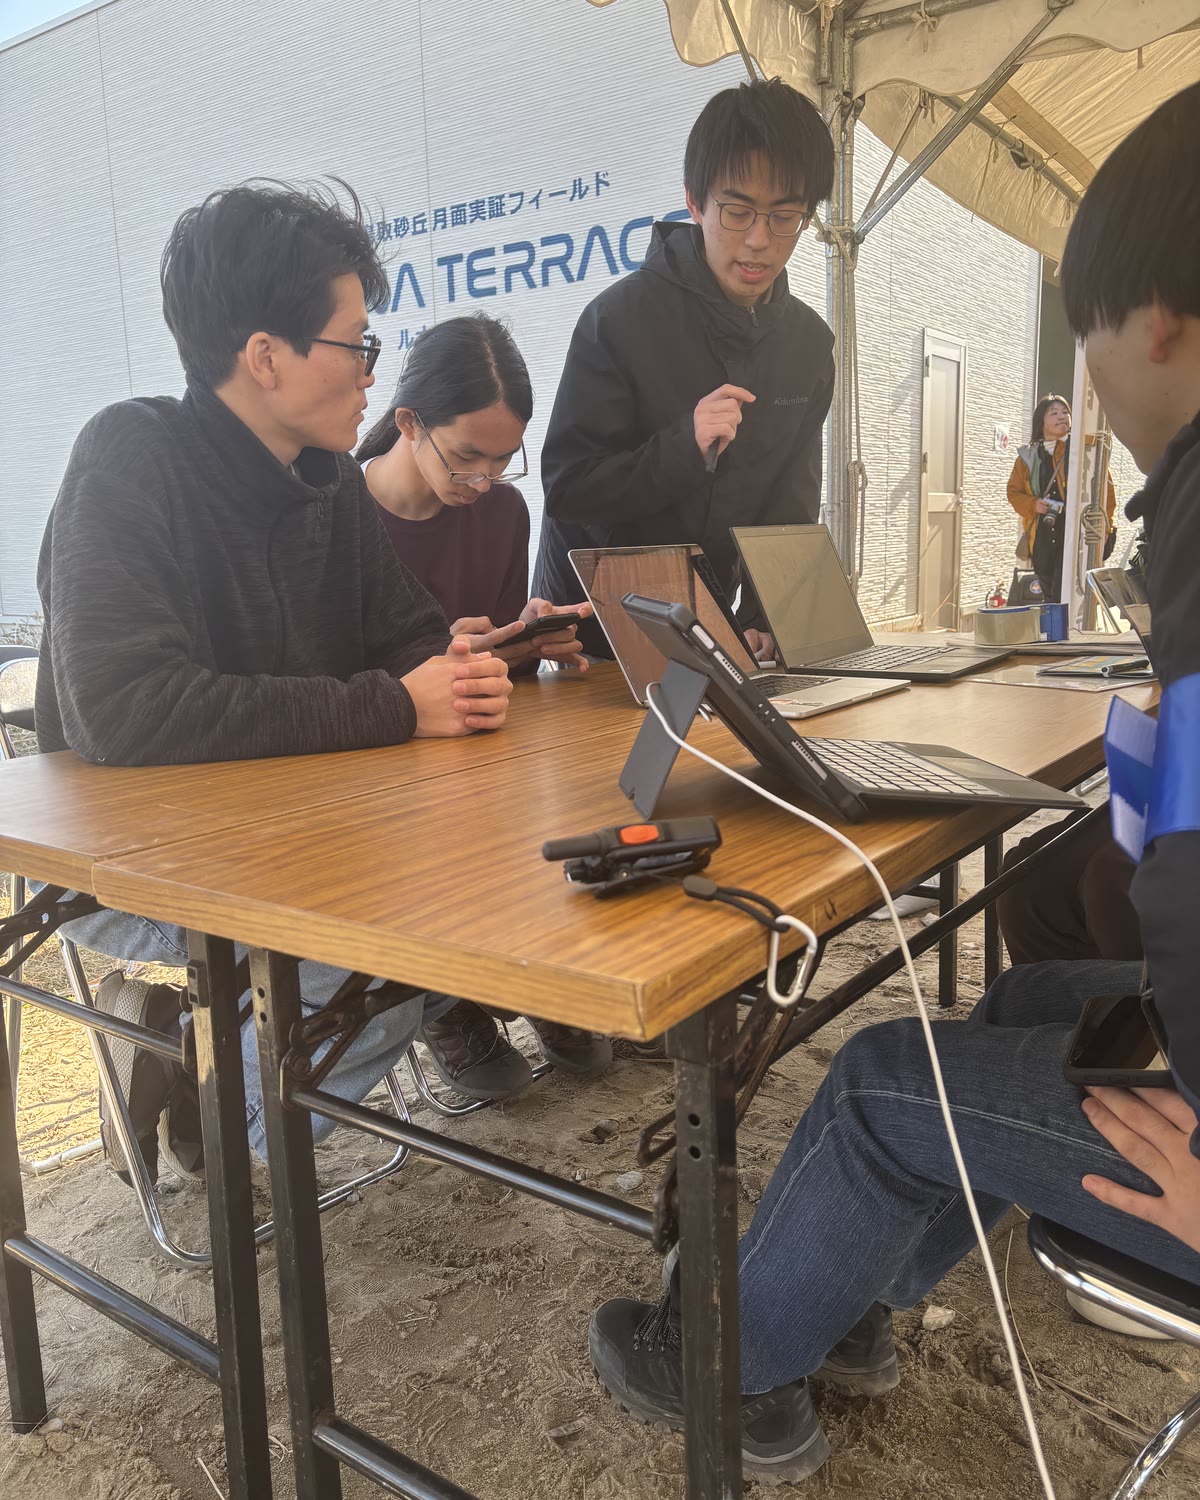
分析の結果を報告
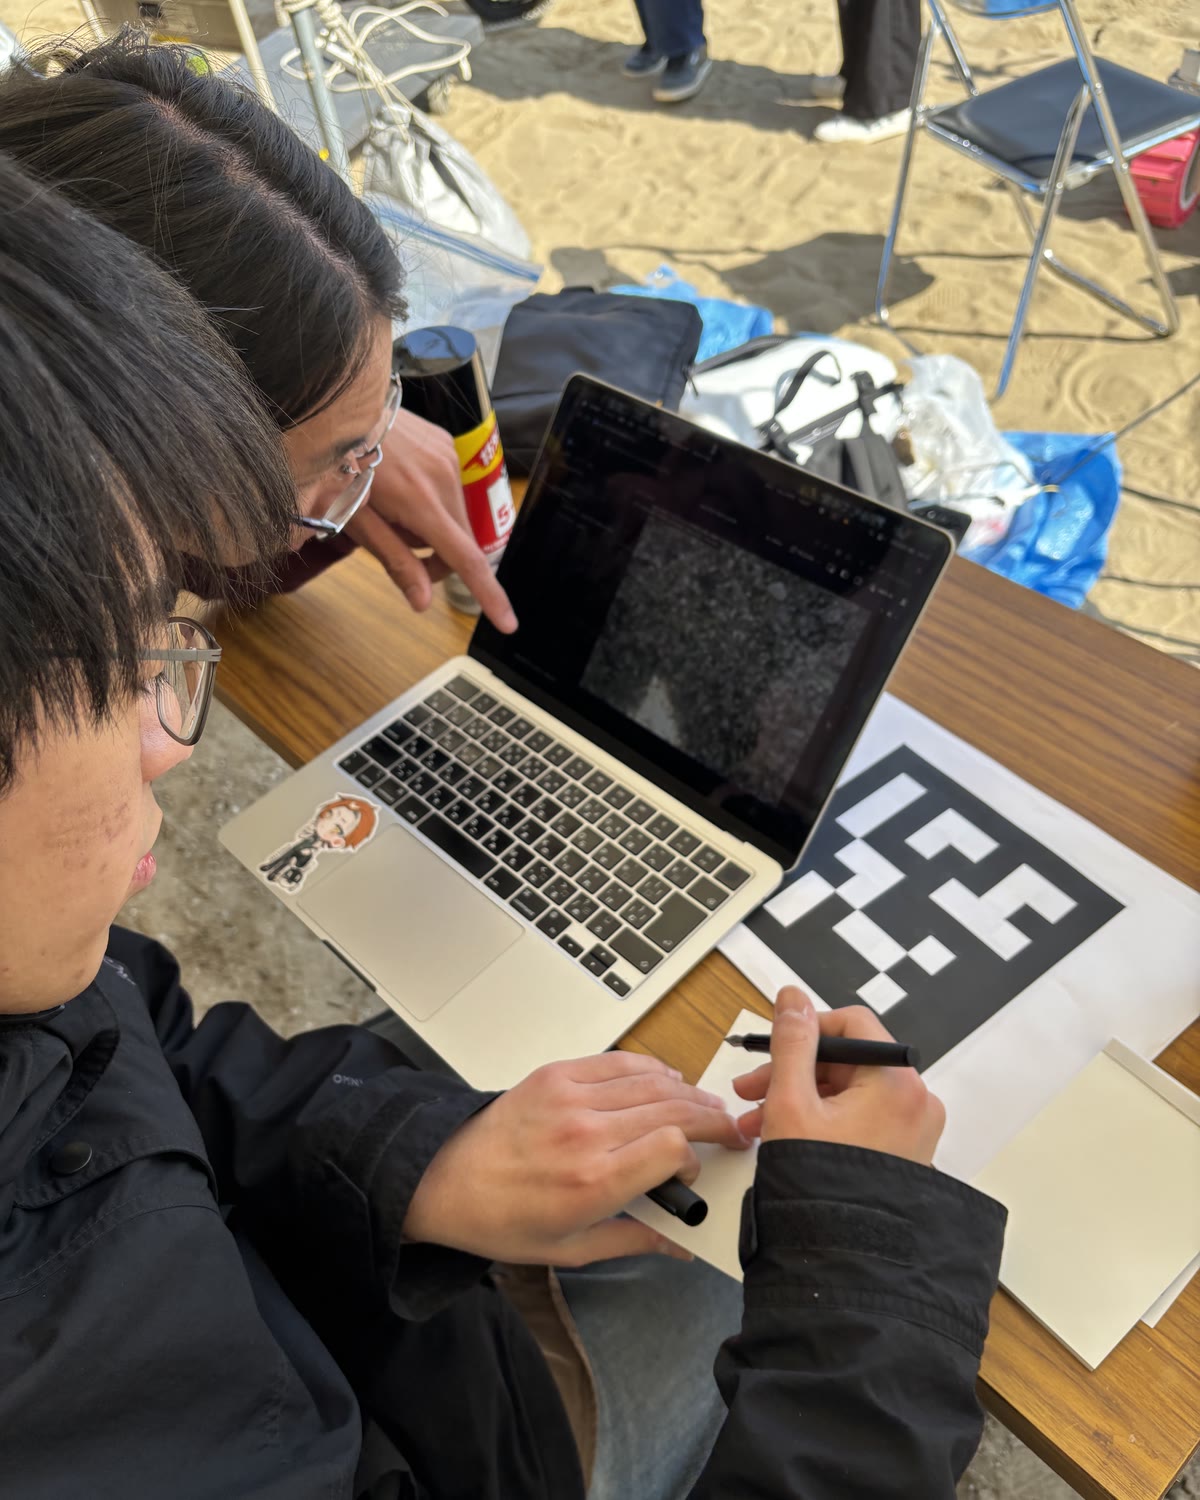
取得した画像を分析する
観測から報告まで
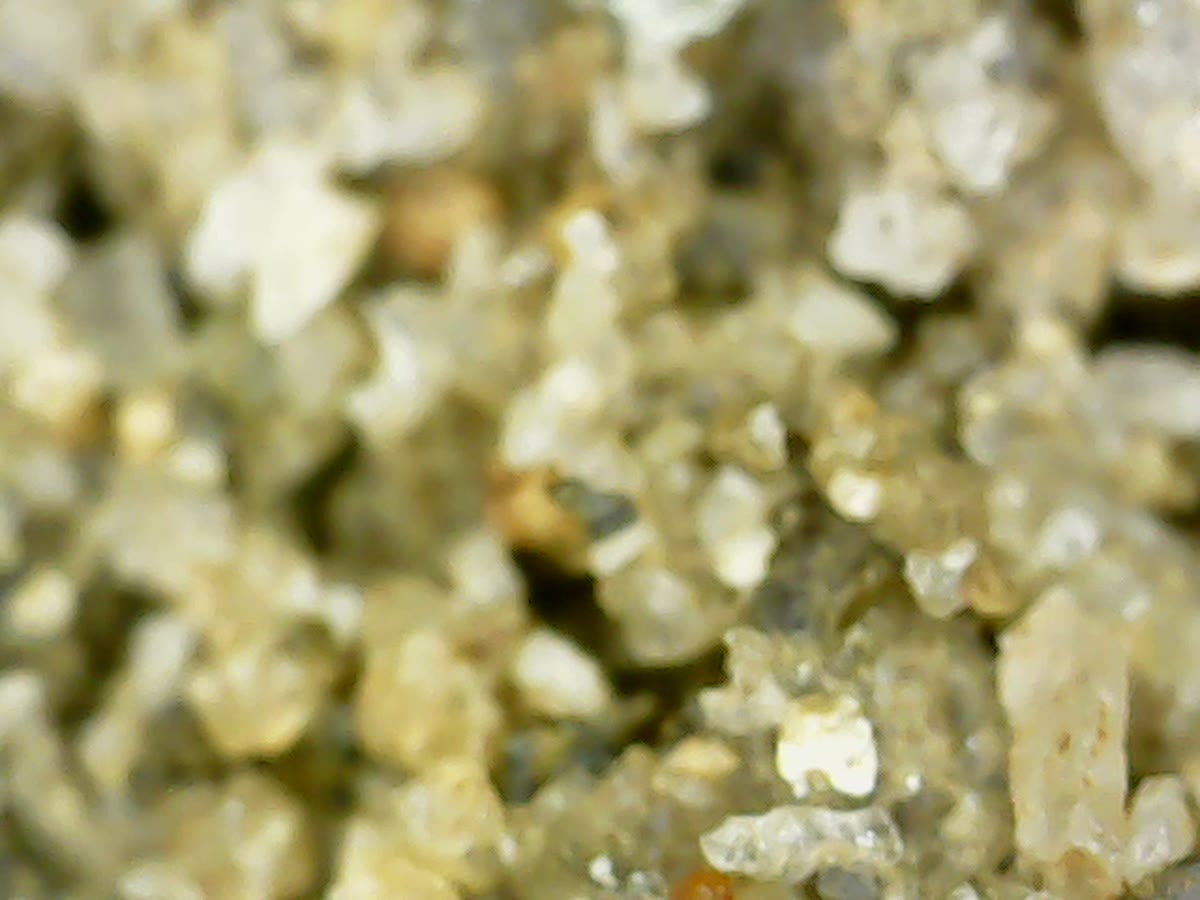
撮影試験で撮った砂粒
01 — Preparation
事前の撮影試験
大会前に、デジタル顕微鏡で砂を撮影する試験を行い、砂粒一つひとつを見分けられる画像が撮れることを確かめました。
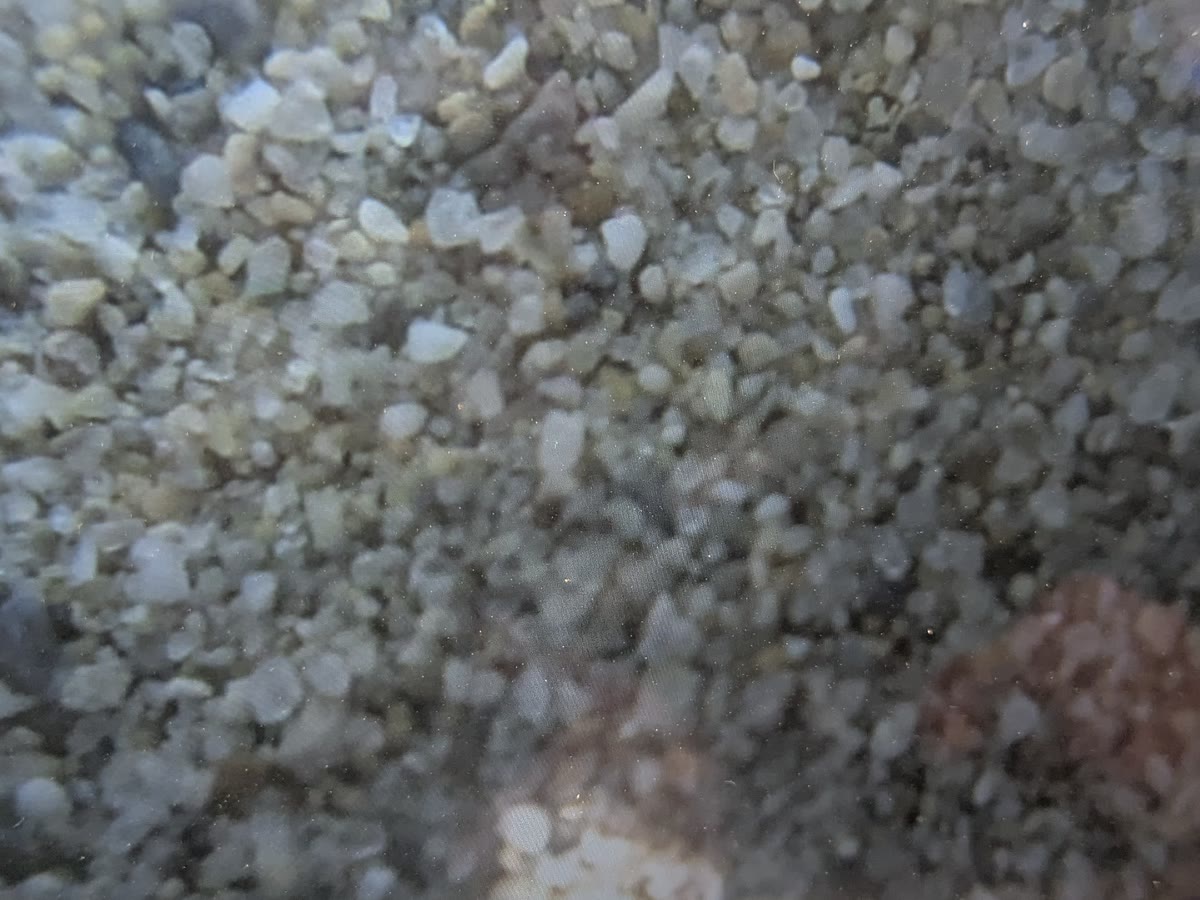
ローバーから届いた砂の拡大映像
02 — Qualifying
予選:地表と地中を観測
岩石の撮影、砂の表面と深さ5cmの温度測定、顕微鏡スコープでの砂の撮影に成功しました。
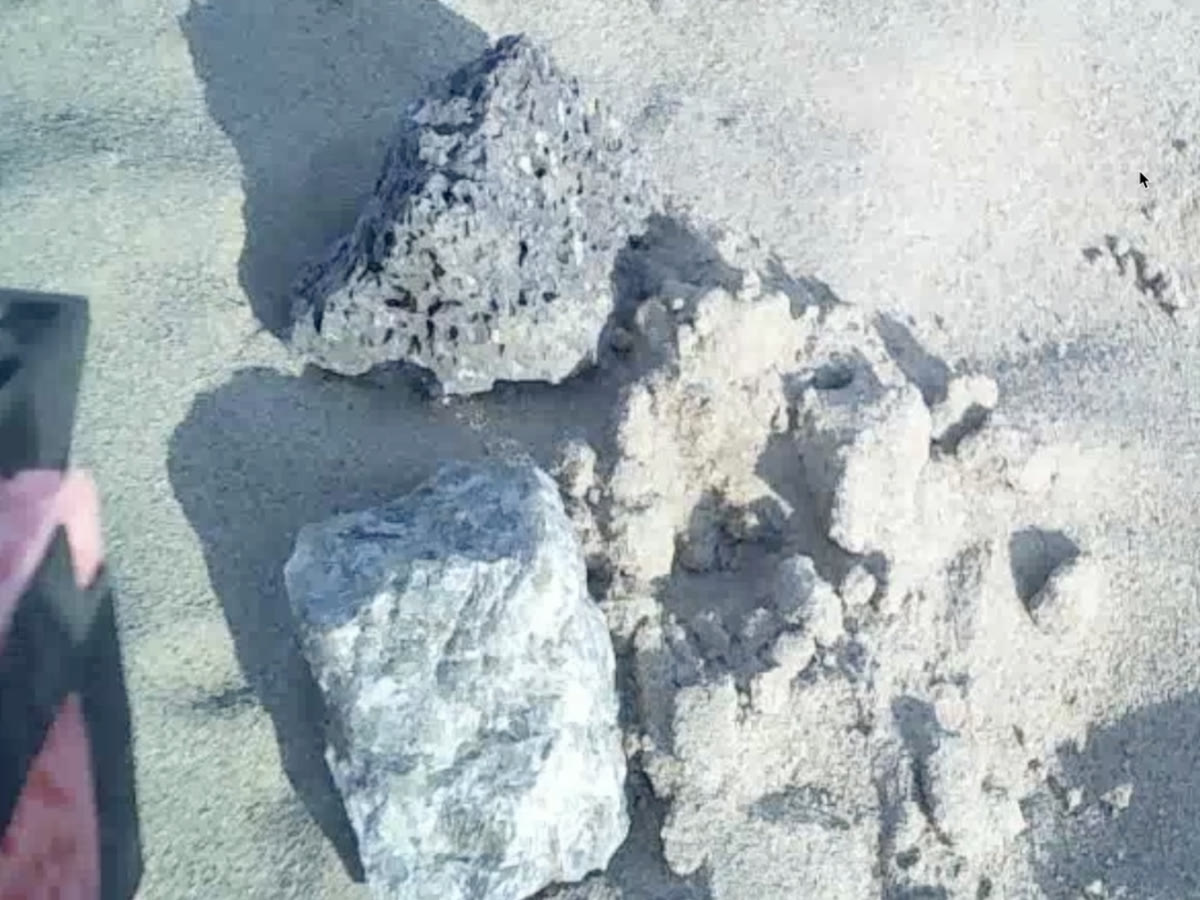
アーム先端のカメラが捉えた岩石
03 — Final
決勝:機材を組み直す
決勝に向けて観測用モジュールを外し、アームの先端にカメラを付ける構成に変更。会場で設計から取り付け、配線までを行い、持ち込んだ3Dプリンターで部品を出力しました。
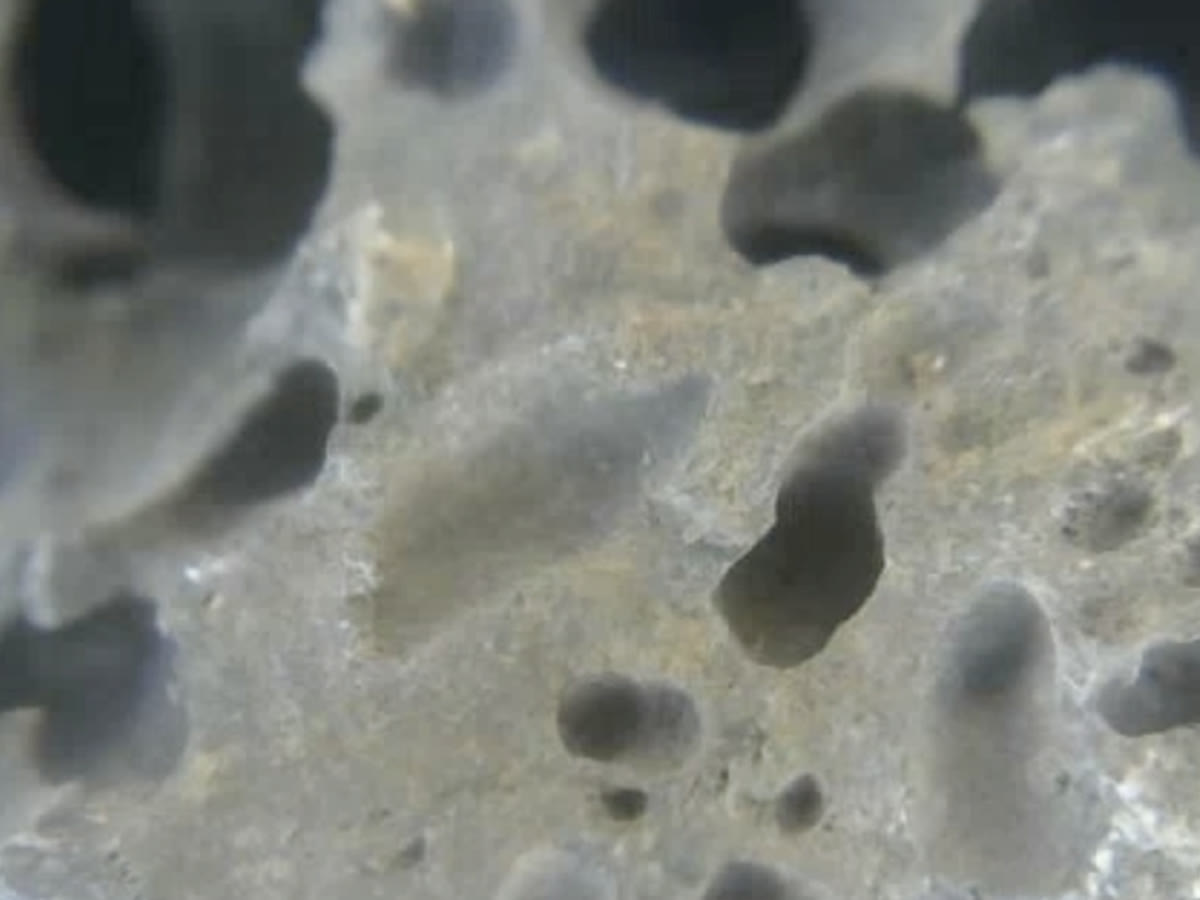
岩石表面の拡大画像
04 — Report
報告:データから読み解く
地表の画像から岩石の成分や形成過程を推論し、地中の温度データとあわせて審査員に報告しました。考察の内容も採点の対象です。
Interview
優勝チームインタビュー
大会アンバサダーの月女神イチさんの配信に、エキスパート部門優勝の ARES Project とともに出演し、優勝までの軌跡や機体づくりの裏話をお話ししました。
Rover
出場機体
Story
大会の記録
2026.03.14–15
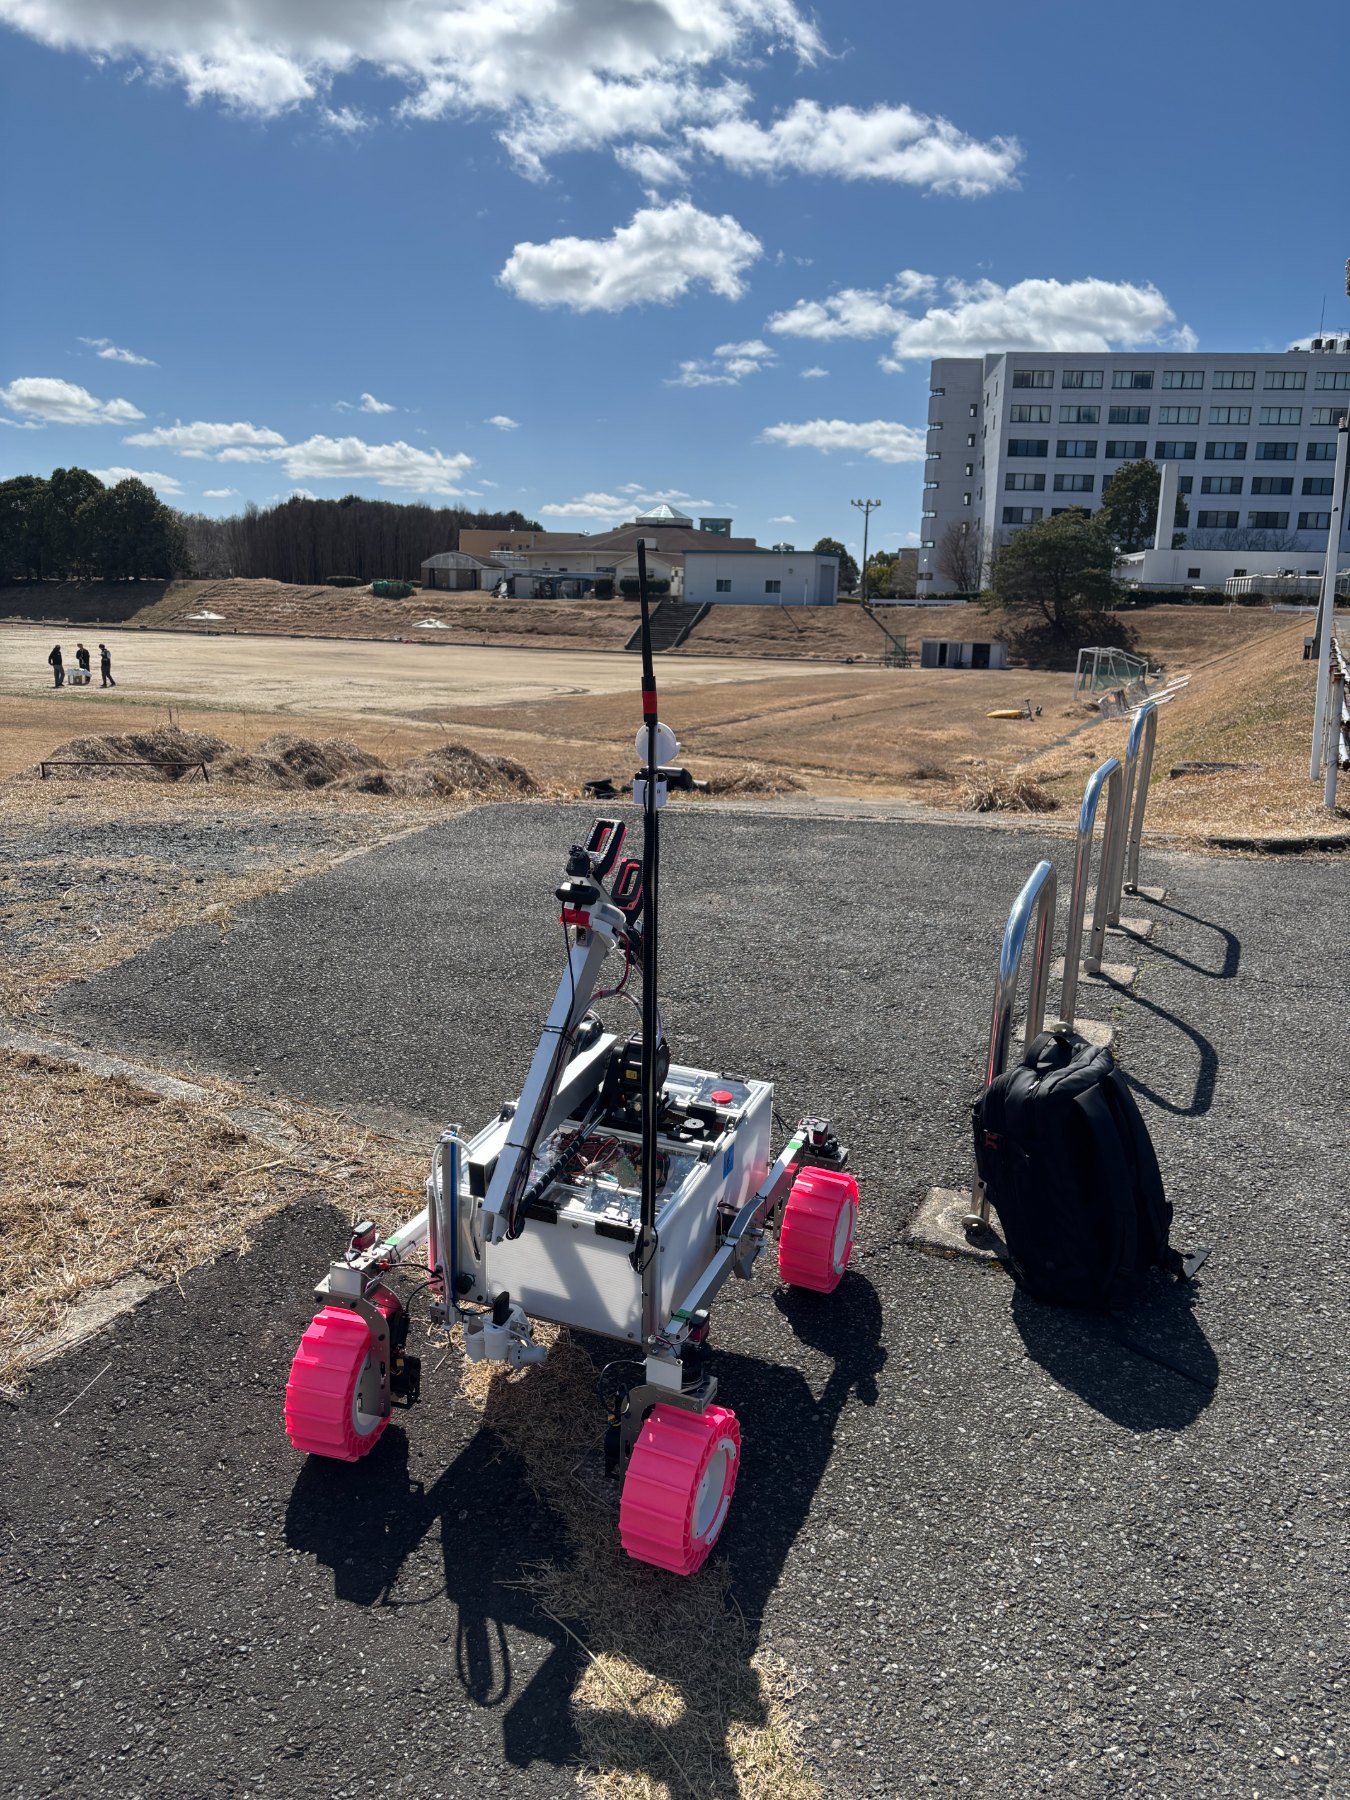
本番前の合同走行試験
大会の約1週間前、東京情報大学のグラウンドで他の2チームと合同走行試験を行いました。自律制御・無人建設・総合探査の3種類のミッション実験をローテーションで実施し、本番に近い屋外環境で機体の状態を最終確認しました。
2026.03.18
輸送トラブルと、現地での修理
ローバーの到着が大会初日にずれ込むことが判明し、受け取り先を姫路の営業所に変更。レンタカーで鳥取まで運び、唯一の動作確認の機会だった18日午後の試験走行に間に合わせました。
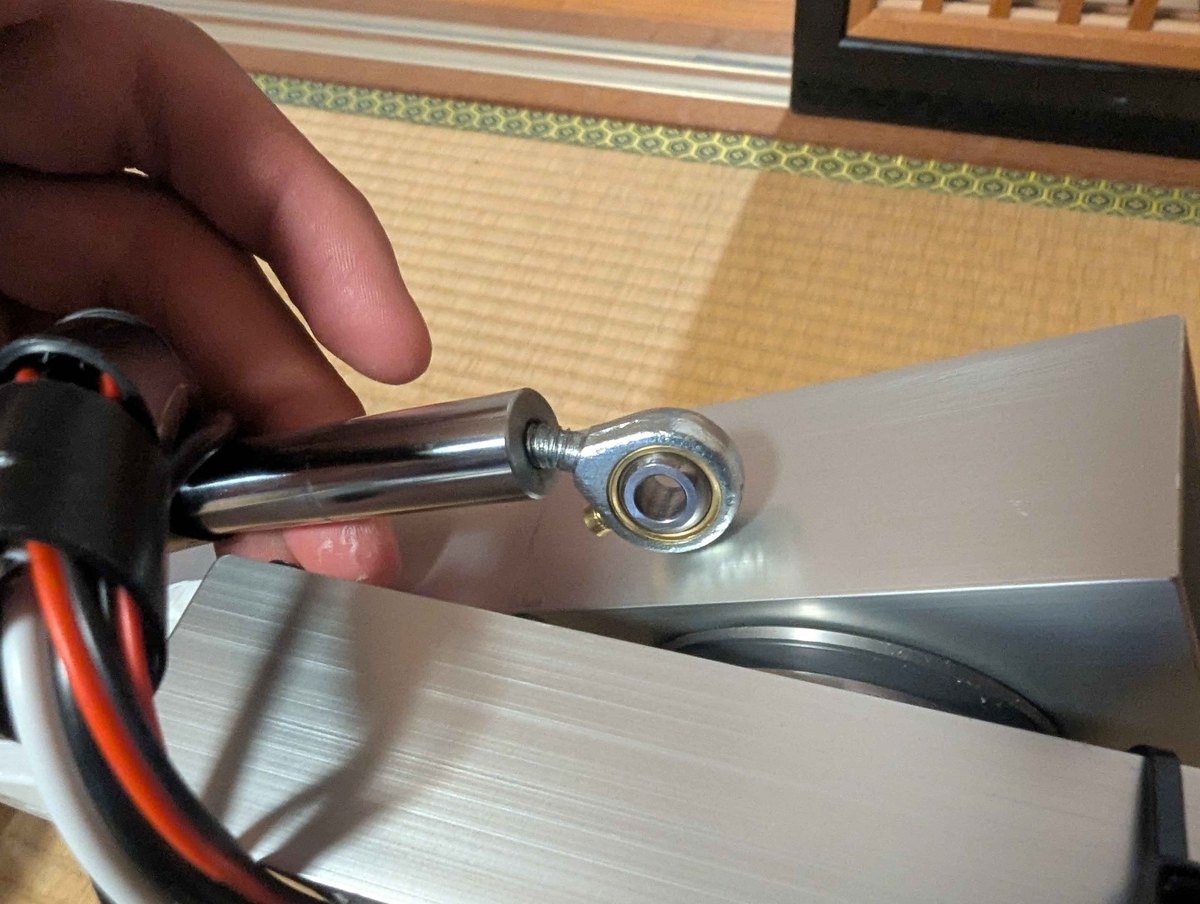
開梱すると、アームの駆動部に使っていたロッドエンドベアリングが輸送中の衝撃で大きく曲がっていました。近くのホームセンターで形状の近い丸カンボルトを購入し、持参した3Dプリンターで調整用の部品をその場で設計・出力して、アームを復旧させました。
2026.03.19
機体審査と技術交流会
機体の寸法・重量・電装・無線機器の適合性を確認する機体審査を通過しました。機体重量は35.35kgで、上限の70kgを大きく下回りました。夜は他チームとの技術交流会に参加し、各チームの設計思想や工夫を直接聞くことができました。
2026.03.20
予選:トラブルを現地で乗り越える
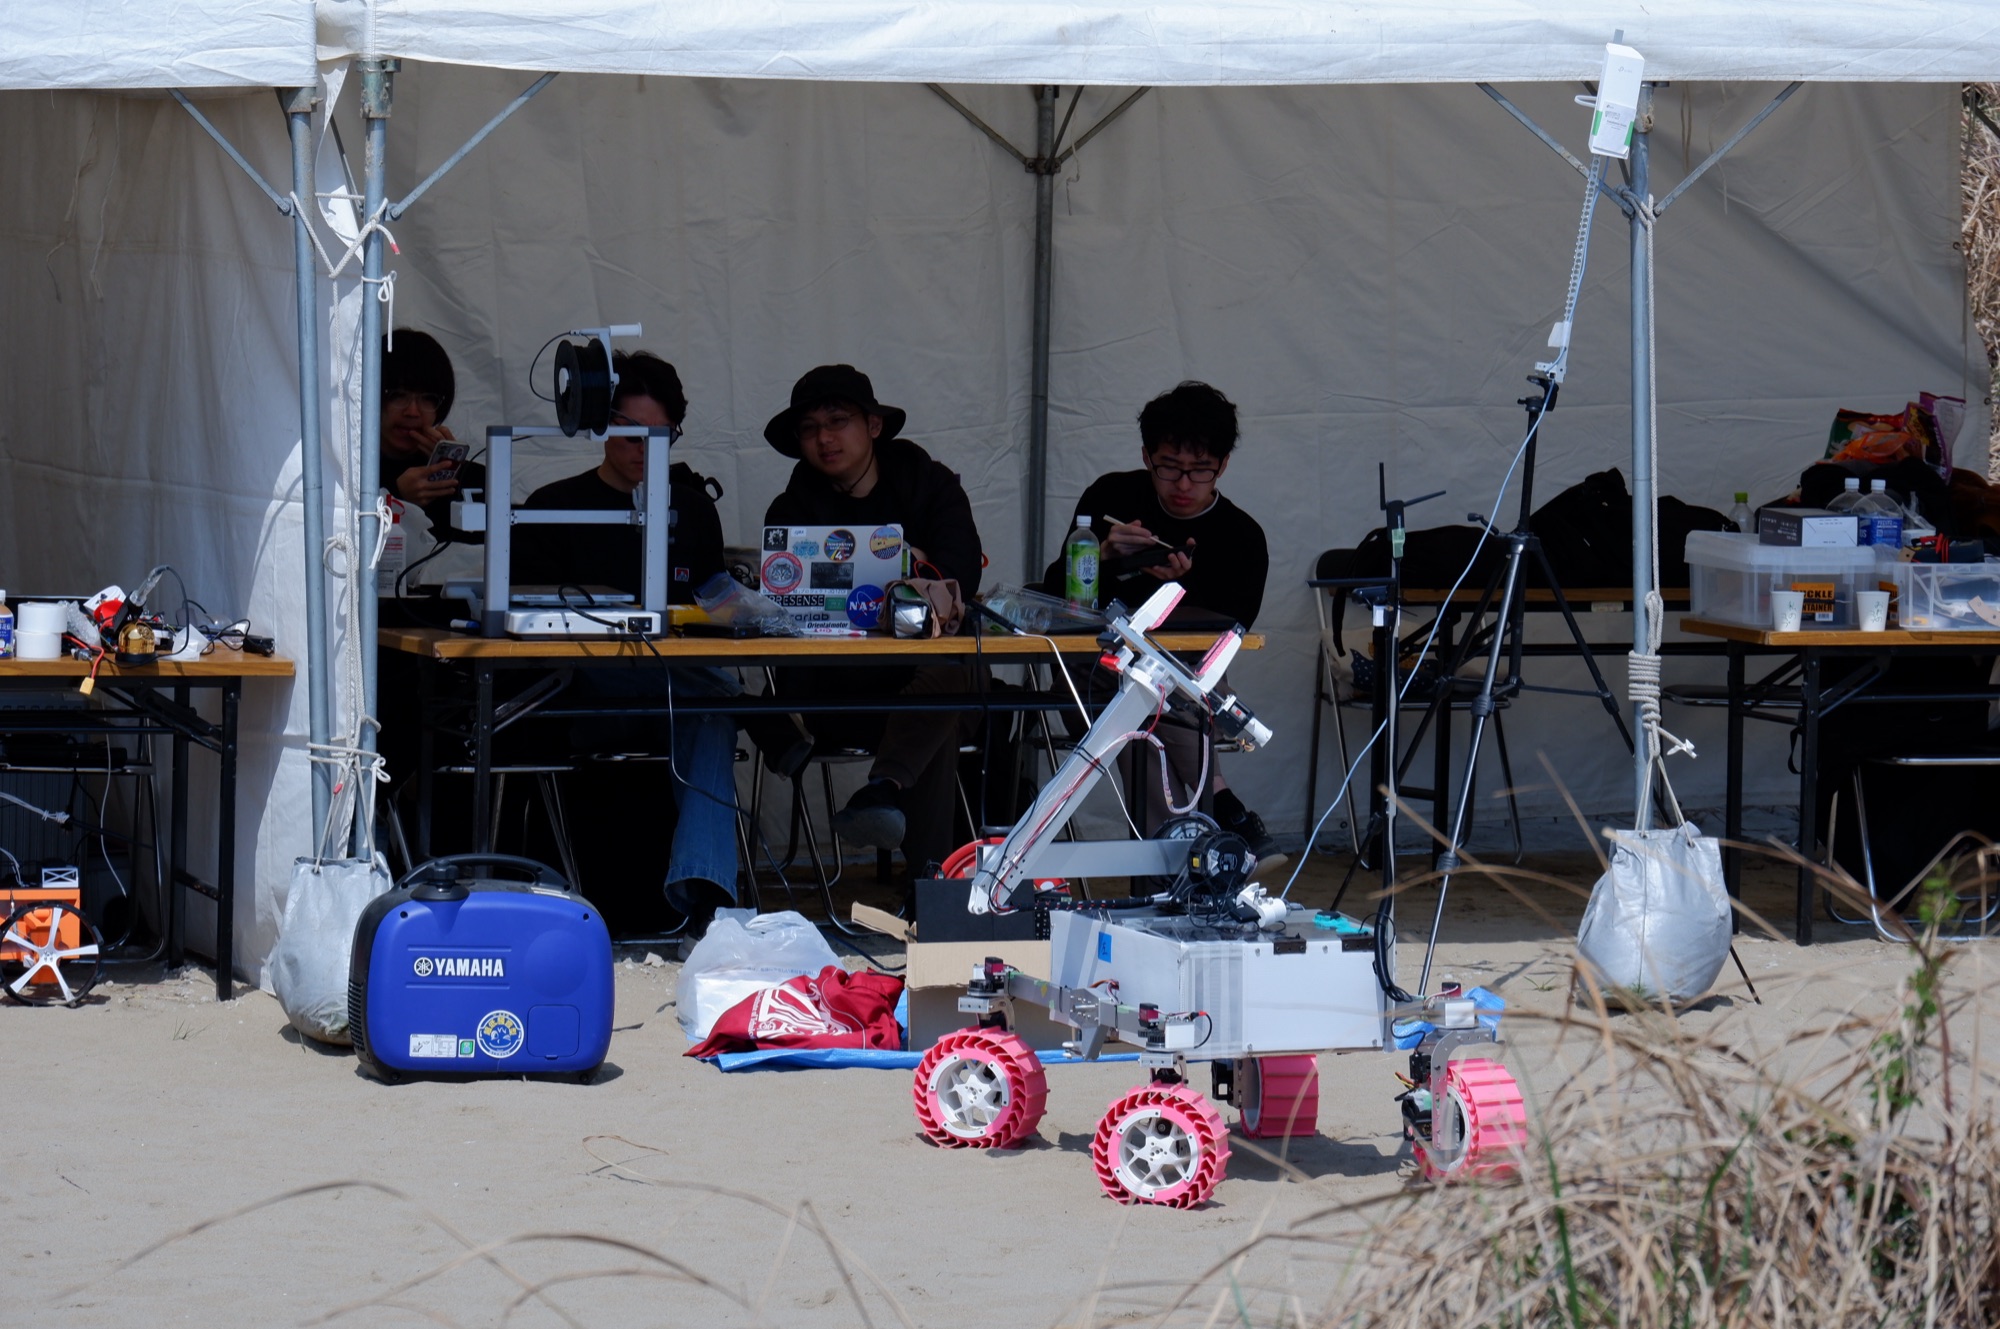
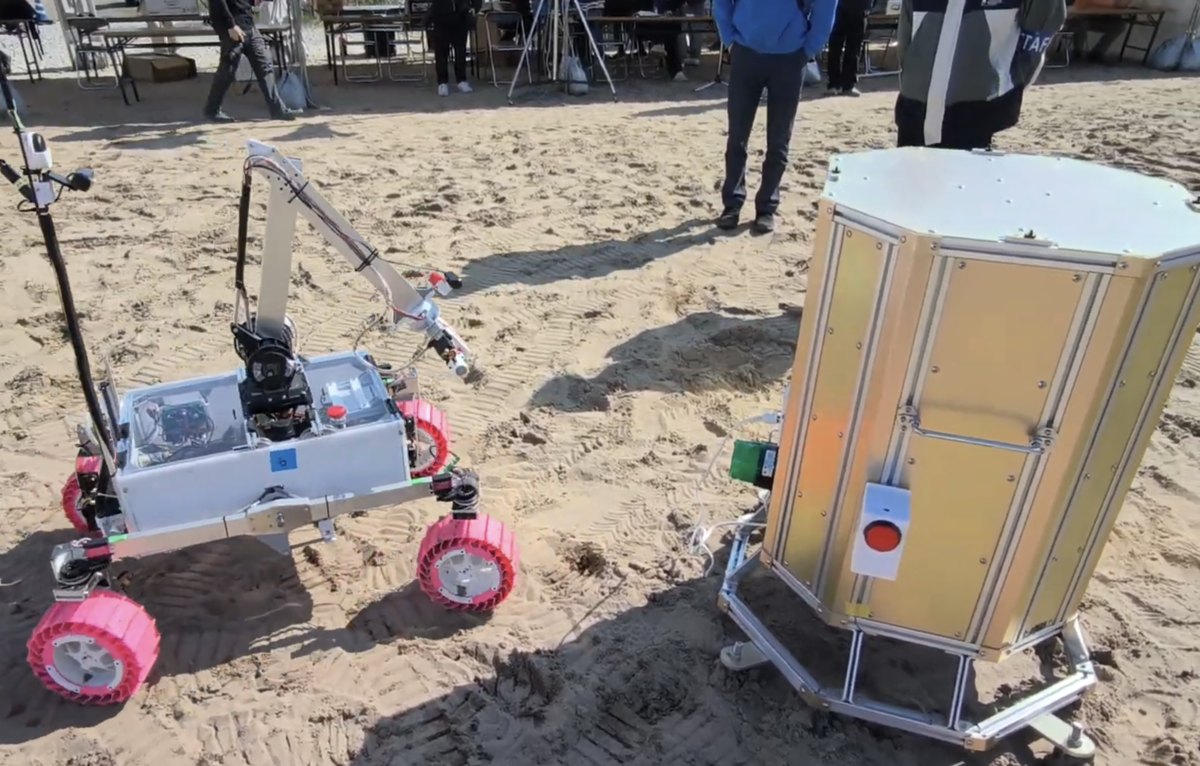
科学探査では、岩石の撮影、砂の表面と深さ5cmの温度測定、顕微鏡スコープでの砂の撮影に成功。着陸機ではARコードから故障箇所を特定し、アームで電源ボタンの押下とプラグの引き抜きを行いました。
一方で、開始直後の通信断、強い日光でボタン点灯のランプが映像で見えない問題、斜面での横滑りも発生しました。通信はバックアップ回線に切り替えて走行を再開し、登坂は事前に決めた手順どおりゴールへの到達に切り替えました。運営側のスコア処理の誤りも、確認を重ねて修正され、最終的に社会人チームも含めた全体で予選1位となりました。
2026.03.21
決勝:5kgの鉄球を運び切り、優勝
準備段階から通信を確立したまま維持する運用に切り替え、映像の立ち上がり不良を解消して決勝に臨みました。無人建設では5軸アームが5kgの鉄球を次々と把持し、一度も落とさずに運び切りました。
大会直前に書き直した自律走行プログラムも砂丘上で正しく機能し、全ての指定ポイントを自律で通過。大会を通じて重大な故障を起こすことなく走り切り、エントリー部門で優勝しました。
Lessons
大会で見えた課題
優勝という結果だけでなく、次の機体に持ち帰る課題も明確になりました。
01
防塵
走行のたびに砂が機体内部へ入り込み、毎晩の分解清掃が必要でした。設計段階から防塵構造を組み込みます。
02
通信
5GHz帯の選択は混信回避に有効でしたが、開始直後の通信断も起きました。接続手順とバックアップ回線の運用を見直します。
03
視認性と姿勢
強い日光の下での映像の見えにくさと、斜面での姿勢の把握が課題に。カメラと操縦画面の改良を進めます。
04
運用
操縦用PCの電源管理や、ミッションごとのスコア確認など、競技を支える運用の大切さを学びました。
Gallery
大会の様子
Next
次は、エキスパート部門へ。
鳥取ローバーチャレンジ2027 エキスパート部門での上位入賞と、University Rover Challenge 2027 の決勝進出を目指します。