【大会報告】Space Rover Cup 2026で優勝しました──2号機TR-2、3つのミッションを1台で
 つくまろ君
2026年10月24日、TSUKUBA ROVER TEAMは、千葉市の東京情報大学で開かれたSpace Rover Cup 2026に2号機TR-2で出場し、8チーム中1位で優勝しました。3月の鳥取ローバーチャレンジ2026(エントリー部門優勝)に続いて、今年2つ目のタイトルです。「狙う」「積む」「運ぶ」という性格のまったく違う3つのミッションに、1台のローバーで挑んだ大会を振り返ります。
Space Rover Cup 2026とは
Space Rover Cup 2026は、東京情報大学の知能ロボティクスLabが主催する、学生が主体の技術コンテストです。会場は同大学の第二グラウンド(千葉市若葉区)で、模擬人工衛星CanSatや大型の惑星探査ローバーが、地上を走って競います。
問われるのは、走る速さではなく、与えられた課題をどれだけ確実にこなせるかです。ミッションは「ダーツ」「無人建設」「サンプル回収」の3つで、どれも制限時間15分、素点450点満点です。3つの素点の合計に「重量倍率」と「制御倍率」を掛けて、最終得点が決まります。重量倍率は機体が軽いほど大きくなり、制御倍率は完全自律なら1.2倍、遠隔操作なら1.0倍です。ミッションをこなす力だけでなく、機体の軽さや自律性も問われる仕組みです。
出場した2号機TR-2
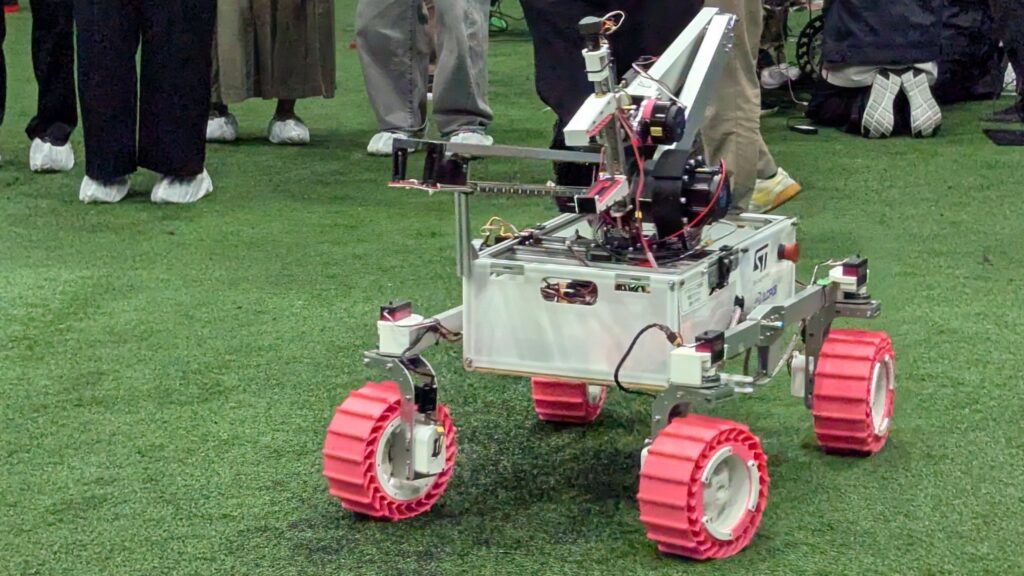
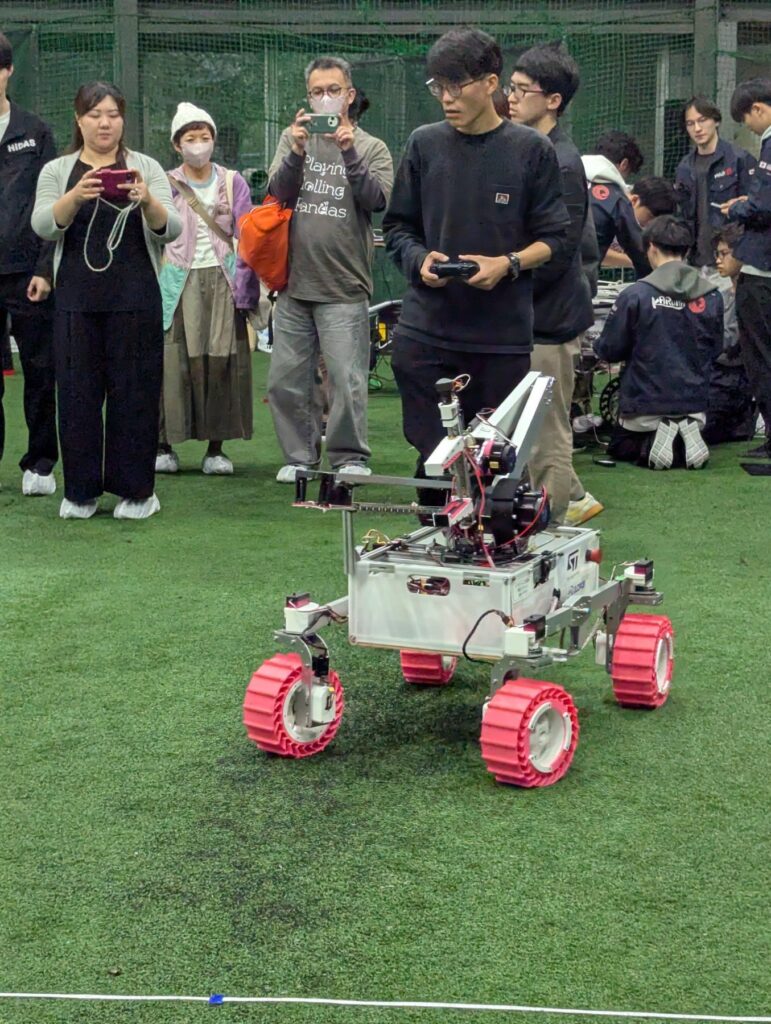
TR-2は、世界最高峰の学生ローバー大会University Rover Challenge(URC)2027を見据えて開発している2号機です。4輪駆動・4輪独立ステアリングの足回りは初号機TR-1から引き継ぎ、足回りのサーボモーターを160kgfの高トルク品に変えました。大会に出場したときの重量は約37kgです。
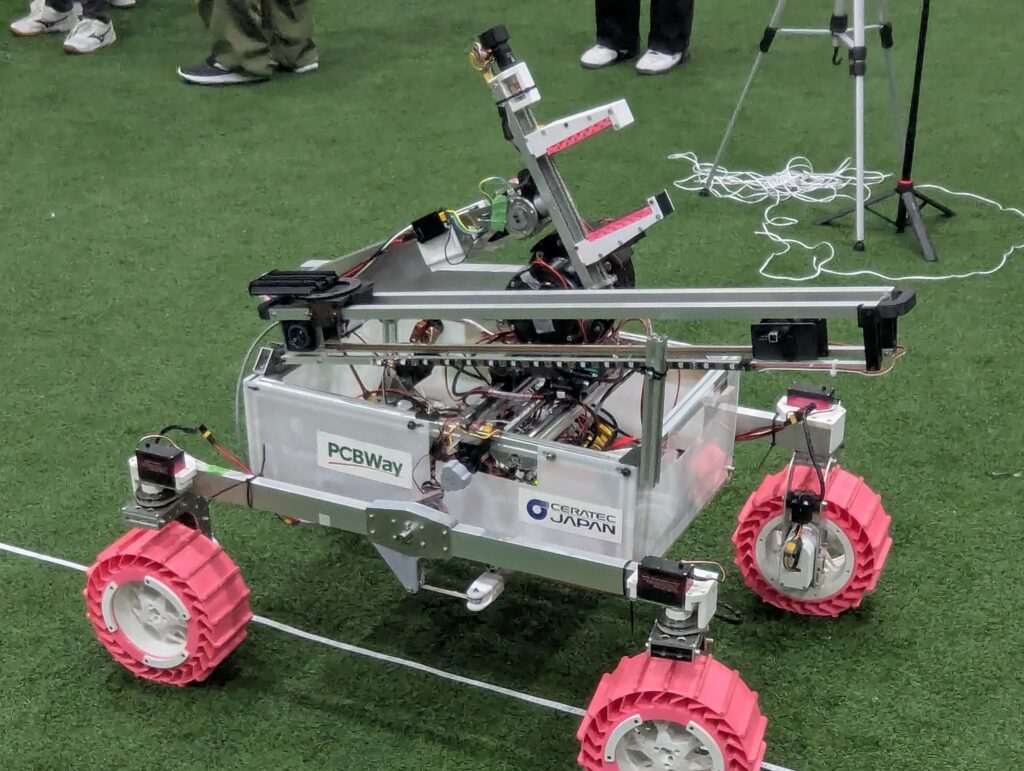
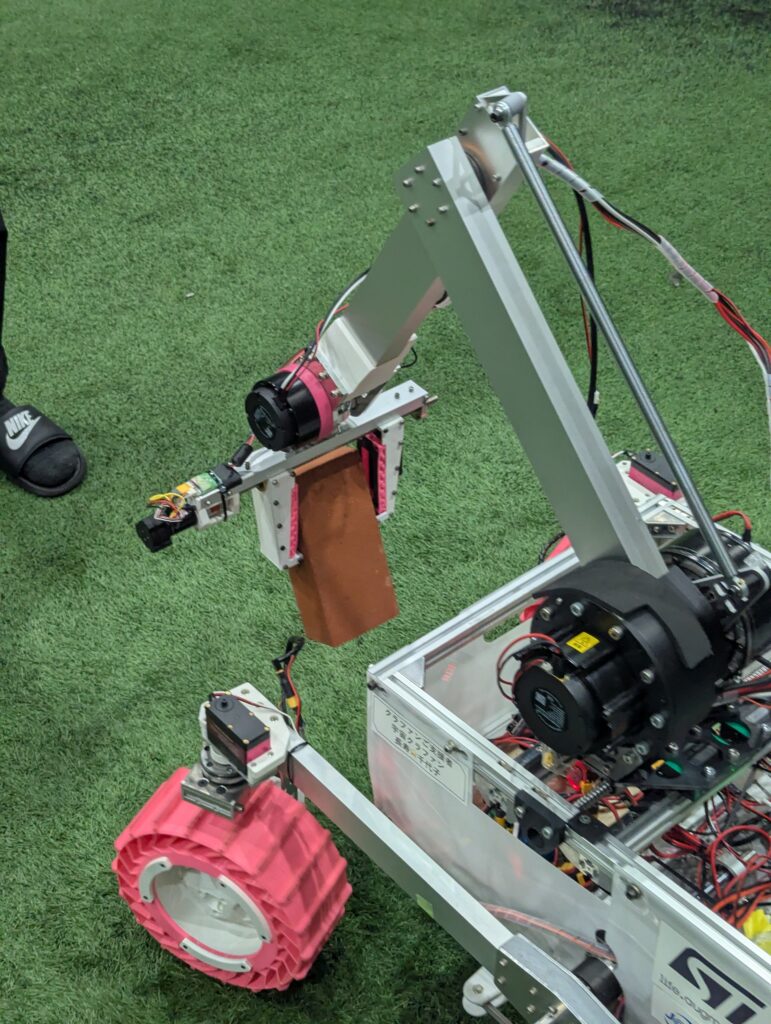
いちばん大きく変わったのはアームです。関節のトルクを強化したうえで、ヨー方向の回転軸を直動機構に置き換え、アームを平行に動かせるようにしました。関節には、チームで設計・製作した減速比1:9のサイクロイド減速機を組み込んでいます。Space Rover Cup 2026は、そんなTR-2にとって初めての大会でした。
狙う──ダーツ
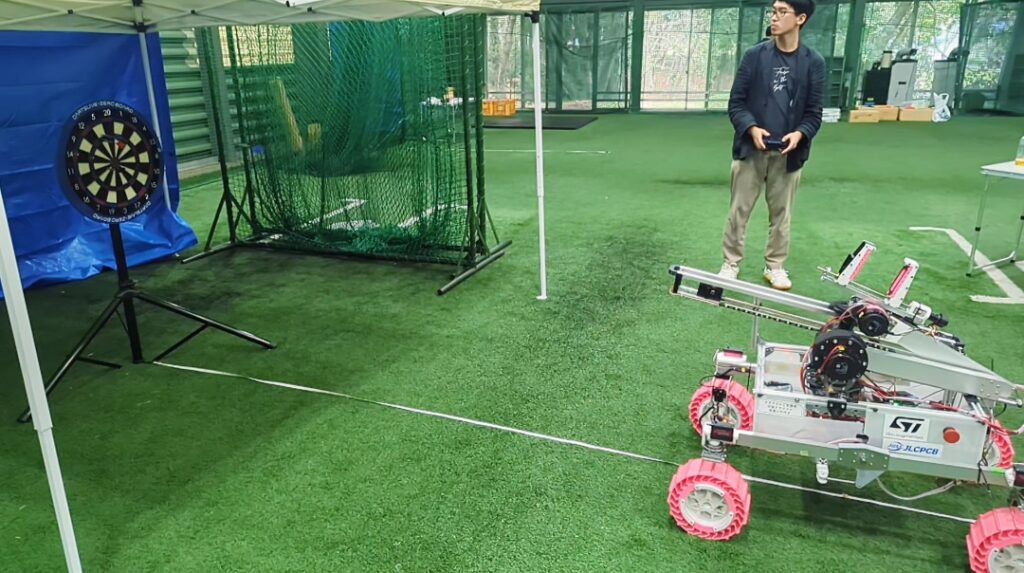
ダーツは、最大3本のダーツを投げ、当たった場所の点数に投げた距離(0.5〜2.5m)を掛けて得点するミッションです。遠くから正確に当てるほど高得点になります。
TR-2は射出機構を搭載し、ルールで最も遠い2.5mの位置からボードを狙いました。1本目は20のシングル、2本目は3のシングル、3本目は8のシングルに刺さり、盤面の点数は合計31点。これに投げた距離の2.5を掛けた77.50点が、ダーツの素点になりました。難易度の高いミッションでしたが、ダーツでもトップの得点となりました。
積む──無人建設
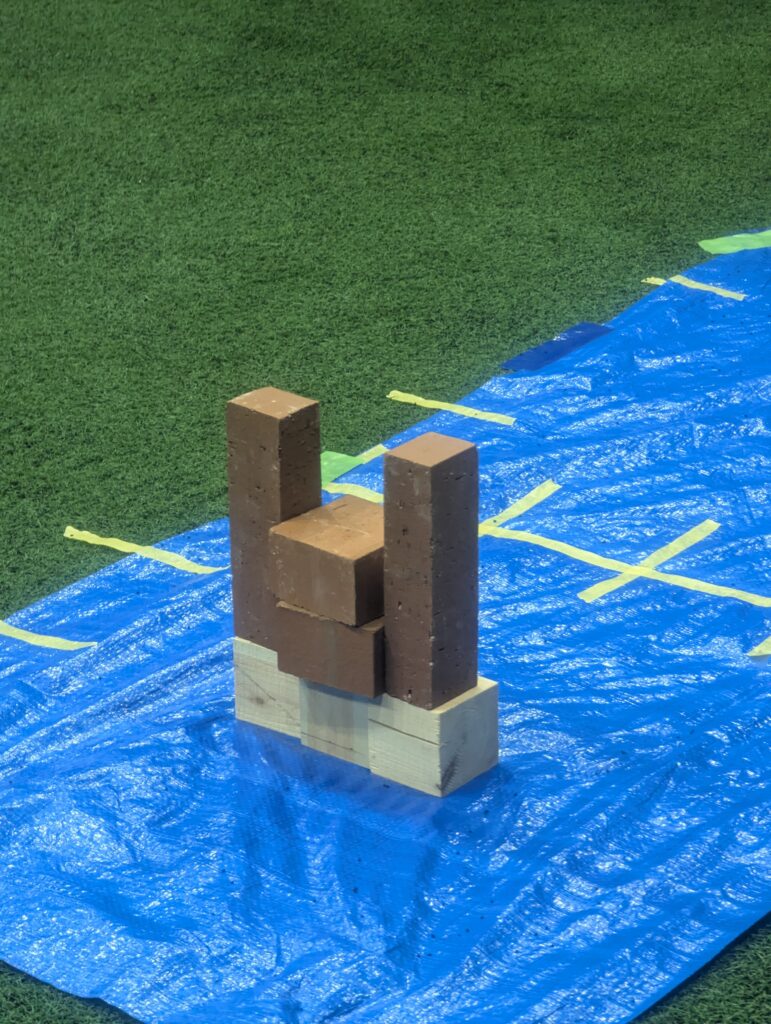
無人建設は、木材やレンガを運んで積み上げ、壁をつくるミッションです。置いた数や重ねた数に加えて、壁の仕上がりも点数になります。
TR-2はアームで資材を一つずつつかみ、建設エリアまで運んで積み上げました。置く点・重ねる点に加えて、面をそろえる、3段に積む、10秒間自立させるという仕上げの条件もすべて満たし、満点の450点を獲得しました。
運ぶ──サンプル回収
サンプル回収は、フィールドに置かれた自然石と溶岩石をスタート地点の回収エリアまで運び、その合計重量で採点されるミッションです。10kg集めれば満点です。
TR-2はアームで石をつかんでは運び、降ろす作業を繰り返して、制限時間内に4個の石を回収エリアへ運び込みました。合計重量は10kgに達し、こちらも満点の450点です。
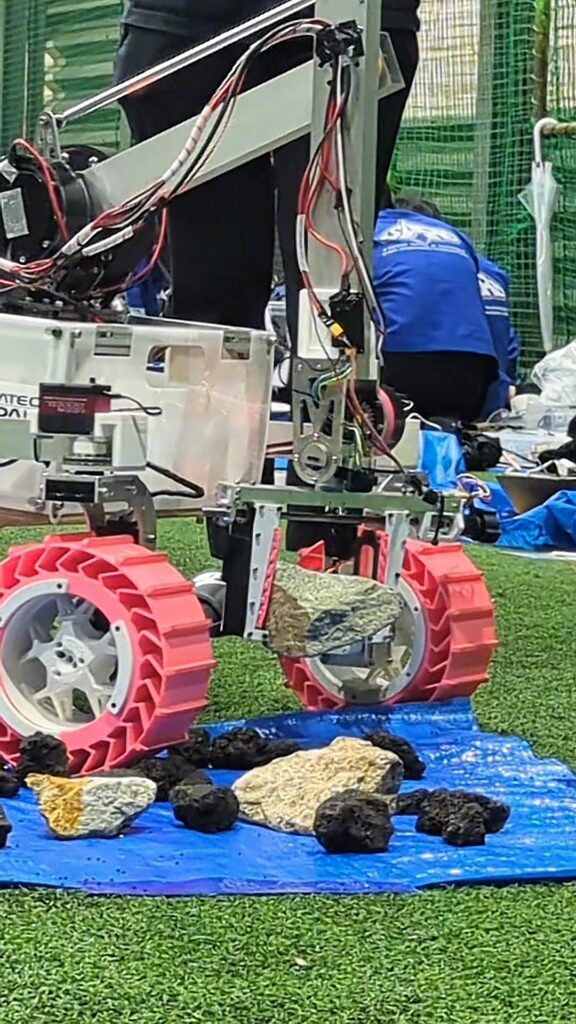
重い資材や石をつかんで運ぶ2つのミッションで満点を取れたのは、関節のトルクを強化し、平行に動かせるようにした改良アームの力が大きいと感じています。
8チーム中1位で優勝
3つのミッションの素点は、ダーツ77.50点・無人建設450点・サンプル回収450点の合計977.50点。これに機体の重量に応じた重量倍率1.2722を掛け、減点10点を差し引いた最終得点は1,233.60点で、8チーム中1位となりました。
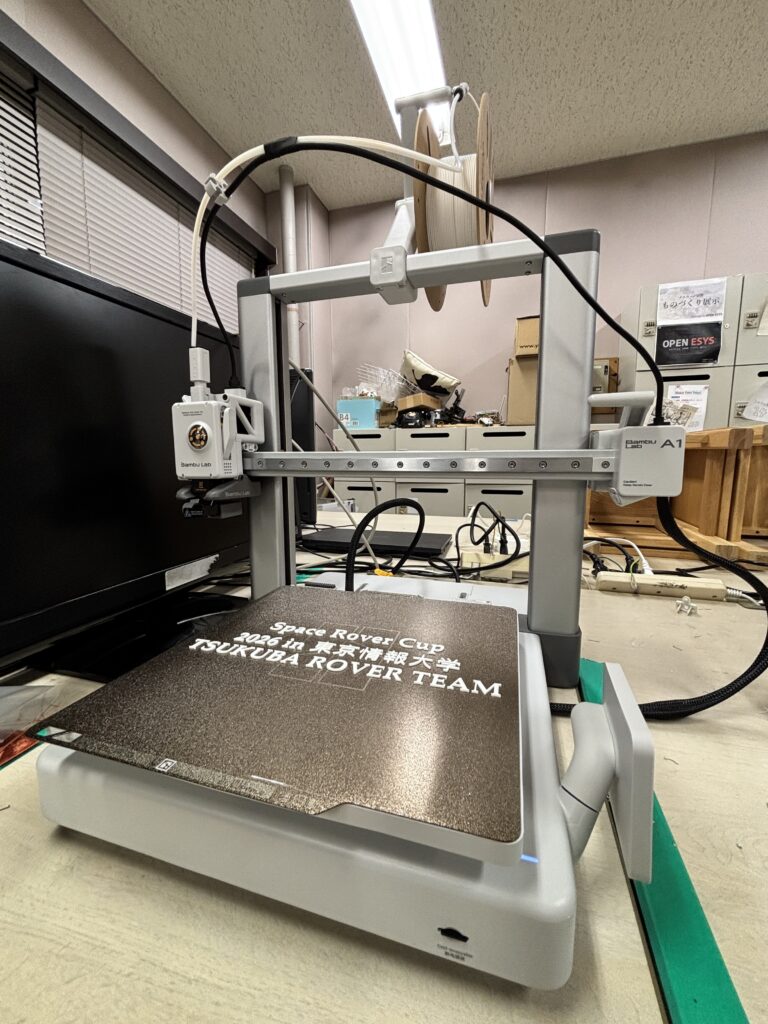
副賞には、Bambu Lab製の3DプリンターA1をいただきました。ビルドプレートには大会名とチーム名が入っています。部品の試作から大会中の修理まで3Dプリンターをフル活用している私たちにとって、とても心強い一台です。
ぎりぎりの準備と、当日のトラブル
優勝という結果だけを見ると順調に思えるかもしれませんが、TR-2が大会に間に合ったのは本当にぎりぎりでした。大会の直前には電子基板を全面的に作り直し、アームの制御方式も切り替えて、ようやく本番を迎えました。
競技中にもトラブルがありました。サンプル回収の途中で、ハンドを開きすぎて動かなくなってしまったのです。これを防ぐリミットスイッチは、取り付けが間に合っていませんでした。いったん止めて手でハンドを戻し、競技を続けましたが、この手直しは競技中の再調整にあたるため、10点の減点となりました。
それでも、競技を続けられなくなるような大きなトラブルはなく、3つのミッションを1台で戦い抜くことができました。
大会の映像と開催レポート
大会のようすは、主催者の配信アーカイブで見ることができます。
大会に協賛したダーツライブ様の開催レポートでも、私たちの優勝を紹介していただきました。
これから
今回の優勝で、TR-2の改良アームが、重い物をつかんで運ぶ場面で通用することを確かめられました。一方で、今回は遠隔操作での出場だったため、制御倍率は1.0倍でした。自律性は、これから大きく伸ばしていきたいところです。
ハンドについては、リミットスイッチの追加や、指先を金属製に変えることを進めています。あわせて、自己位置推定や防塵構造、通信の安定化にも取り組んでいます。2027年は、鳥取ローバーチャレンジ2027エキスパート部門での上位入賞と、URC2027の決勝進出が目標です。国内での結果にとどまらず、世界の舞台で戦えるローバーを目指して、開発を続けていきます。
感謝を込めて
大会を主催・運営してくださった東京情報大学 知能ロボティクスLabの皆様、大会を支えてくださったすべての皆様に、心より感謝申し上げます。
私たちの活動は、STマイクロエレクトロニクス様、PCBWay様、JLCPCB様、セラテックジャパン様のご支援と、クラウドファンディングで応援してくださった皆様に支えられています。TR-2の制御に使っているマイコンも、STマイクロエレクトロニクス製です。この場を借りて、改めてお礼申し上げます。
COMPETITION
Space Rover Cup 2026
大会の概要と3つのミッションの結果、得点表をまとめたページです。
大会のページを見る →