Rover 02
TR-2
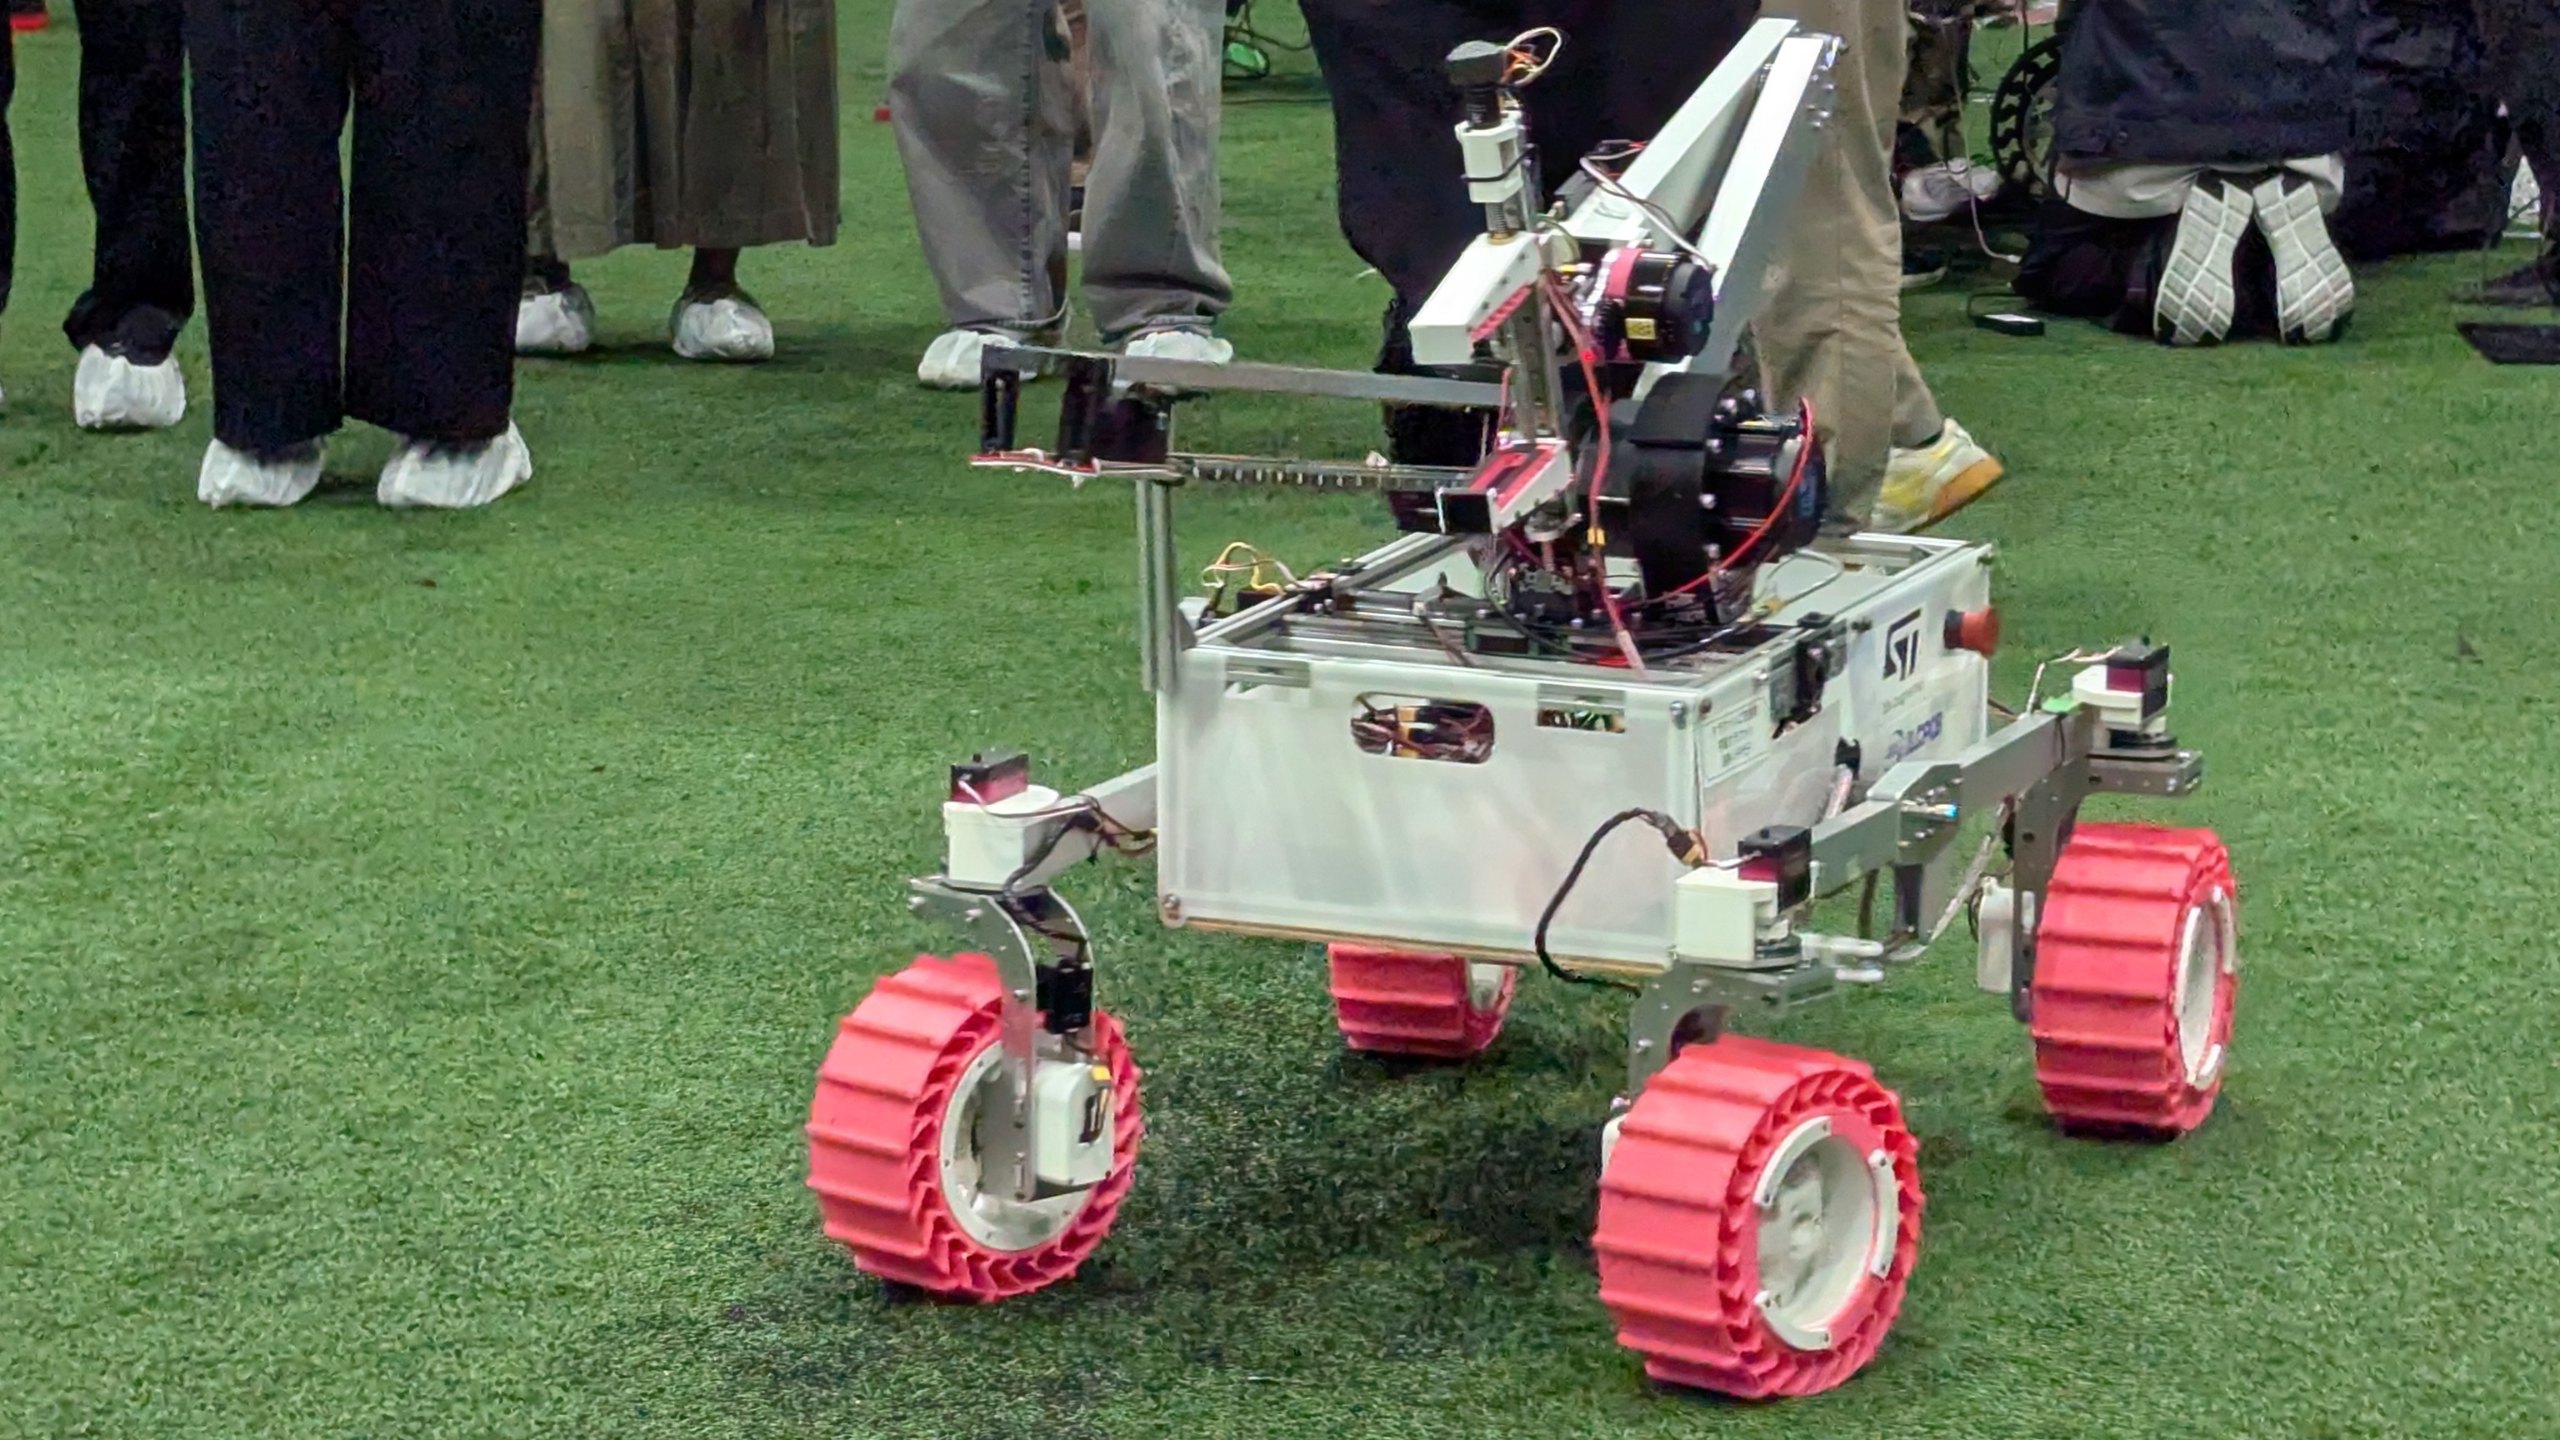
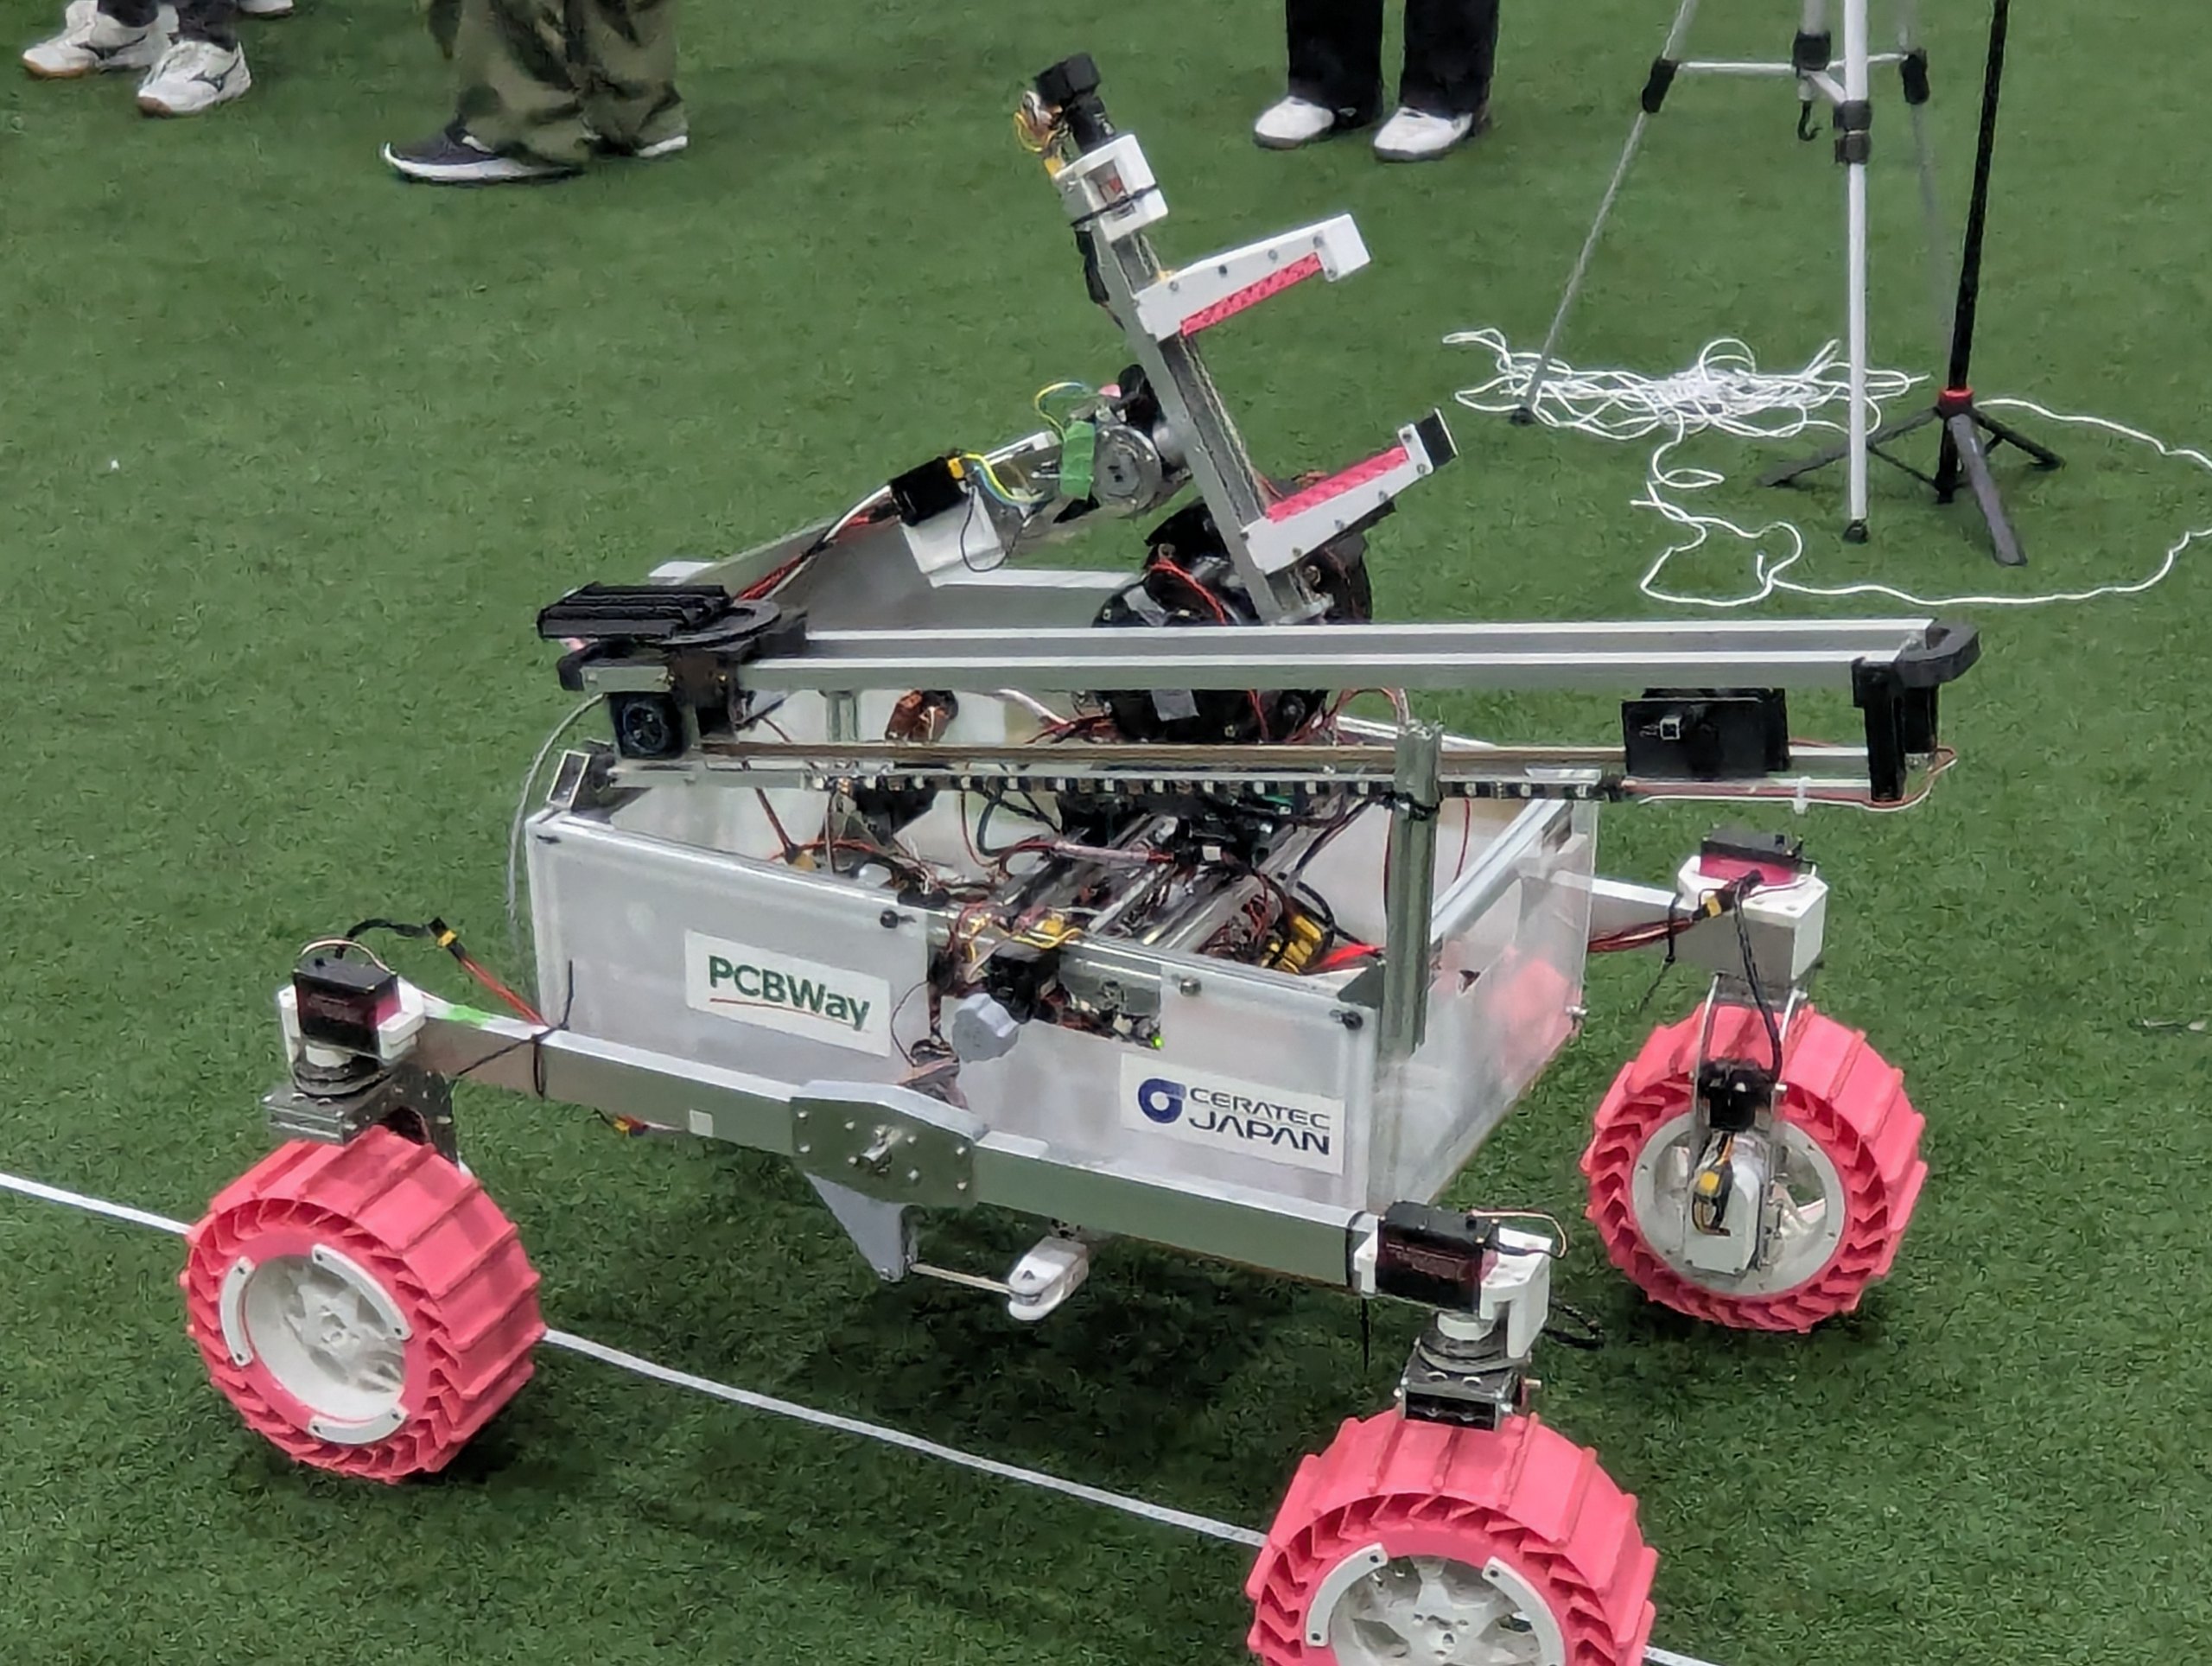
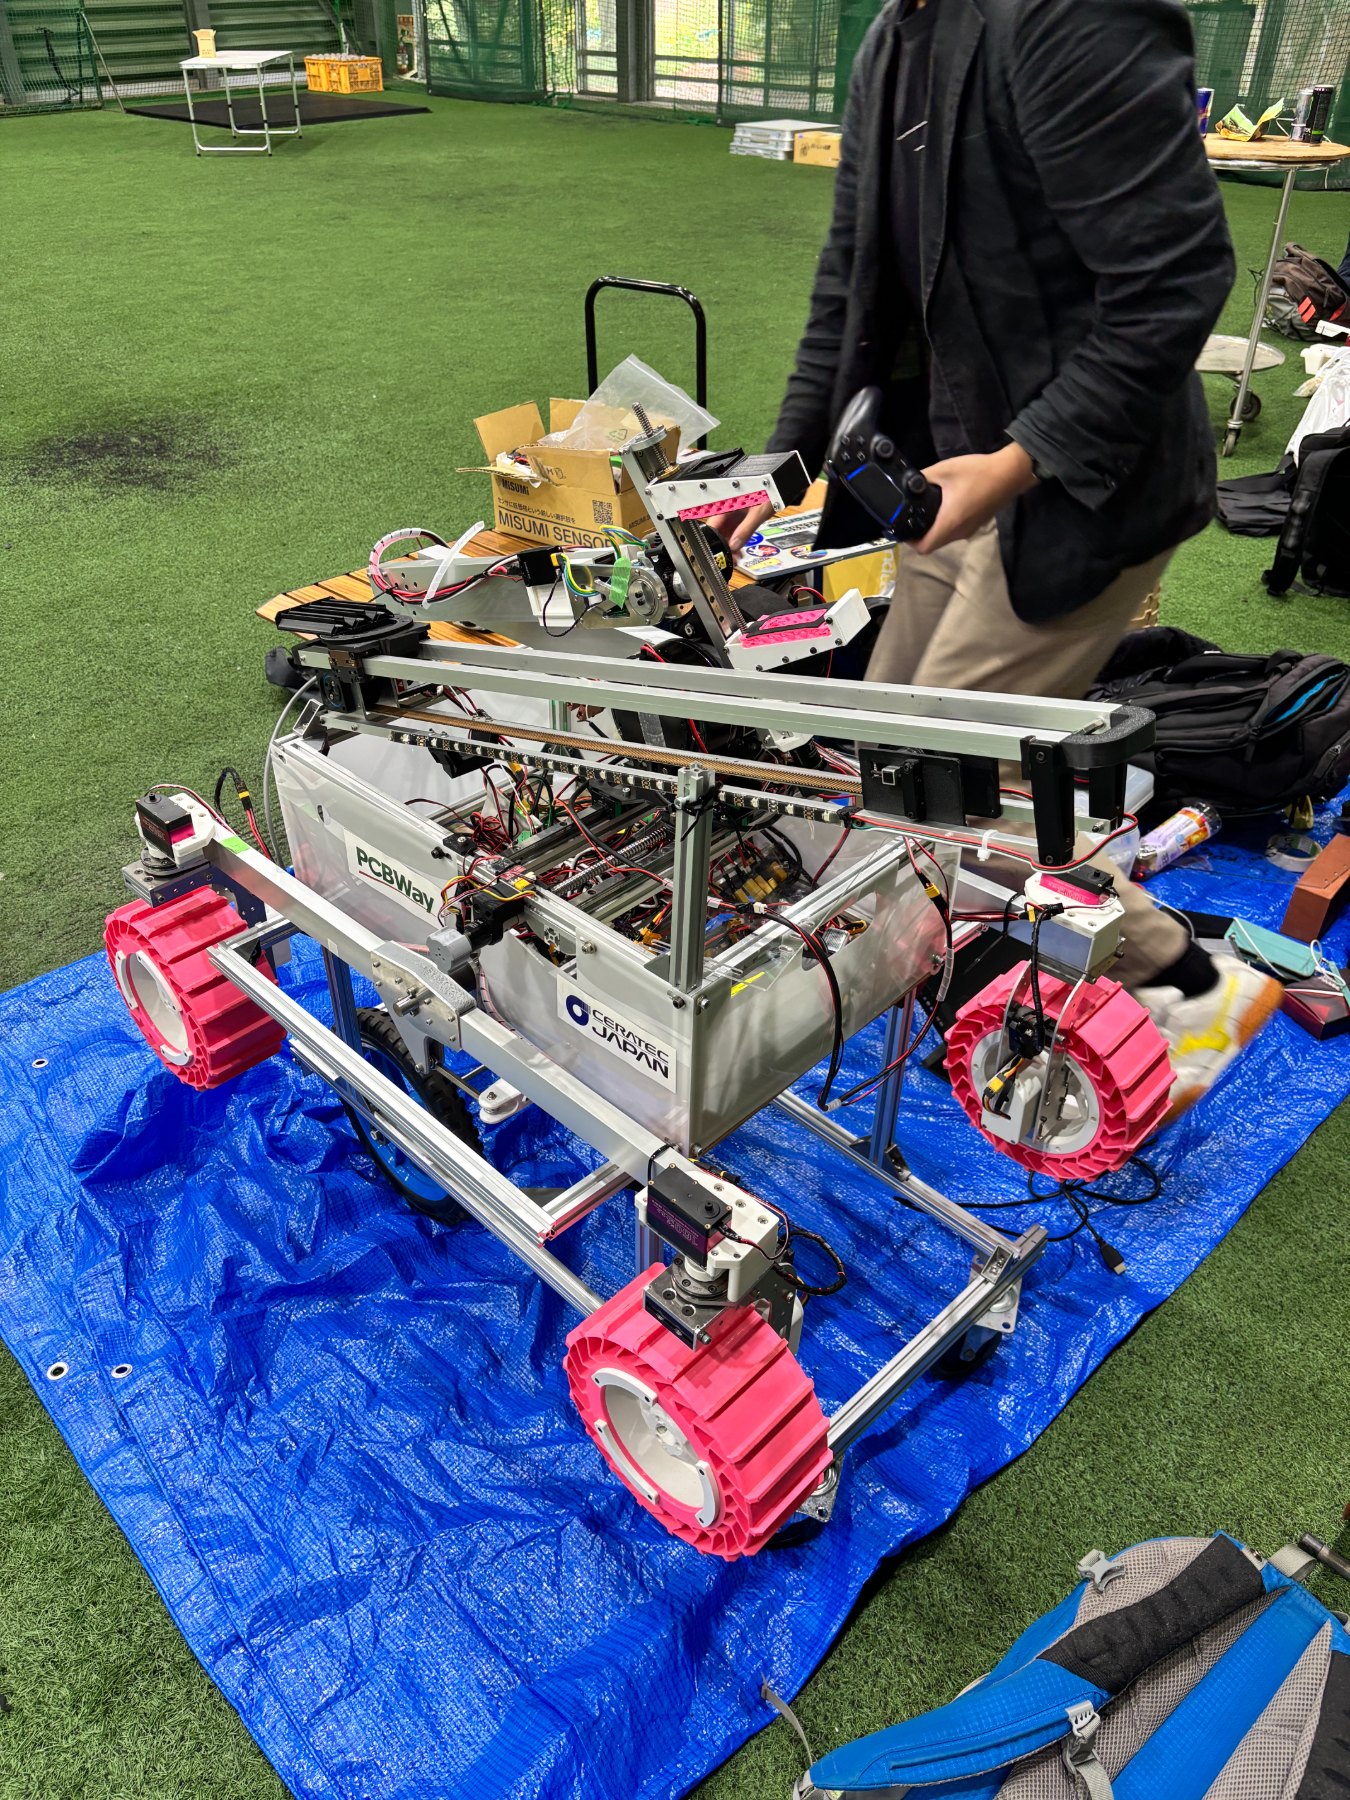
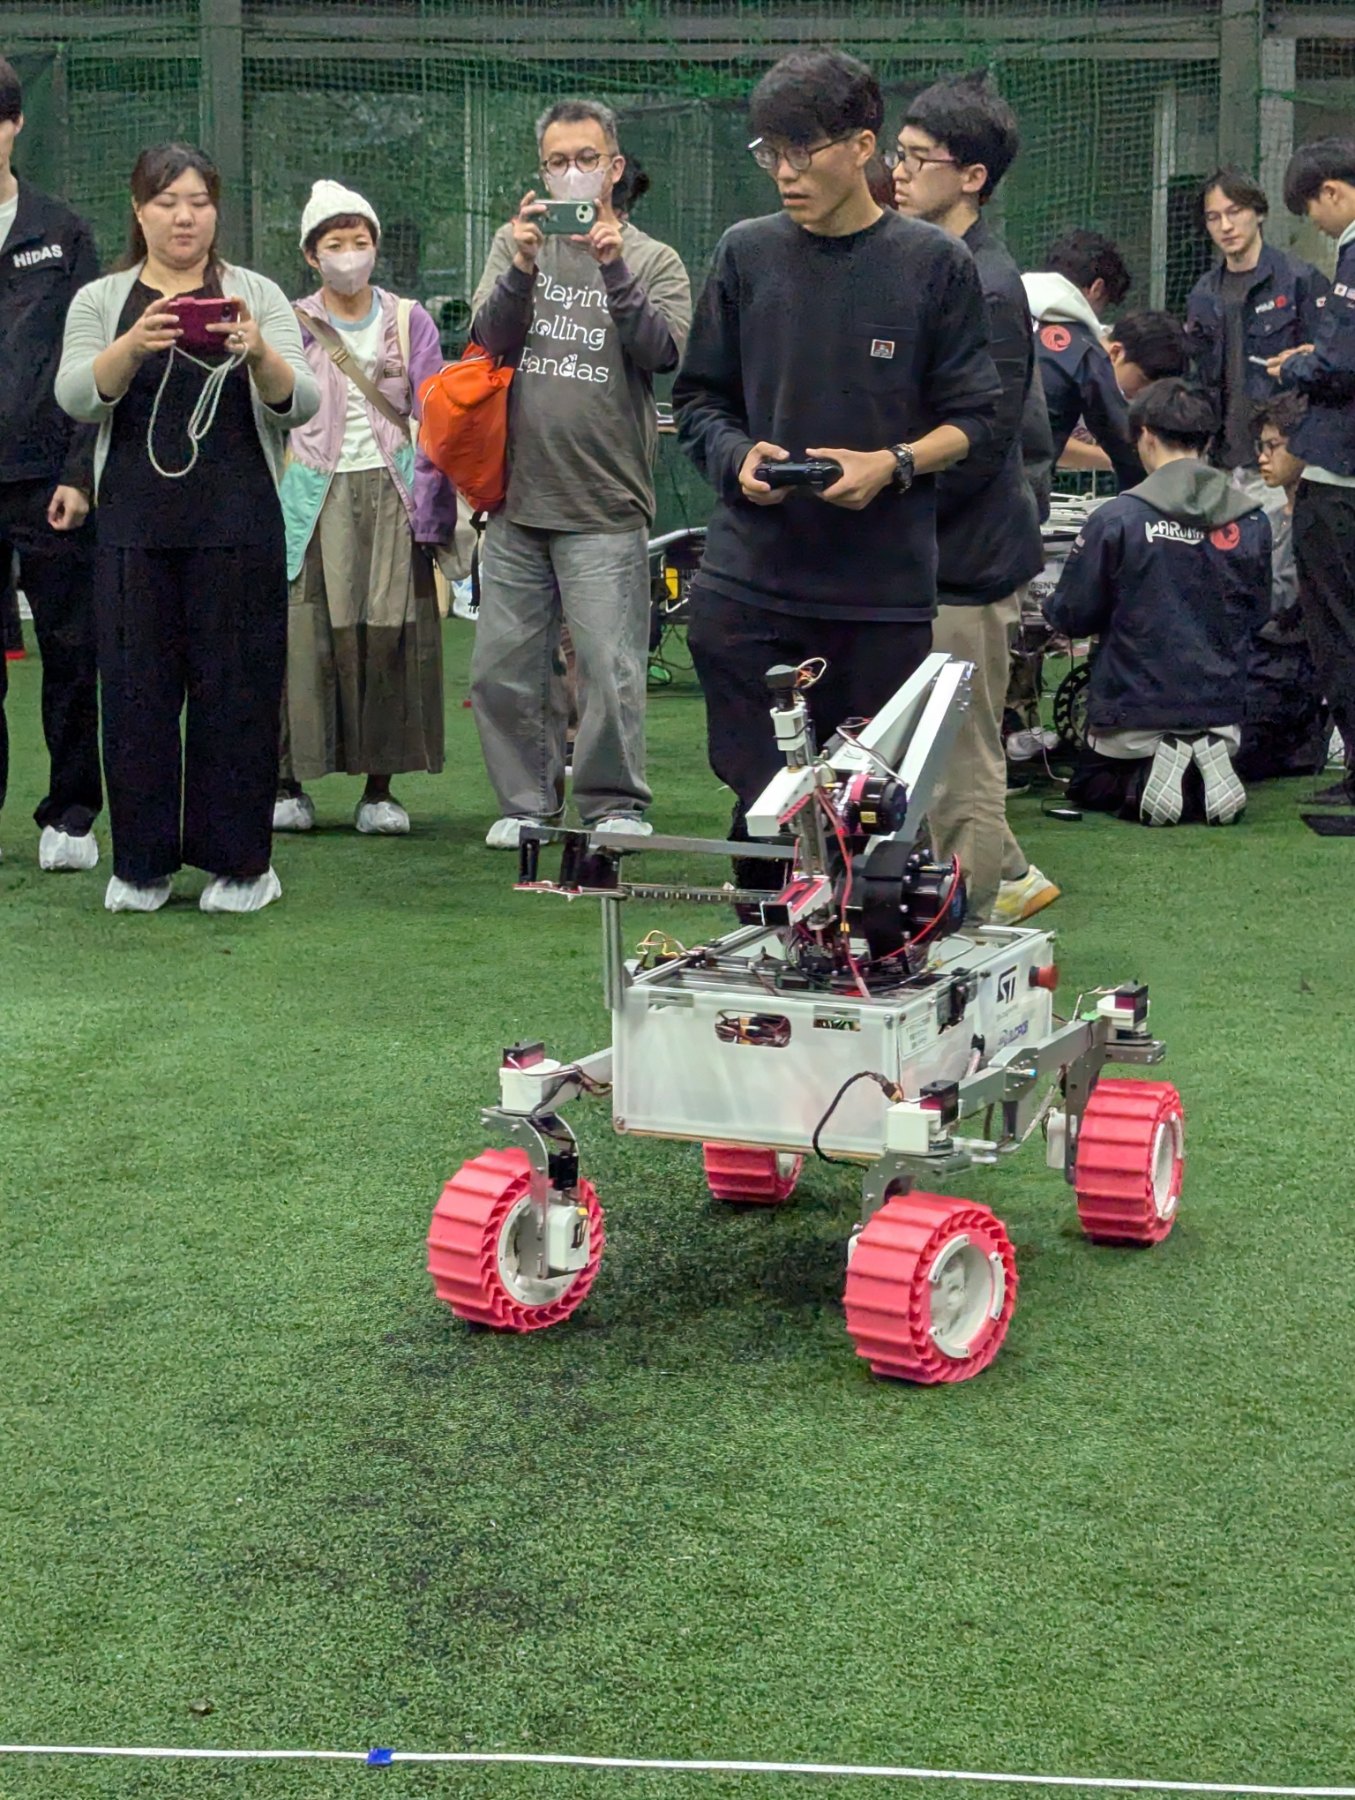
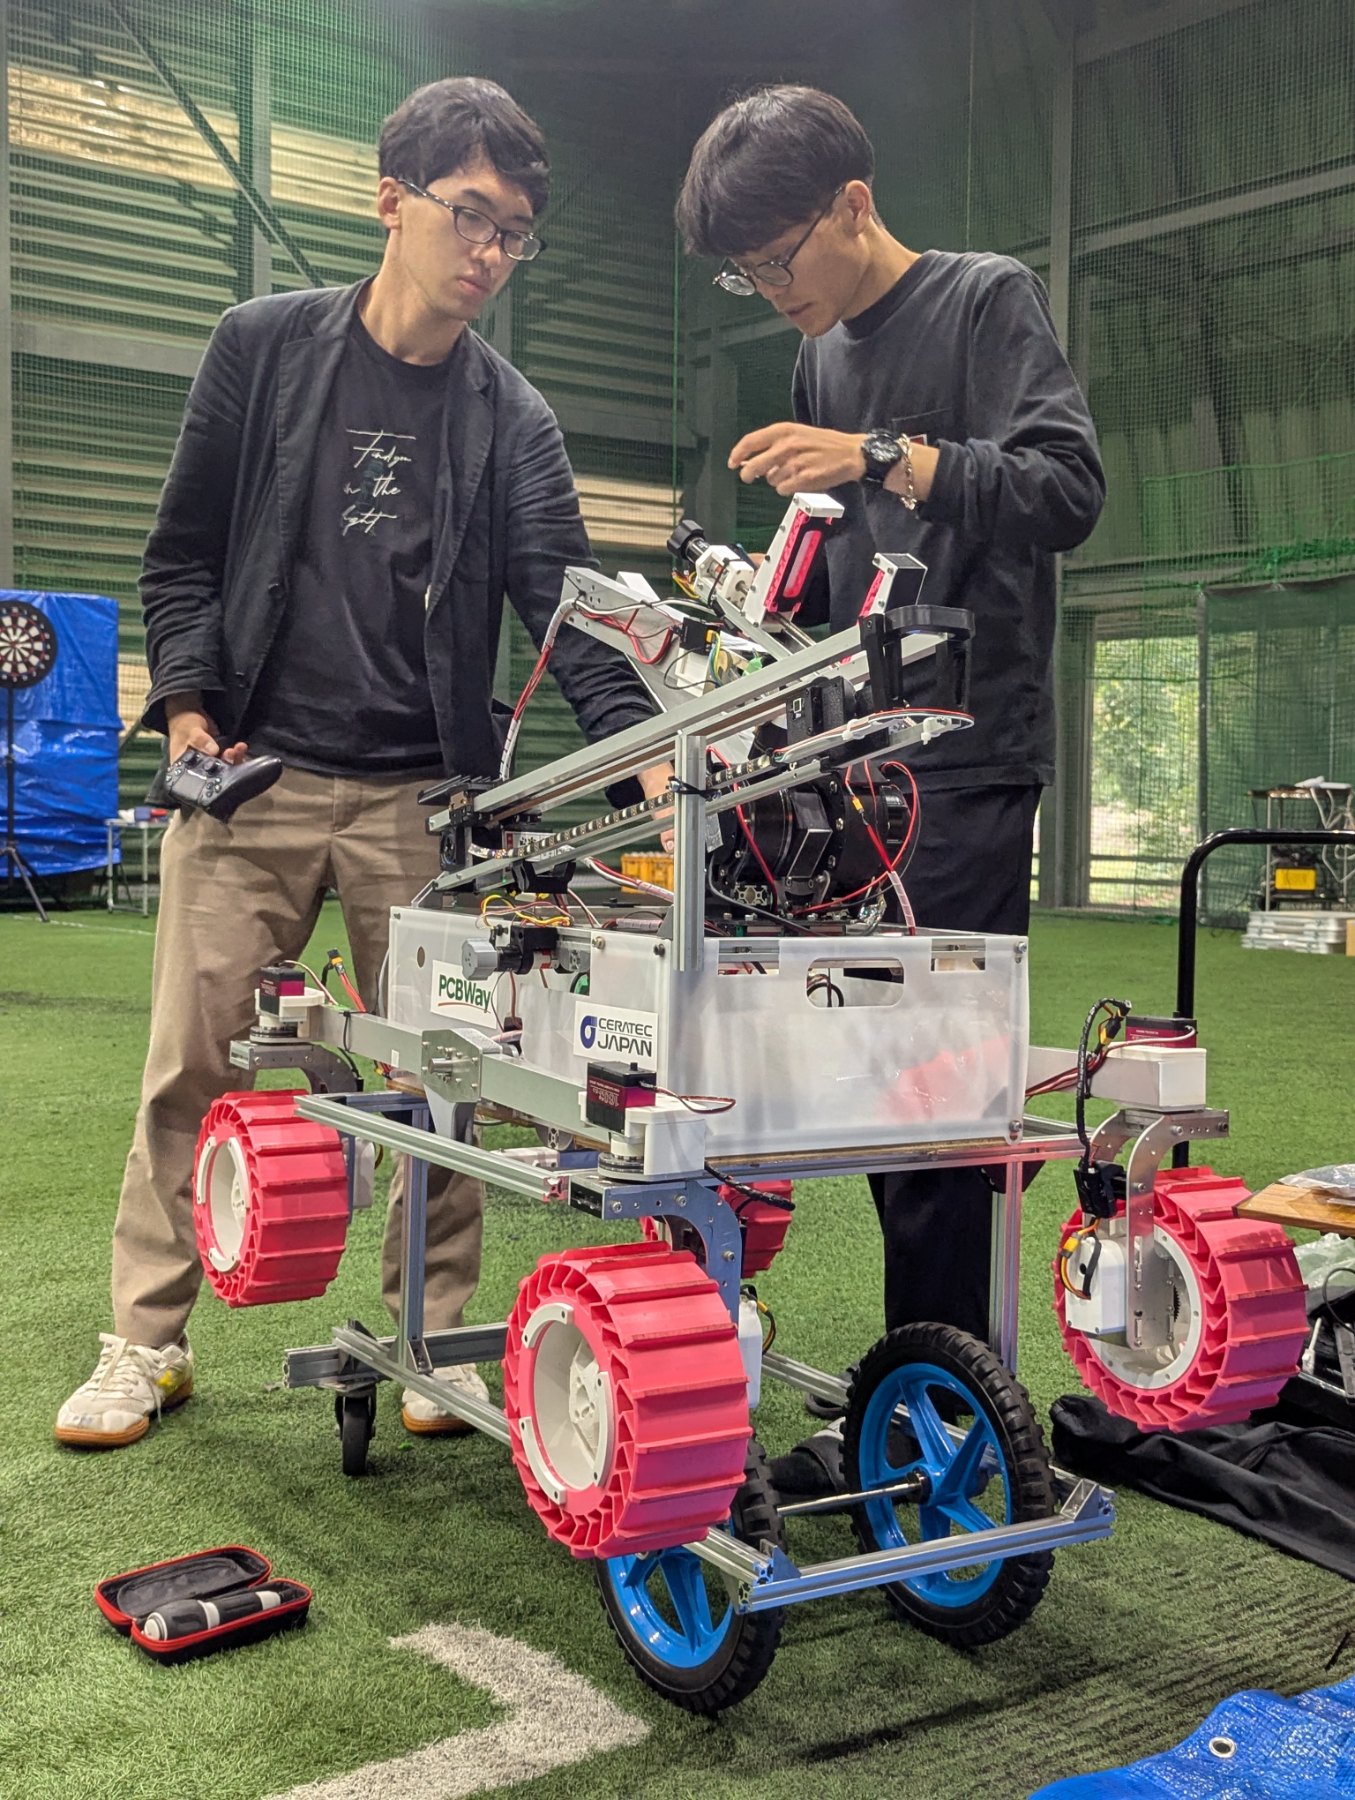
University Rover Challenge 2027 を見据えて開発中の2号機。Space Rover Cup 2026 優勝機です。
Concept
初号機の実戦経験を、
次の機体へ。
TR-2 は、TSUKUBA ROVER TEAM の2号機です。鳥取ローバーチャレンジ2026で初号機 TR-1 を運用して得た知見をもとに、世界最高峰の学生ローバー大会 University Rover Challenge(URC)2027 を見据えて開発しています。
2026年10月の Space Rover Cup 2026 では、ダーツ・無人建設・サンプル回収の3つのミッションすべてに出場し、優勝しました。
Features
TR-2 の特徴
01
サーボモーター
160kgf
足回りやアームを動かすサーボモーターに、160kgf の高トルク品を採用しています。
02
並行移動できるアーム
改良アーム
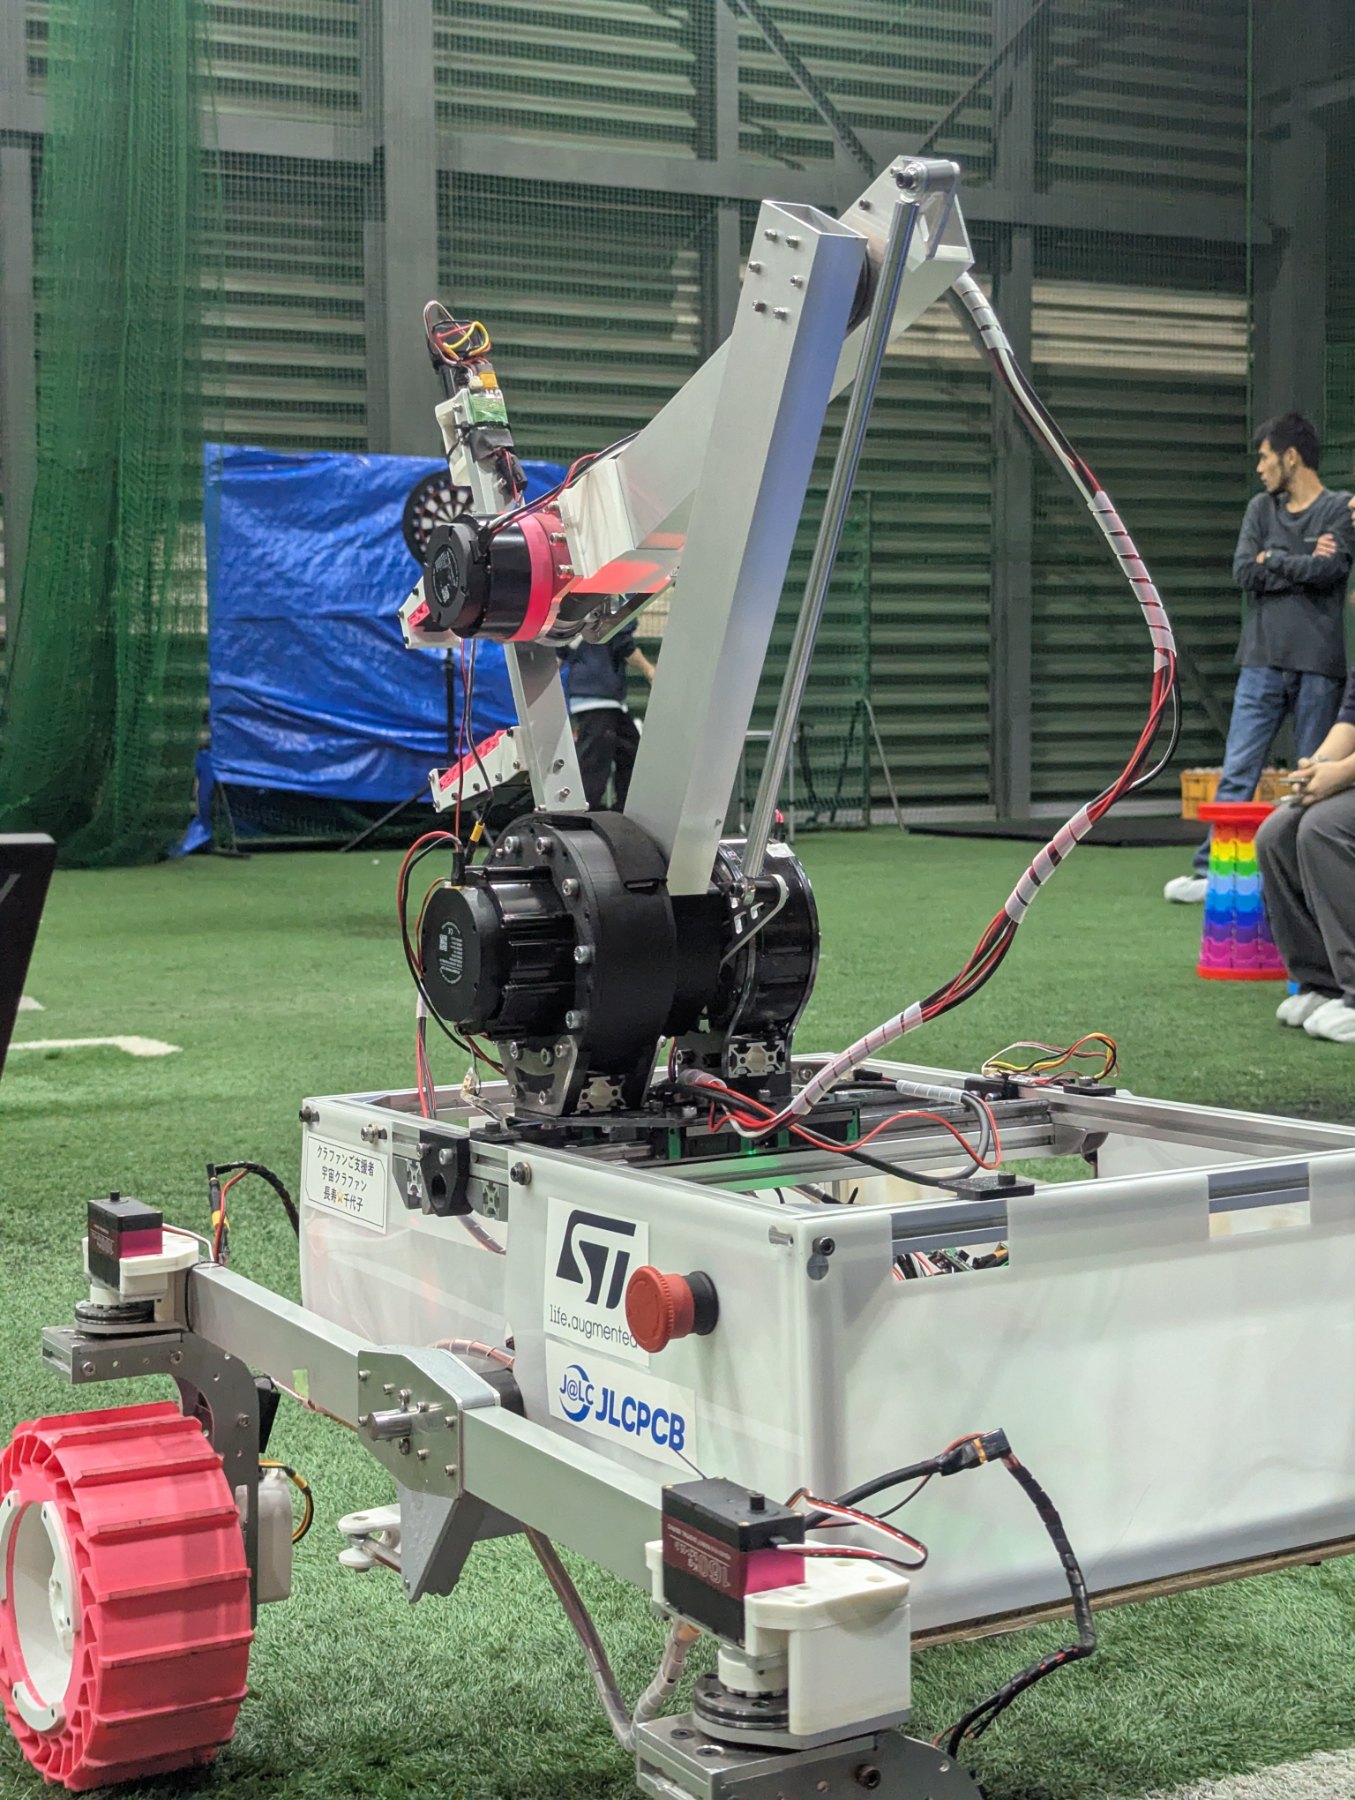
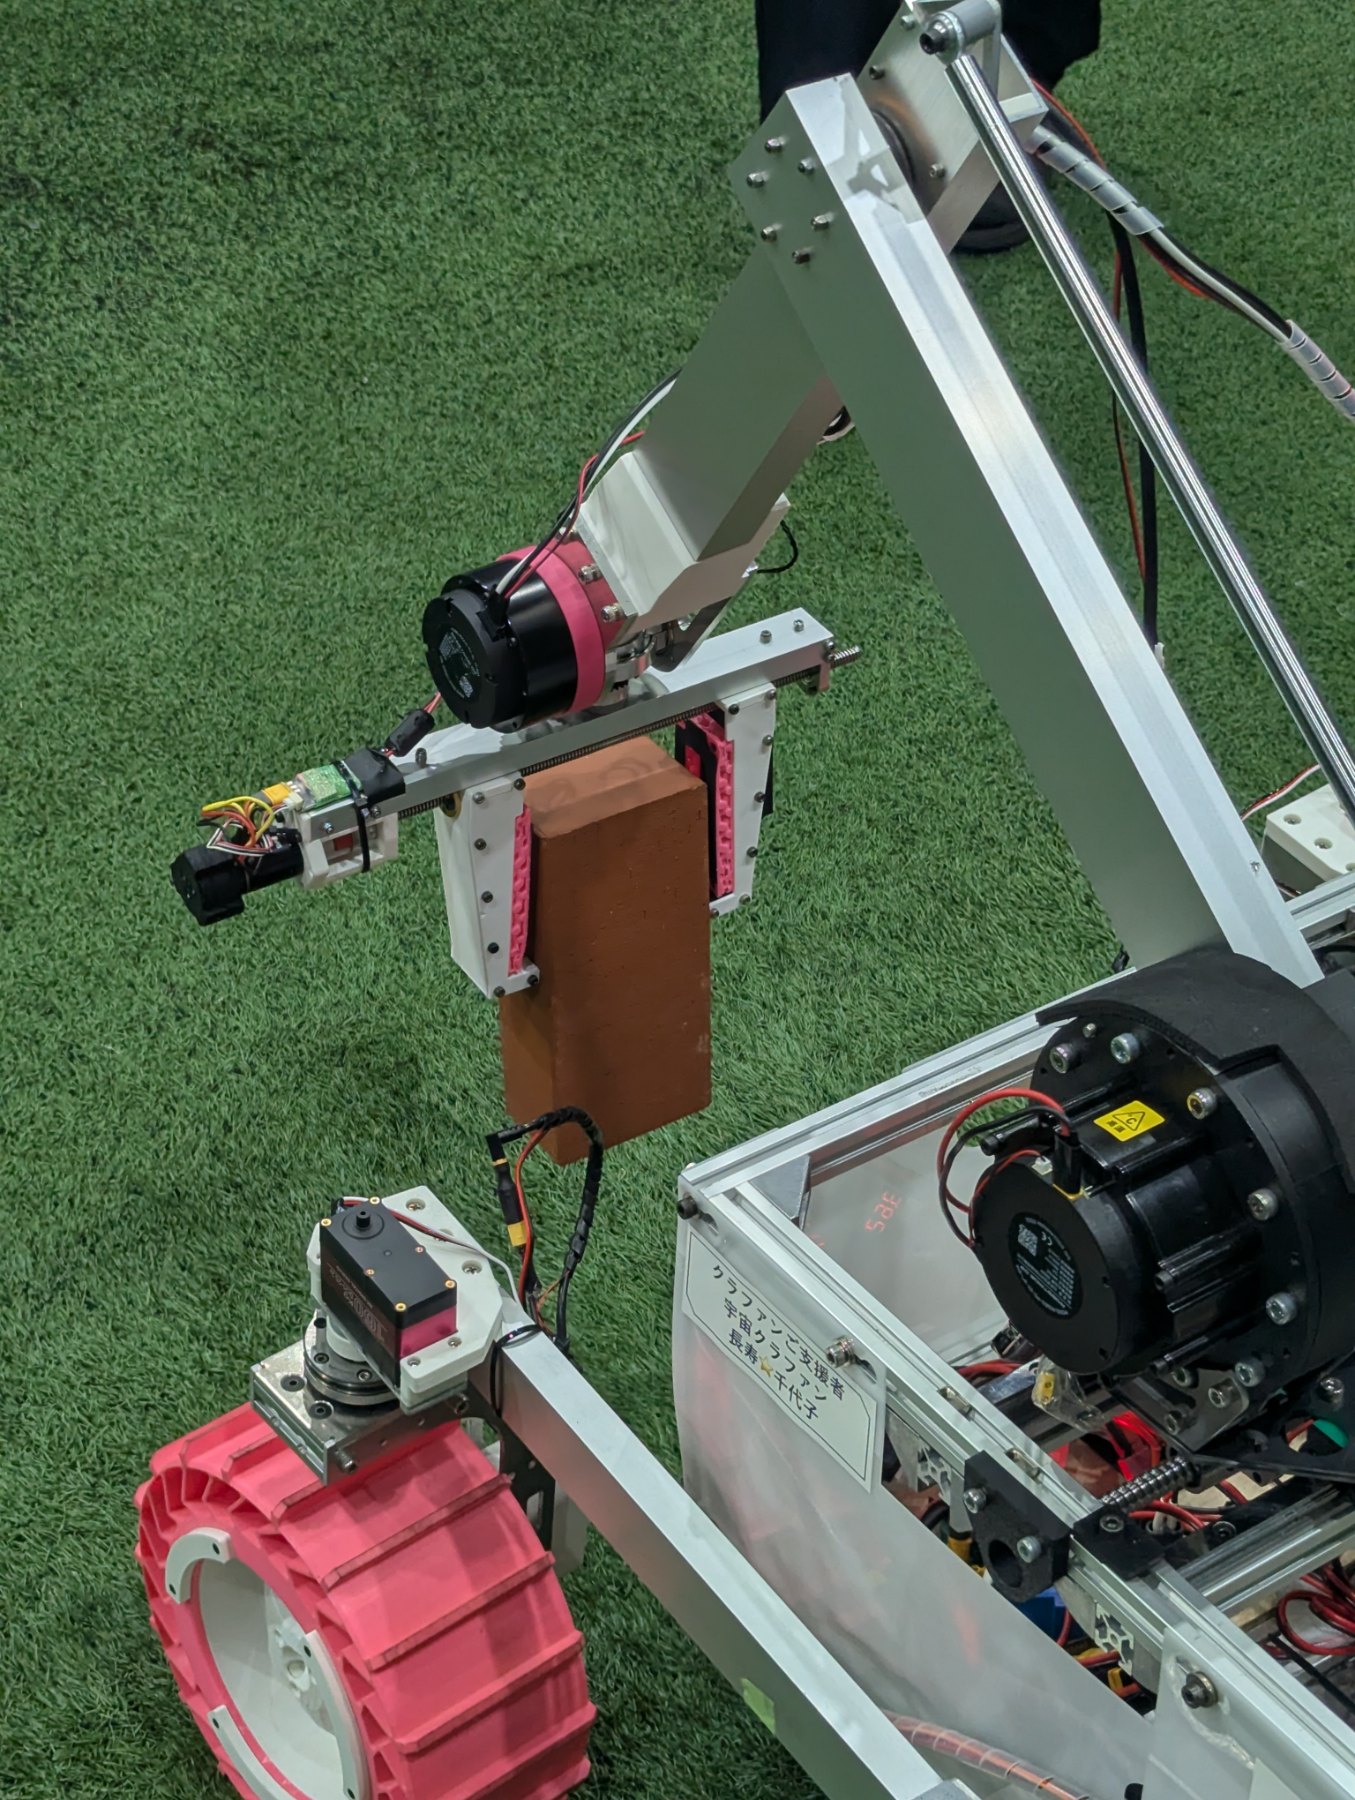
関節のトルクを強化し、直動機構によってアームを並行移動できるようにしました。
03
自作サイクロイド減速機
減速比 1:9
アームの関節には、チームで設計・製作したサイクロイド減速機を組み込んでいます。
04
マイコン
STマイクロエレクトロニクス製
制御には、STマイクロエレクトロニクス製のマイコンを使用しています。
Specifications
主な仕様
サイズ(収納時)
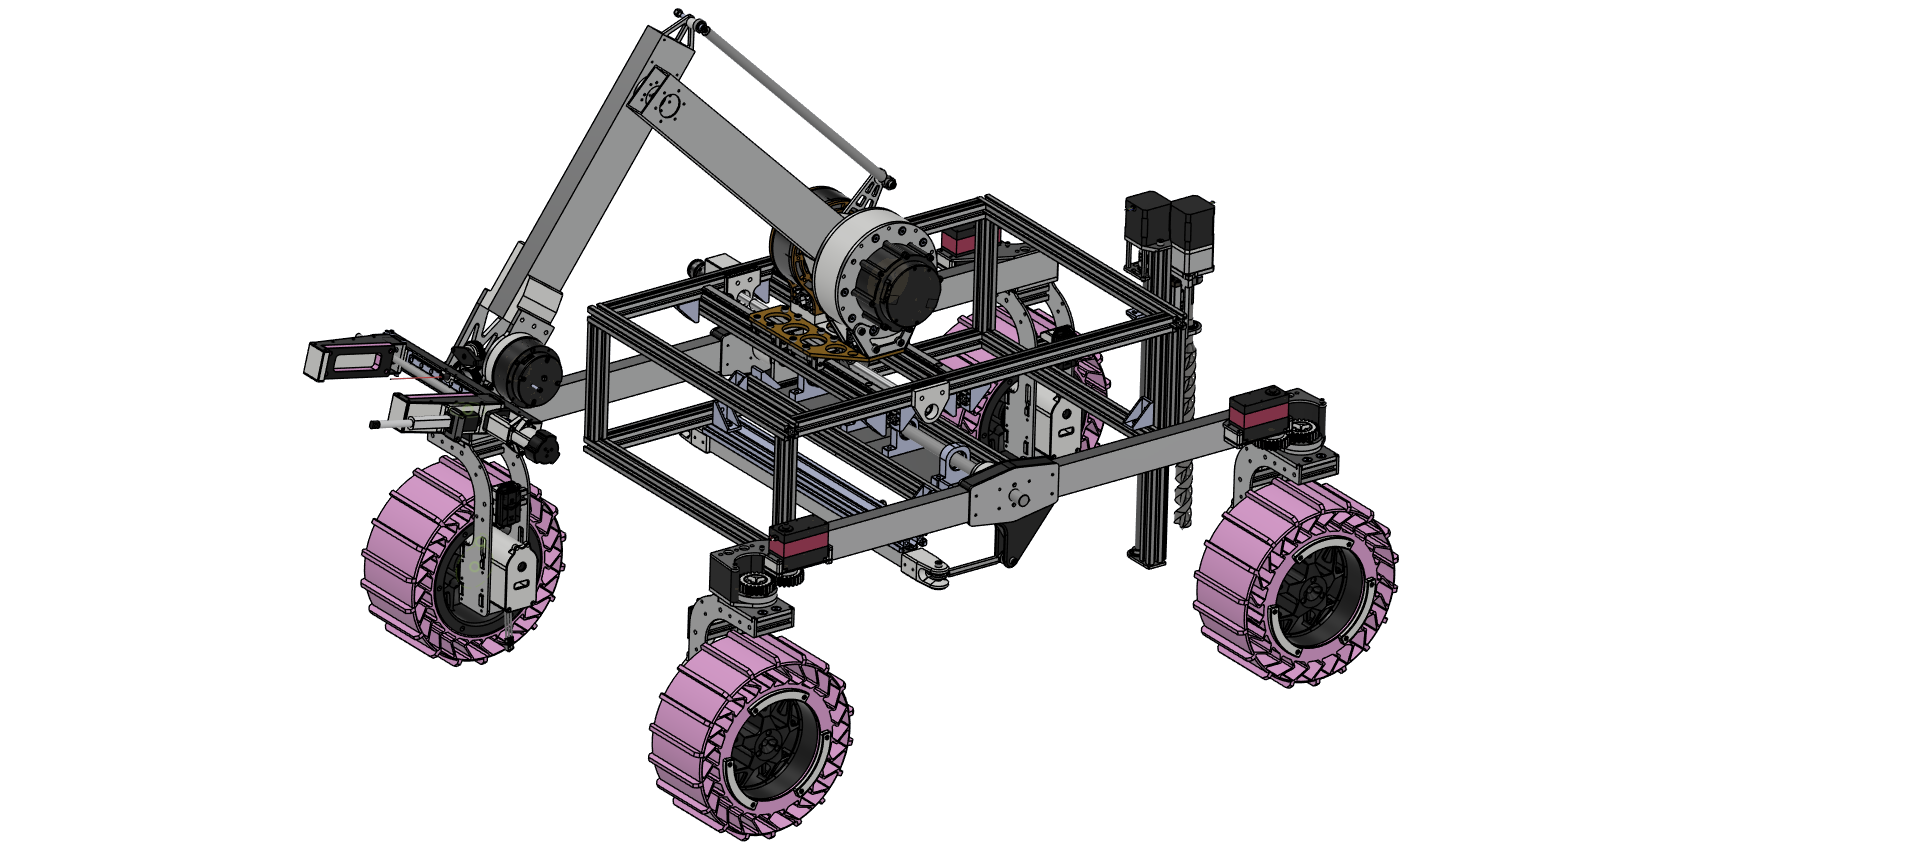
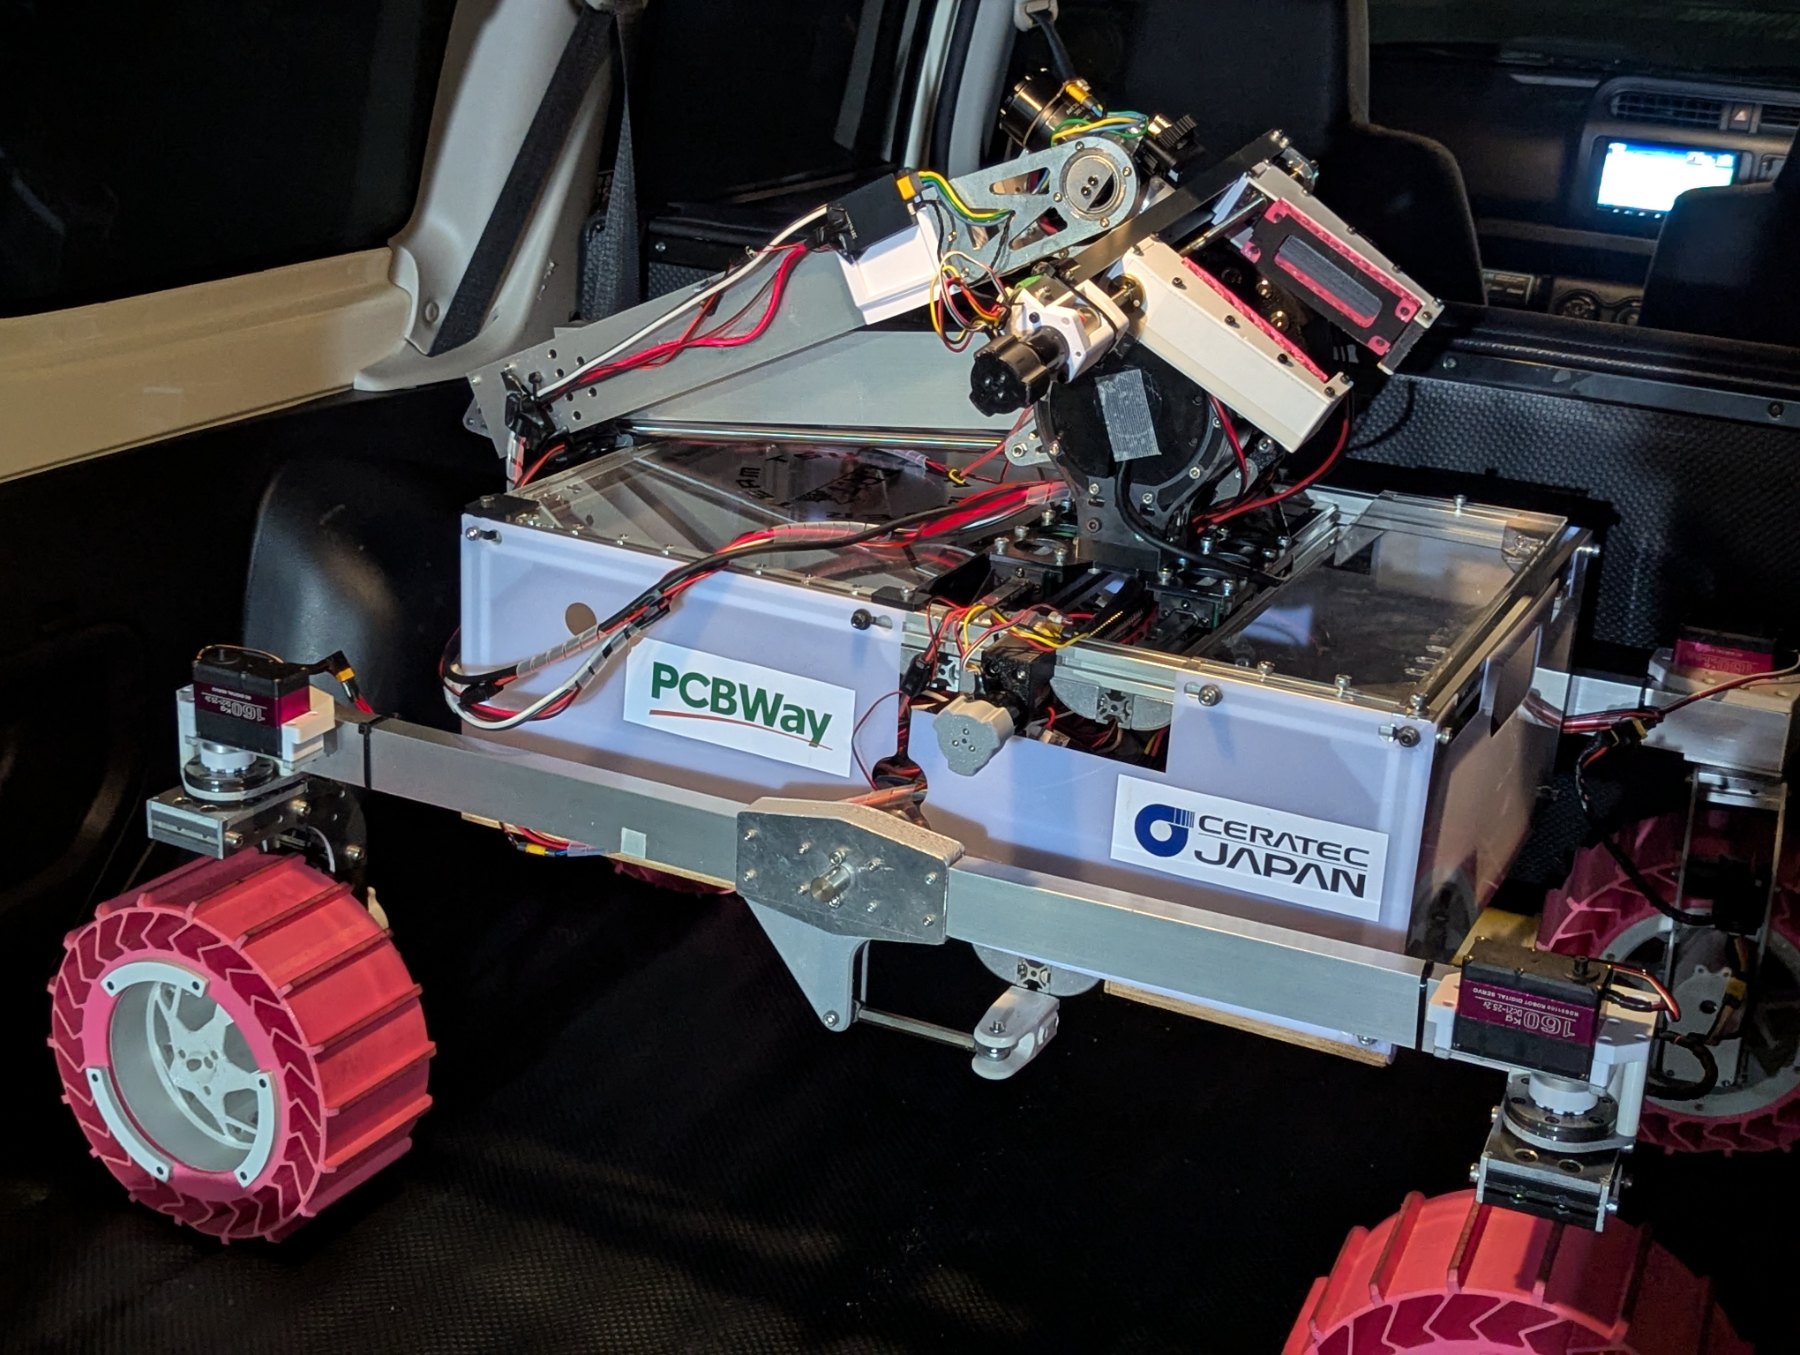
684mm(W)× 1010mm(D)× 900mm(H)
駆動方式
4輪駆動・4輪独立ステアリング
ホイール・タイヤ
3Dプリント製 PLAホイール + TPUタイヤ
サーボモーター
160kgf
アーム
関節トルクを強化した改良アーム(直動機構による並行移動)
減速機
自作サイクロイド減速機(減速比 1:9)
ハンド
TPU製ジャイロイドクッション + 滑り止め
機体重量
約37kg(Space Rover Cup 2026 出場時)
マイコン
STマイクロエレクトロニクス製
センサ
光学カメラ・GNSS・測温抵抗体
主電源
リチウムポリマーバッテリー 22.2V 6000mAh
通信
Wi-Fi
非常停止
物理スイッチ(電源遮断基板と緊急停止ボタン)
出場大会
Space Rover Cup 2026(優勝)
Arm
力強く、器用になったアーム
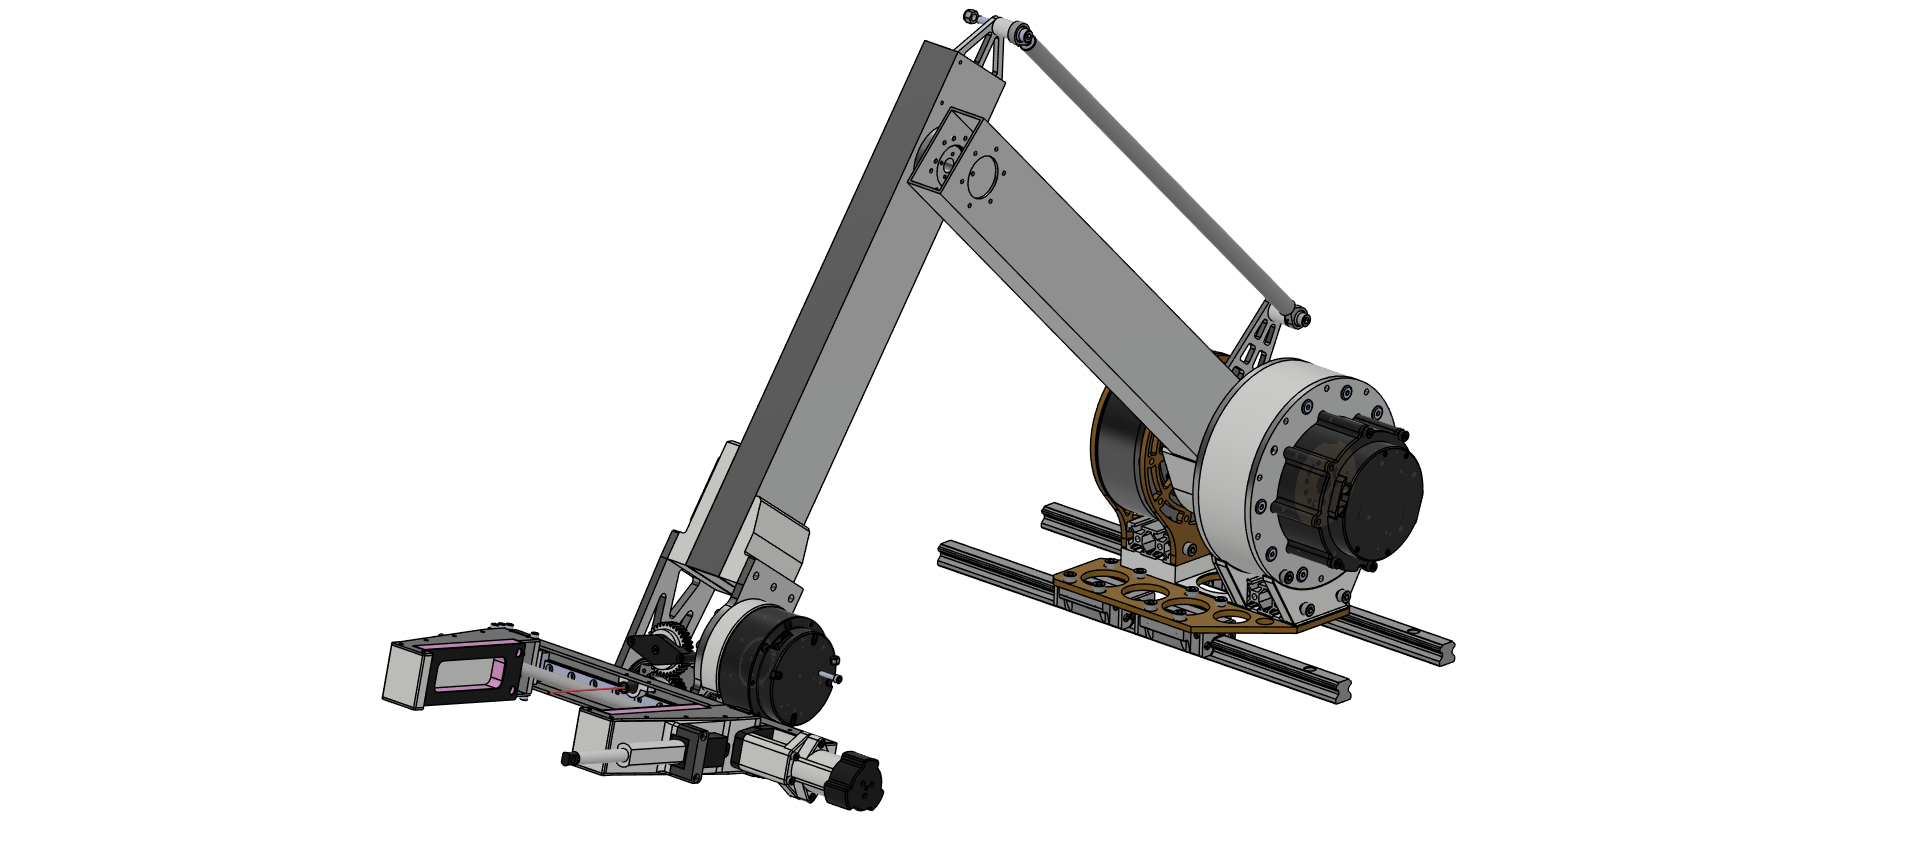
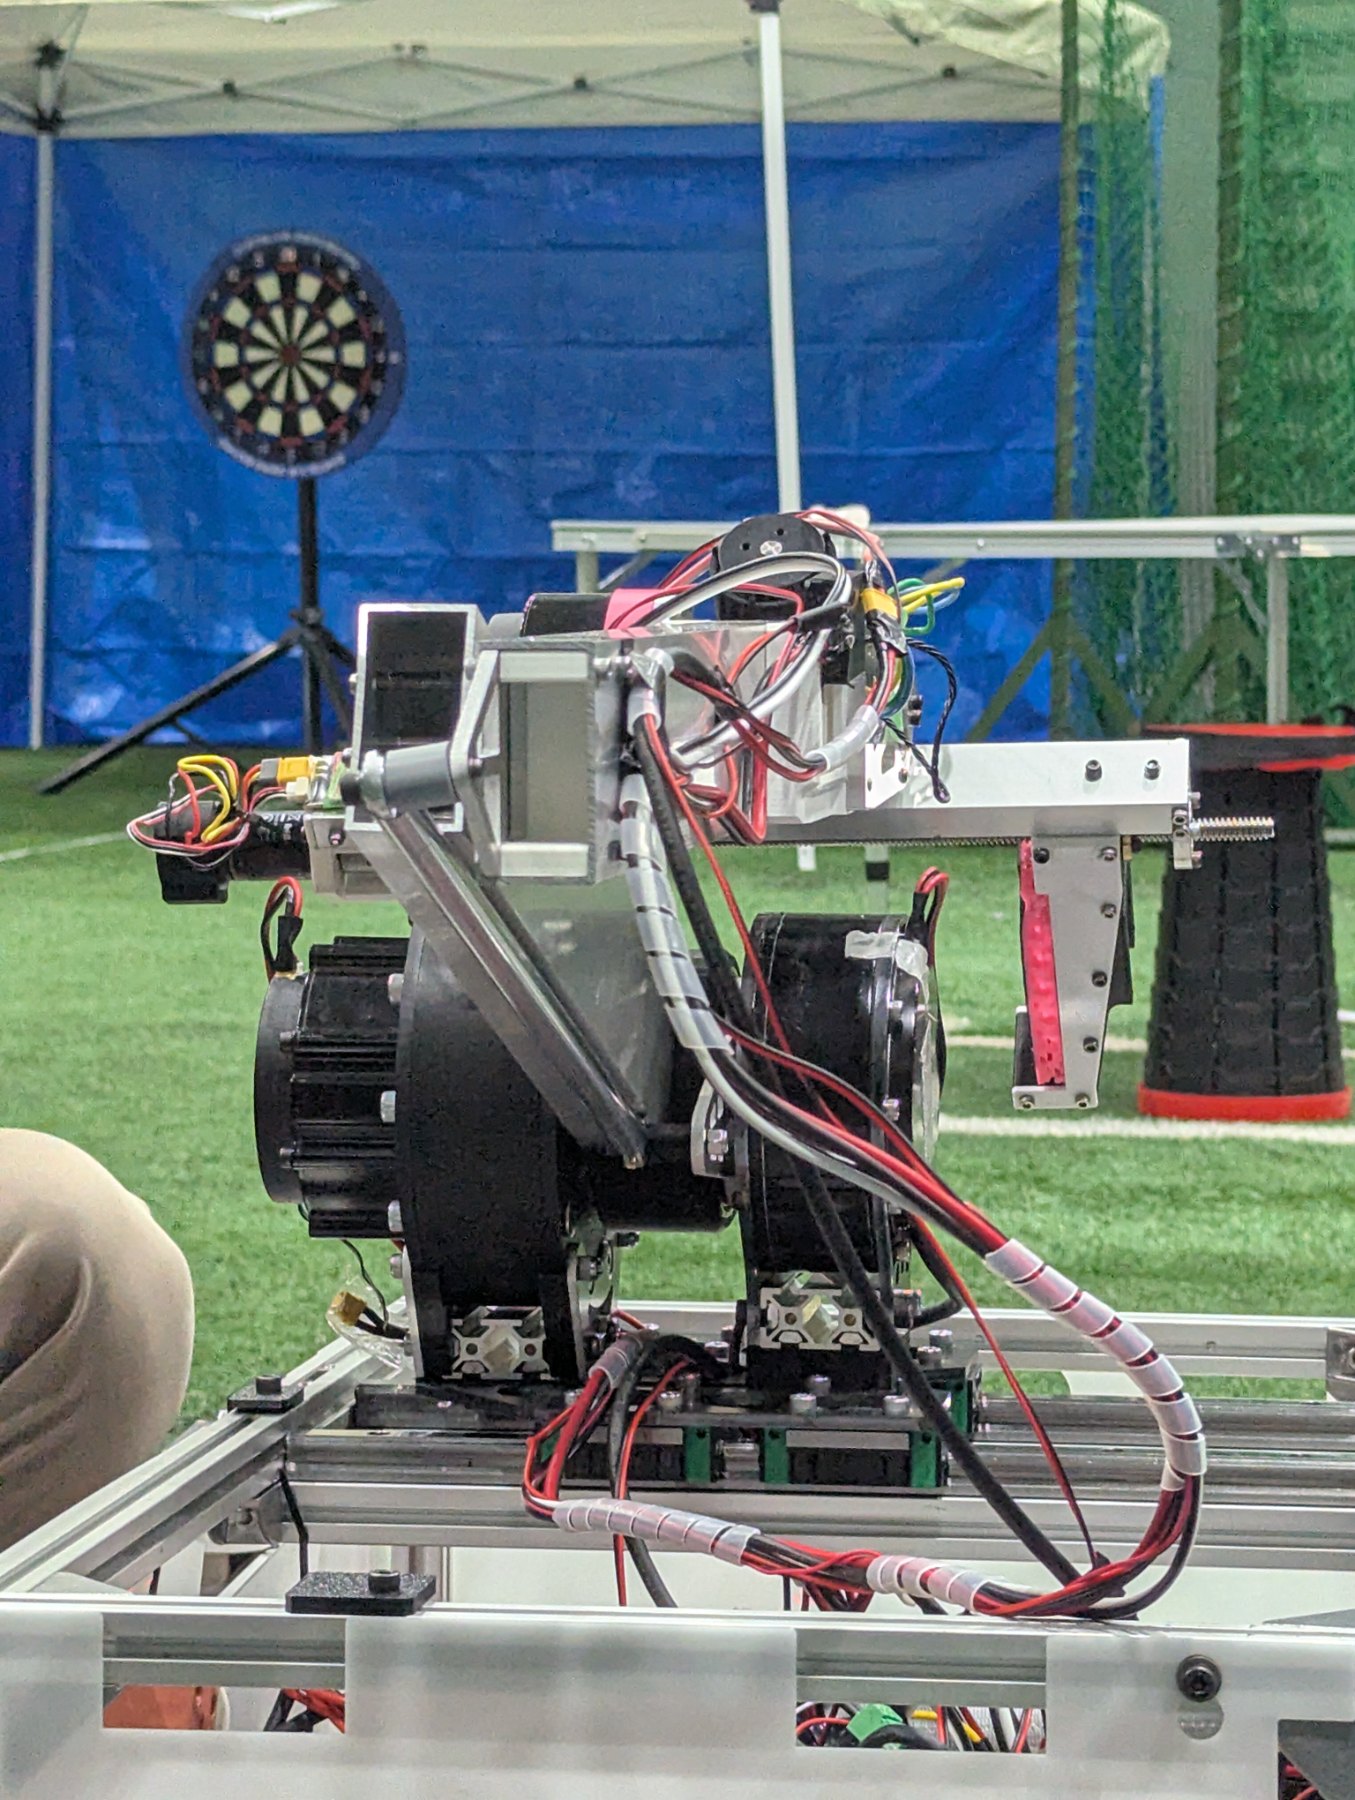
Maker Faire Tokyo 2026 で発表した改良アームの設計です。関節のトルクを大きく引き上げ、直動機構による並行移動を加えるなど、可動軸の構成も見直しました。
関節トルクの強化
20Nm→40Nm、40Nm→180Nm、4.0Nm→16Nm
自作サイクロイド減速機
減速比 1:9 のサイクロイド減速機をチームで設計・製作
ピッチ軸の追加
アームにピッチ方向の関節を追加
直動機構による並行移動
ヨー方向の回転軸を直動機構に置き換え、アームを並行移動できるように
新しい砂サンプラー
サンプル採取のための機構を新たに開発
Competition
出場した大会
Space Rover Cup 2026
Space Rover Cup 2026 優勝
ダーツ・無人建設・サンプル回収の3ミッションに挑んだ大会の記録と、競技の動画はこちら。
Gallery
TR-2 の写真
Open source
ソフトウェアと基板データ
プログラムや基板設計データは GitHub で管理しています。