Rover 01
TR-1
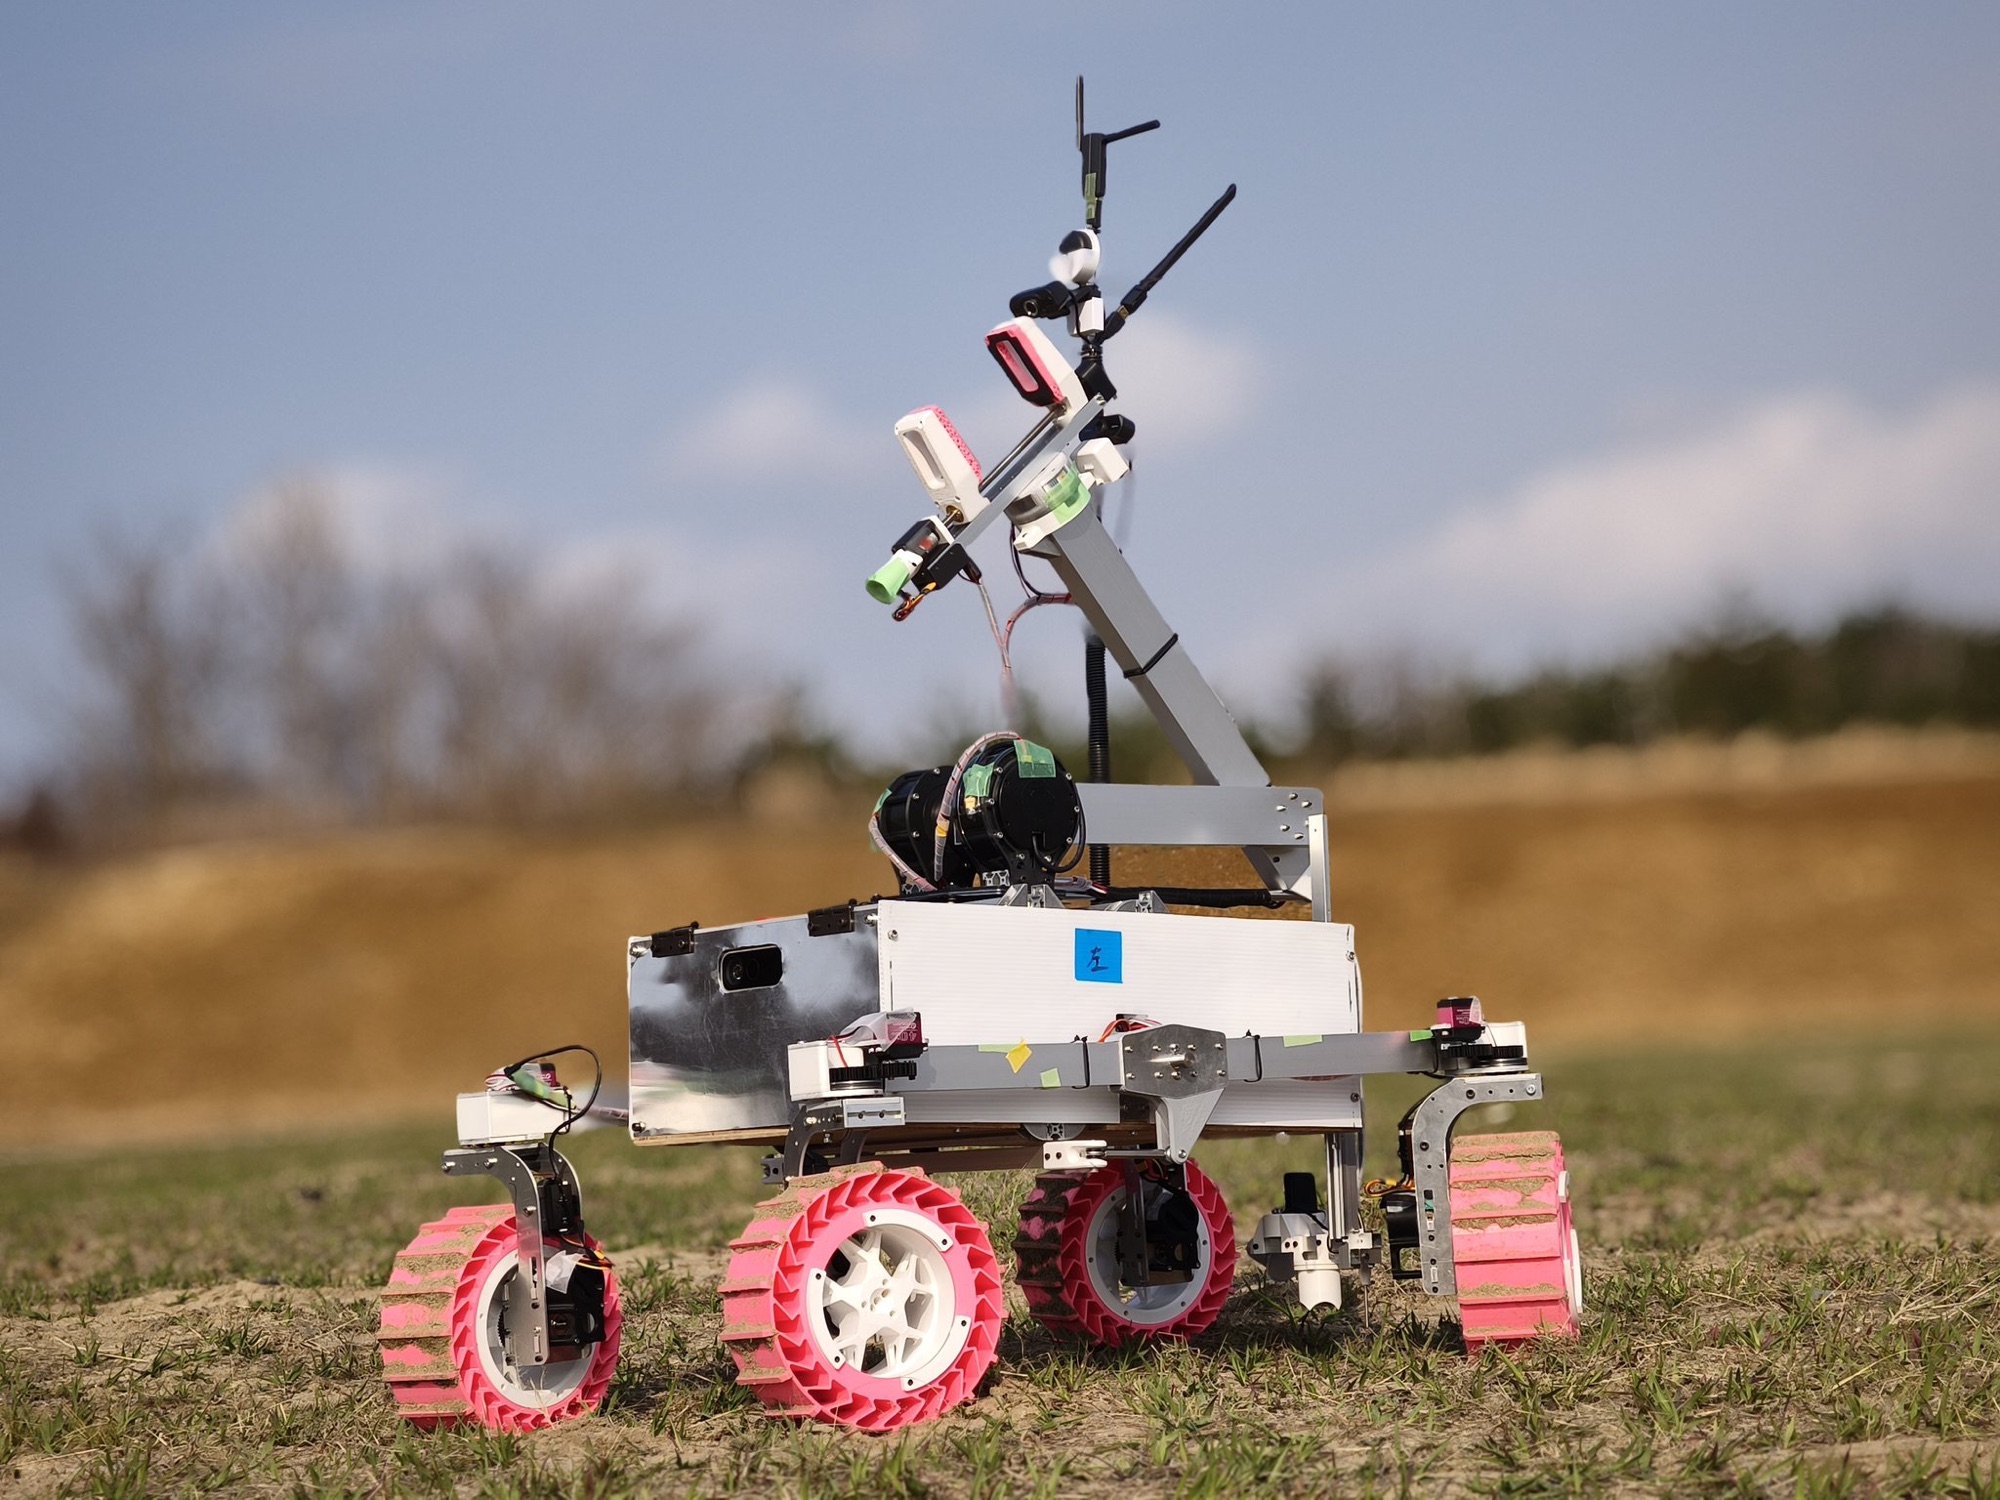
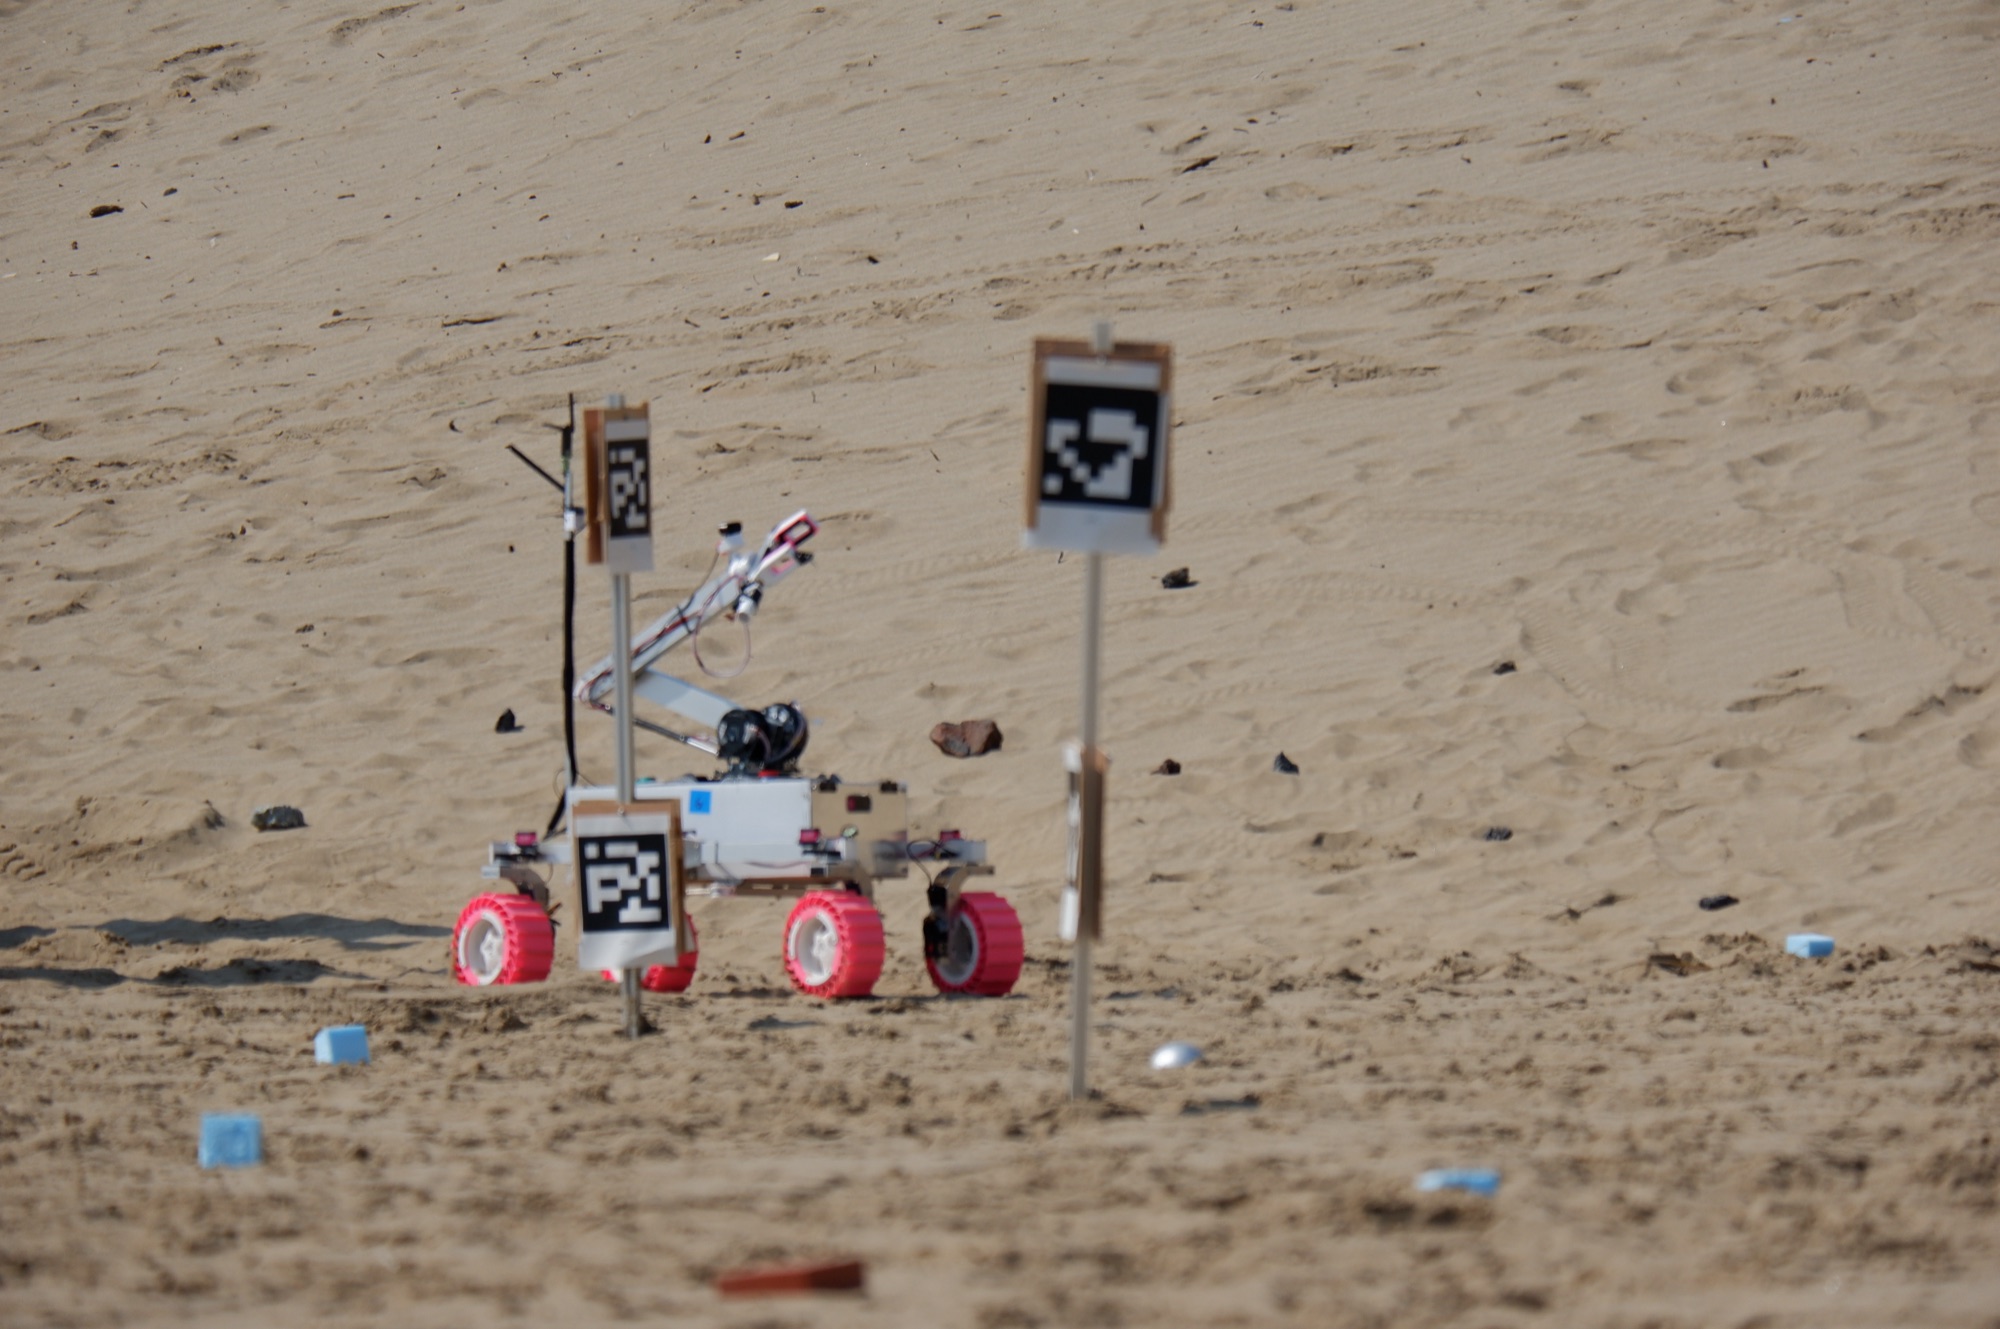
鳥取ローバーチャレンジ2026 エントリー部門 優勝機。チームの初号機です。
Concept
全ミッションで、
安定して得点する。
TR-1 は、TSUKUBA ROVER TEAM の初号機です。鳥取ローバーチャレンジ2026では、砂地での走破、重量物の把持、障害物の回避、自律移動が同時に求められます。そこで「単に動く機体」ではなく「大会で点を取り切る機体」を目指して設計しました。
特定のミッションに頼らず、出場した全ミッションで60%以上の得点を取って決勝トーナメントへ進むことを目標に定め、高得点が見込める機能から優先して実装しました。また、現地での修理や交換をしやすいモジュール構成とし、輸送後の破損対応や砂の除去作業でもその設計が役立ちました。
Specifications
主な仕様
35.35
kg
機体重量
4WD
4輪独立ステア
砂地での旋回性能
5
軸アーム
4自由度 + ハンド開閉
5
kg
鉄球を把持・運搬
サイズ(収納時)
684mm(W)× 1010mm(D)× 900mm(H)
重量
35.35kg
駆動方式
4輪駆動・4輪独立ステアリング
ホイール・タイヤ
3Dプリント製 PLAホイール + TPUタイヤ
アーム
5軸(4自由度 + ハンド開閉)
ハンド
TPU製ジャイロイドクッション + 滑り止め
主電源
リチウムポリマーバッテリー 22.2V 6000mAh
通信
5GHz帯(W56)Wi-Fi
センサ
光学カメラ・GNSS・測温抵抗体
制御
ROS 2 / micro-ROS(Teensy 4.1)
鳥取ローバーチャレンジ2026 出場時の仕様
Technology
技術のポイント
01
砂地を走破する独立ステアリングとTPUタイヤ
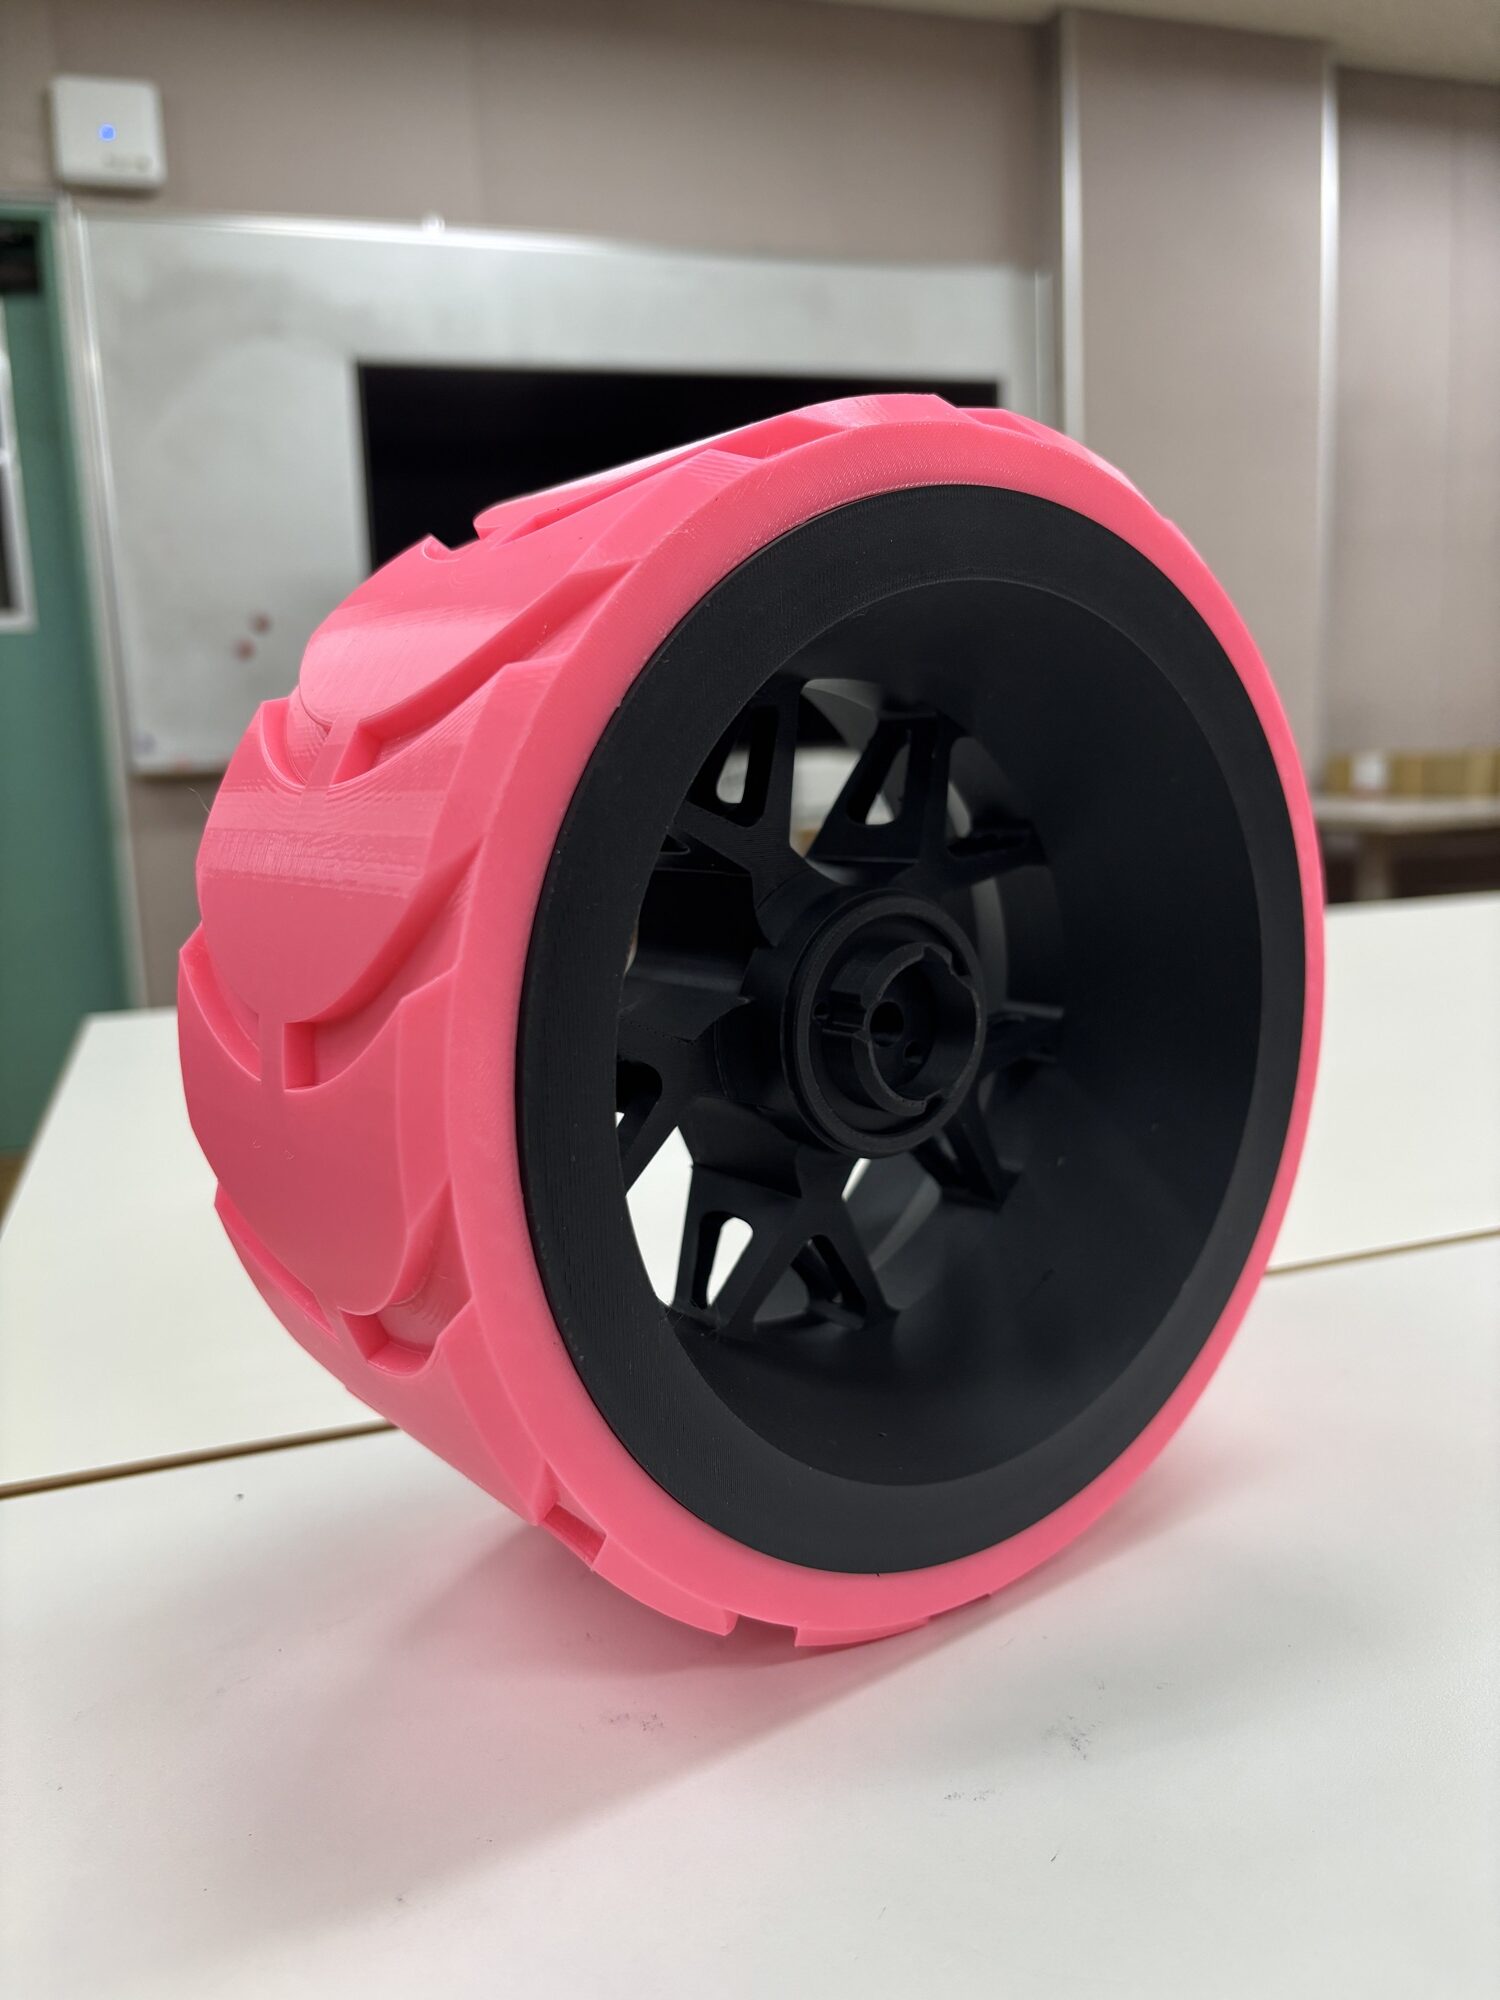
柔らかい砂地では、左右の車輪の速度差で曲がる方式だと旋回時に砂を掘ってスタックしやすくなります。TR-1は4輪すべての向きを個別のサーボモータで変える独立ステアリングを採用しました。3Dプリンタで製作したTPUタイヤにはラグ(突起)を配置し、路面に合わせて変形することで接地面積を増やしてスリップを抑えています。
02
5kgの鉄球を持ち上げる5軸アーム
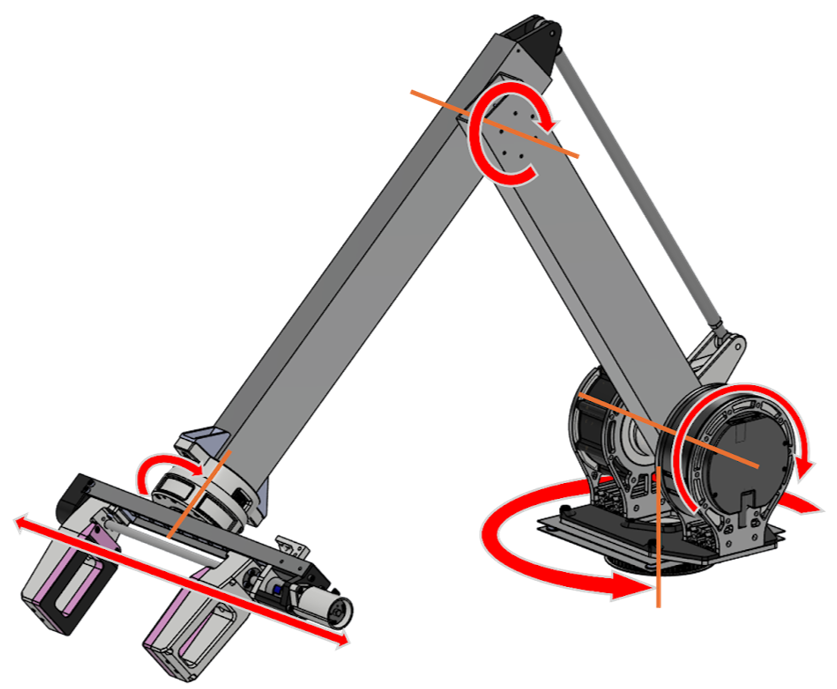
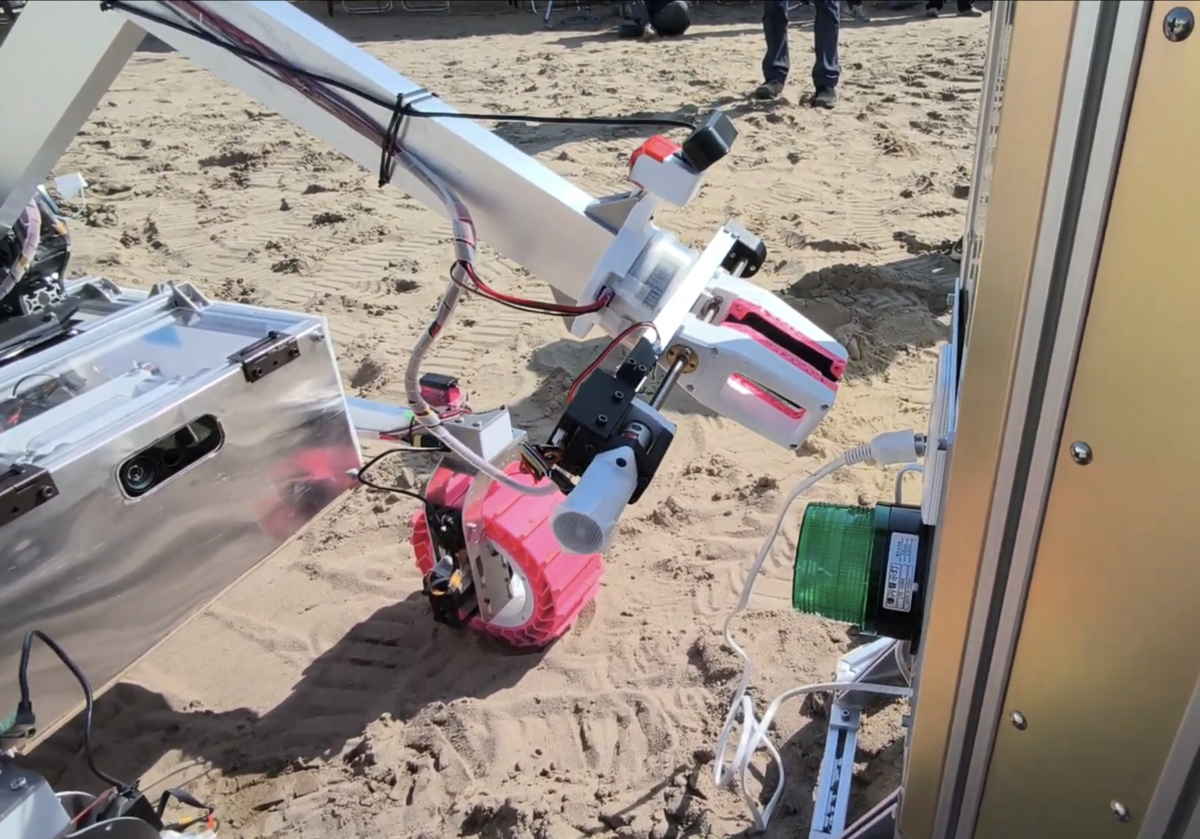
重いモーターをアームの根元に集め、リンク機構で先端を動かすことで、アーム自体の重さによる負荷を抑えました。フレームには規格品のアルミ角パイプを使い、3Dプリントした治具を併用してボール盤だけで高精度に加工しています。ハンドはTPU製のジャイロイドクッションと滑り止めで、鉄球を傷つけずにしっかり保持します。
03
混信を避ける通信と科学探査
多くのチームが2.4GHz帯を使う中、あえて5GHz帯(W56)のWi-Fiを選び、会場での電波干渉を避けて映像と操作指令を安定して送受信しました。機体には光学カメラ・GNSS・測温抵抗体を搭載し、岩石の撮影や砂の温度測定、着陸機の操作などの探査ミッションに対応します。
04
オリジナルの電子基板
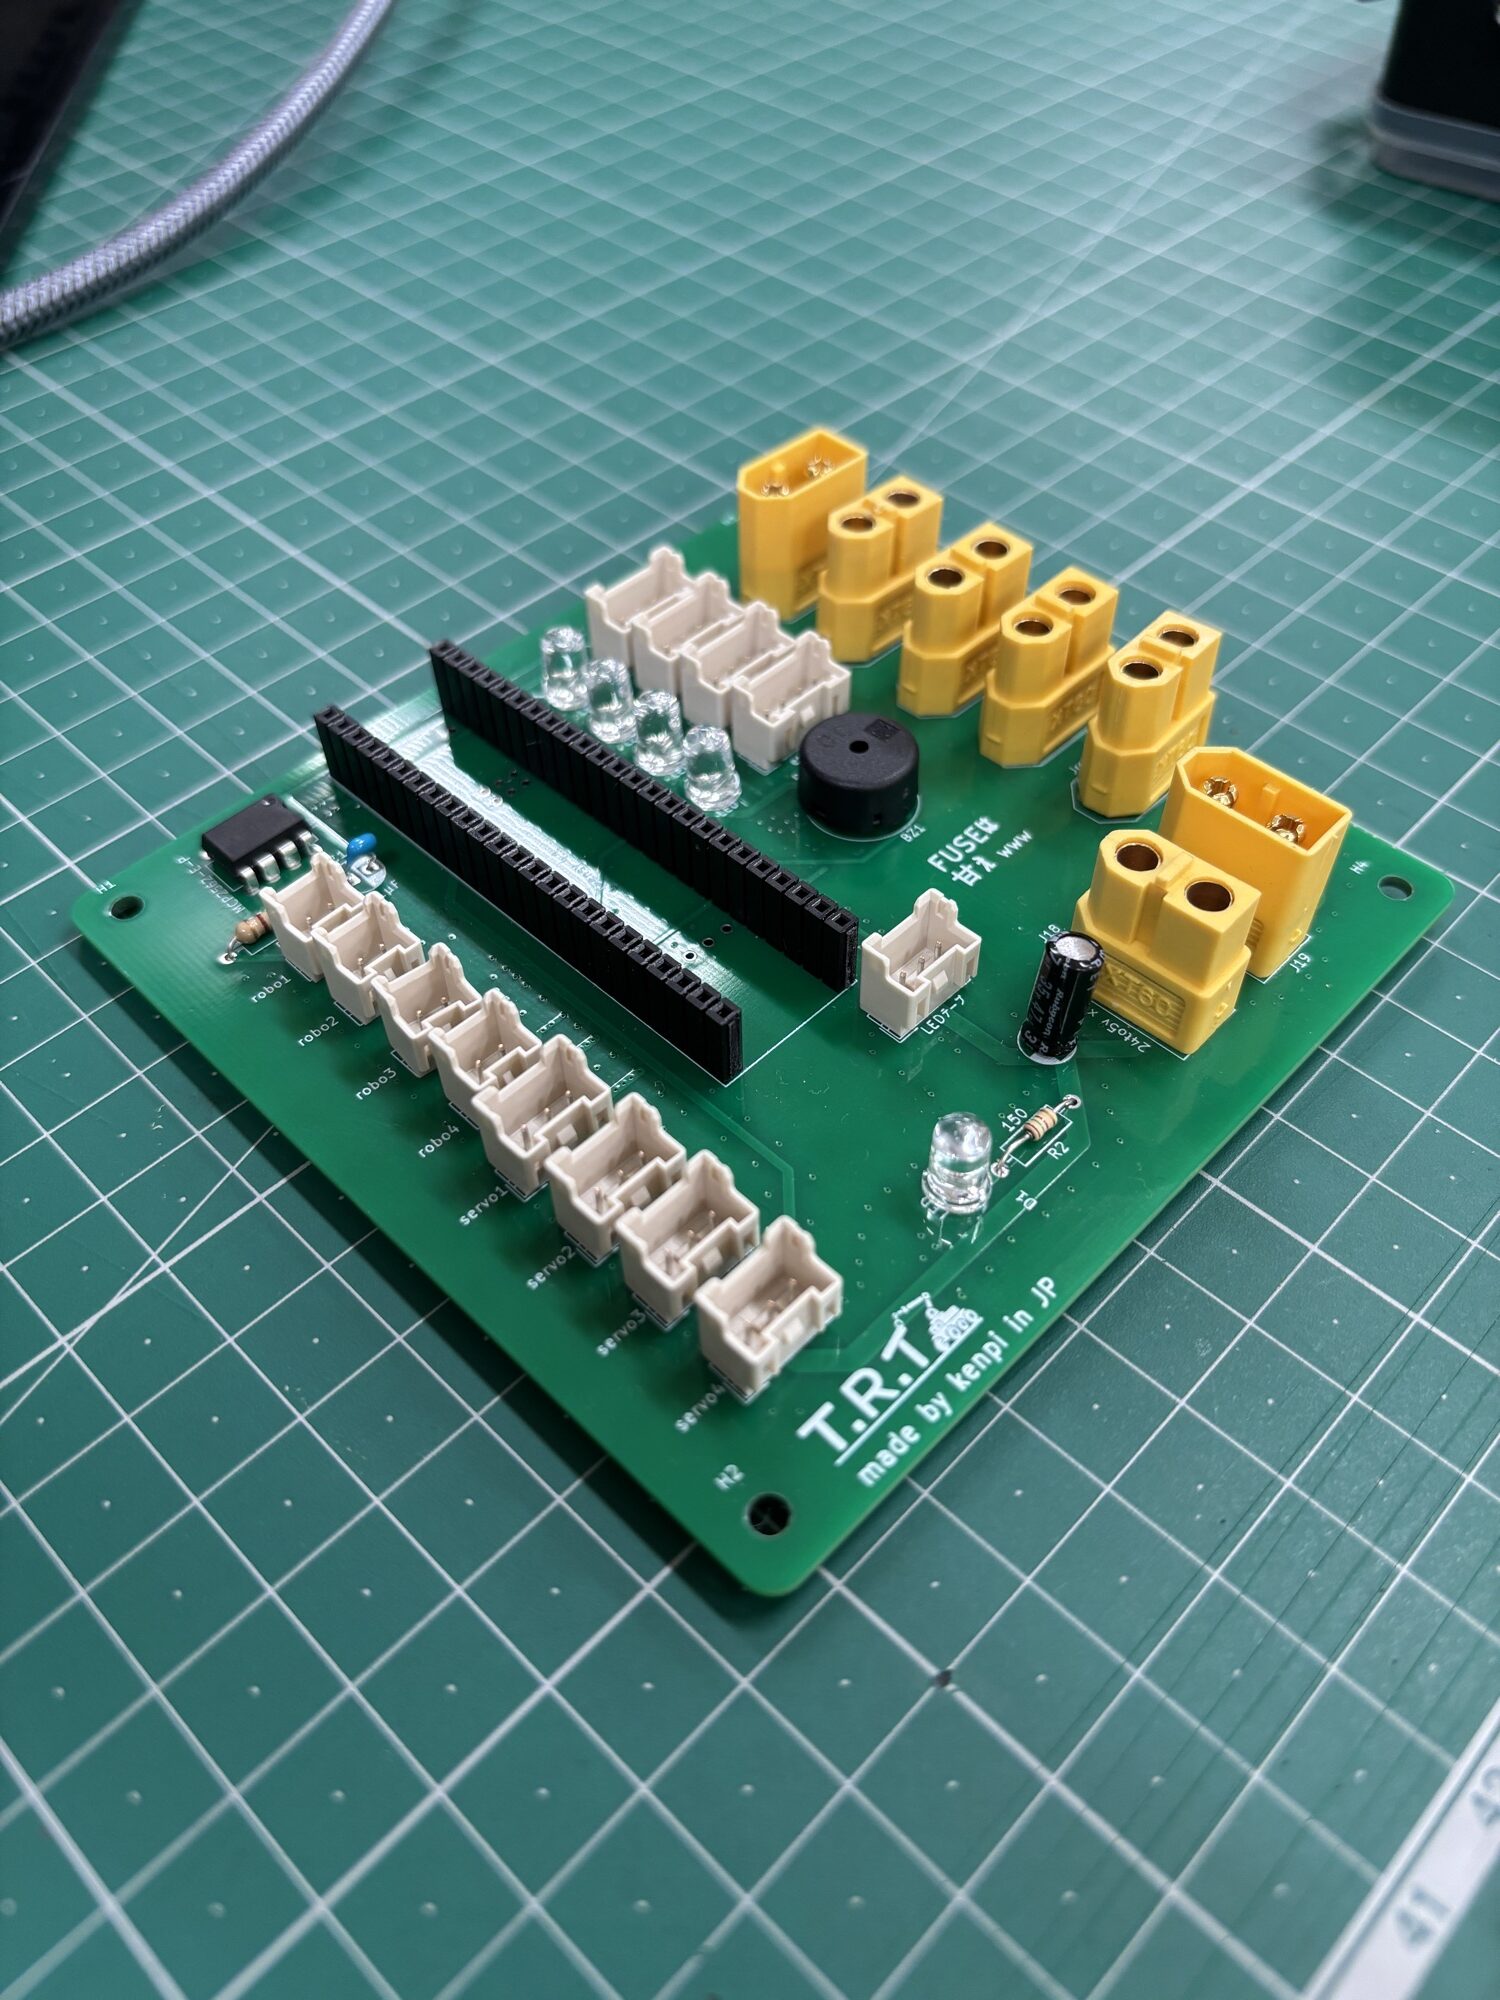
電源やモータまわりの基板はメンバーが設計し、製作には PCBWay 様のご支援をいただいています。22.2Vのリチウムポリマーバッテリーから、24V・12V・5Vの複数の系統に電源を分配しています。
Development
開発の過程
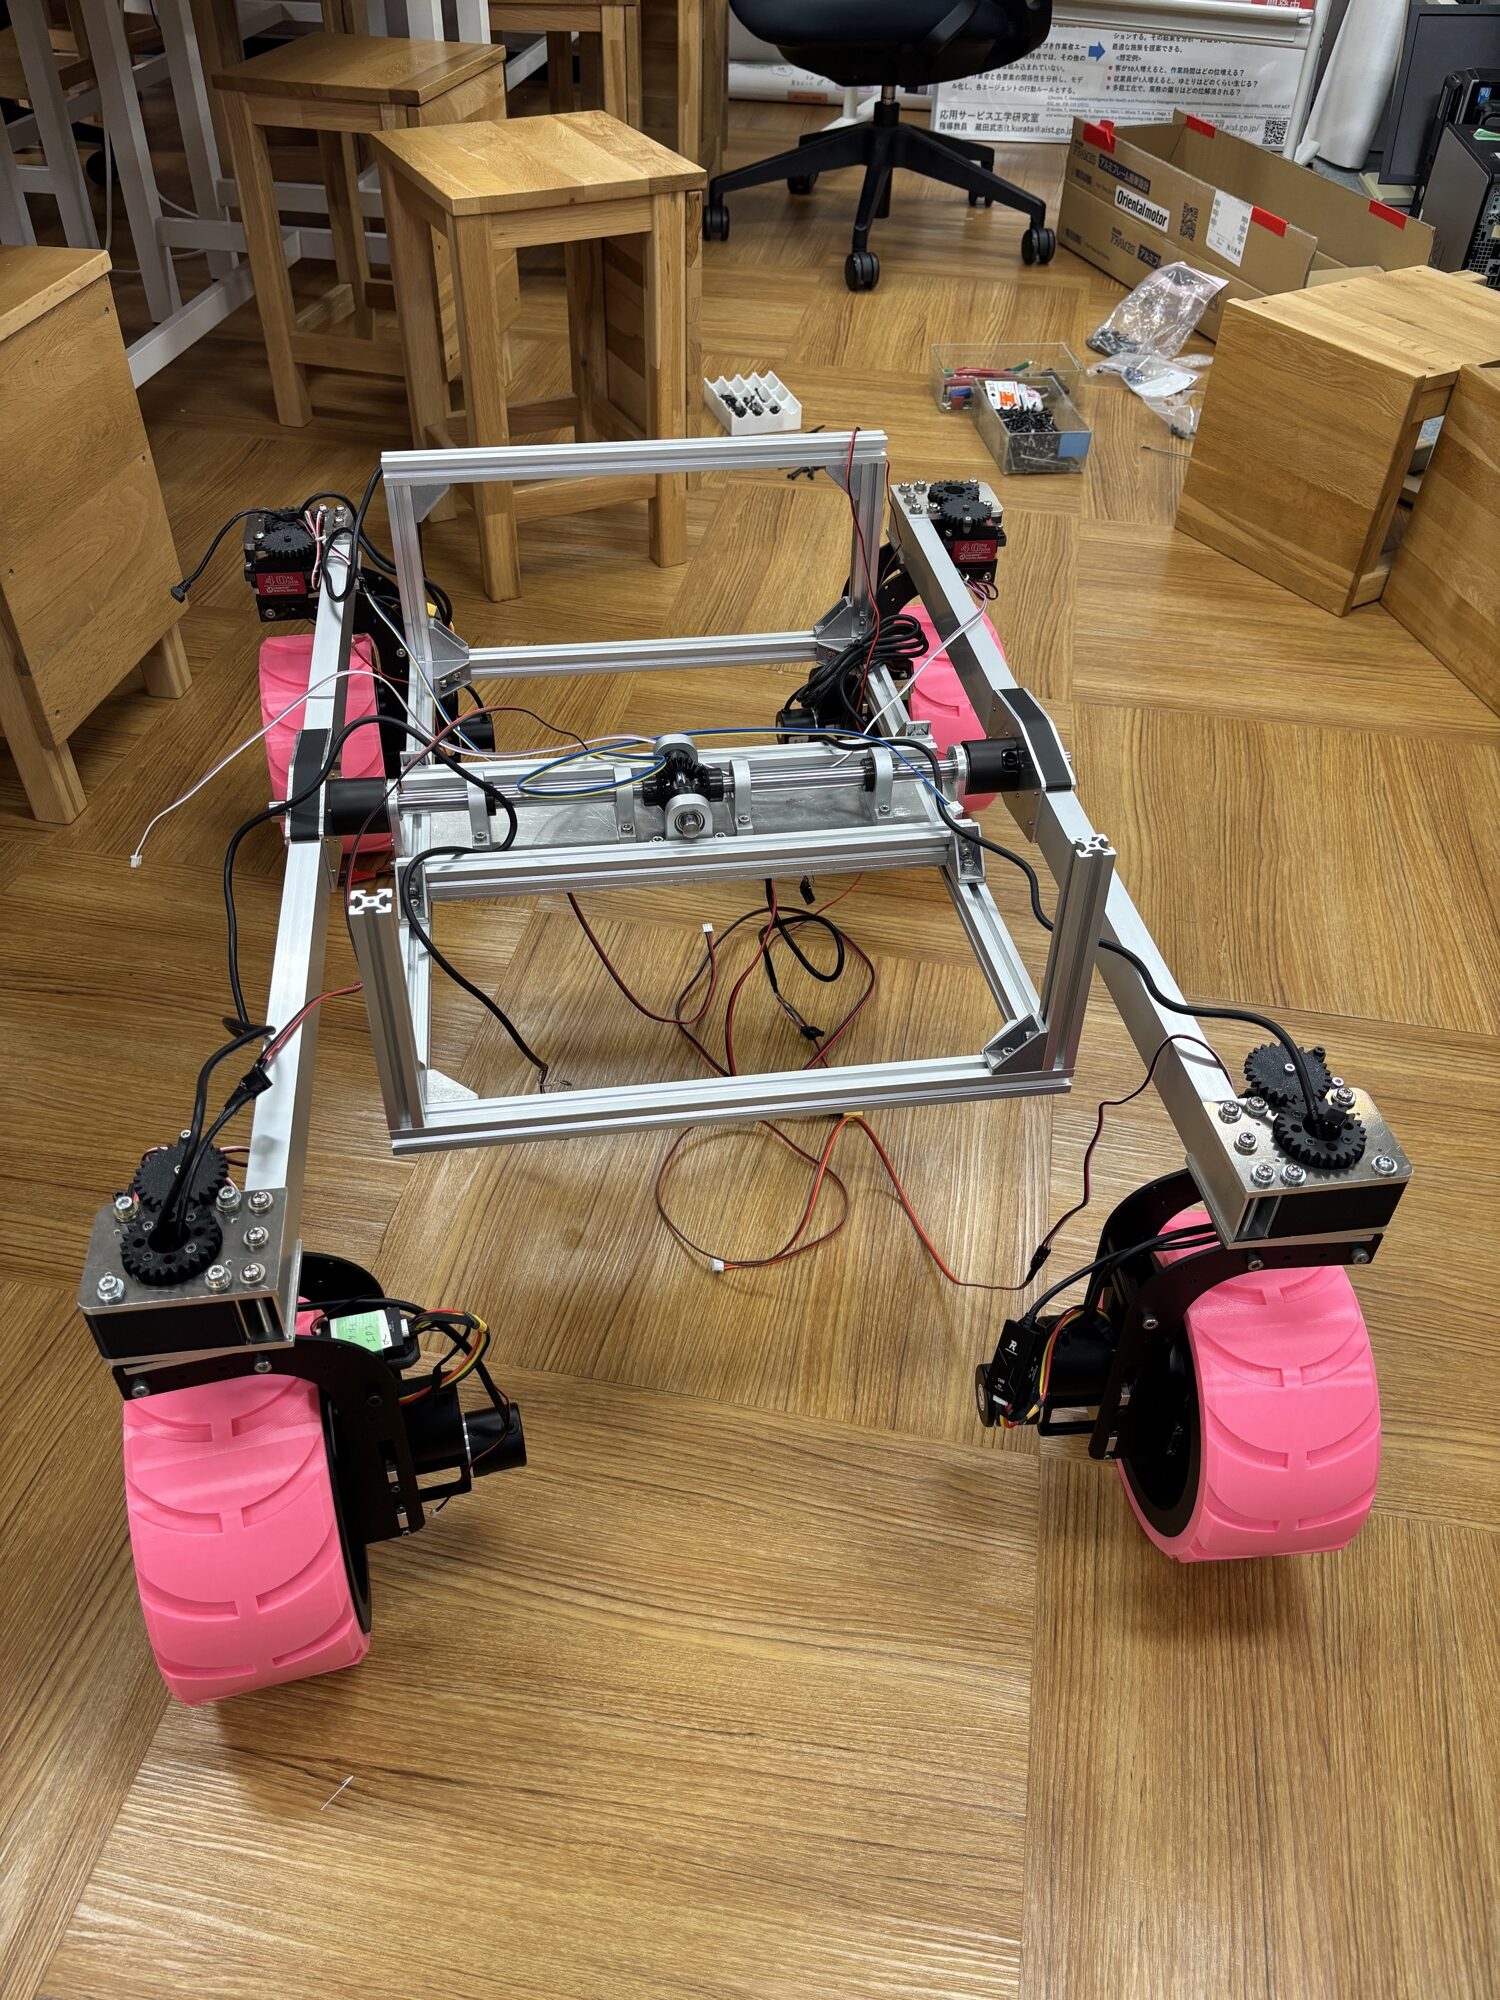
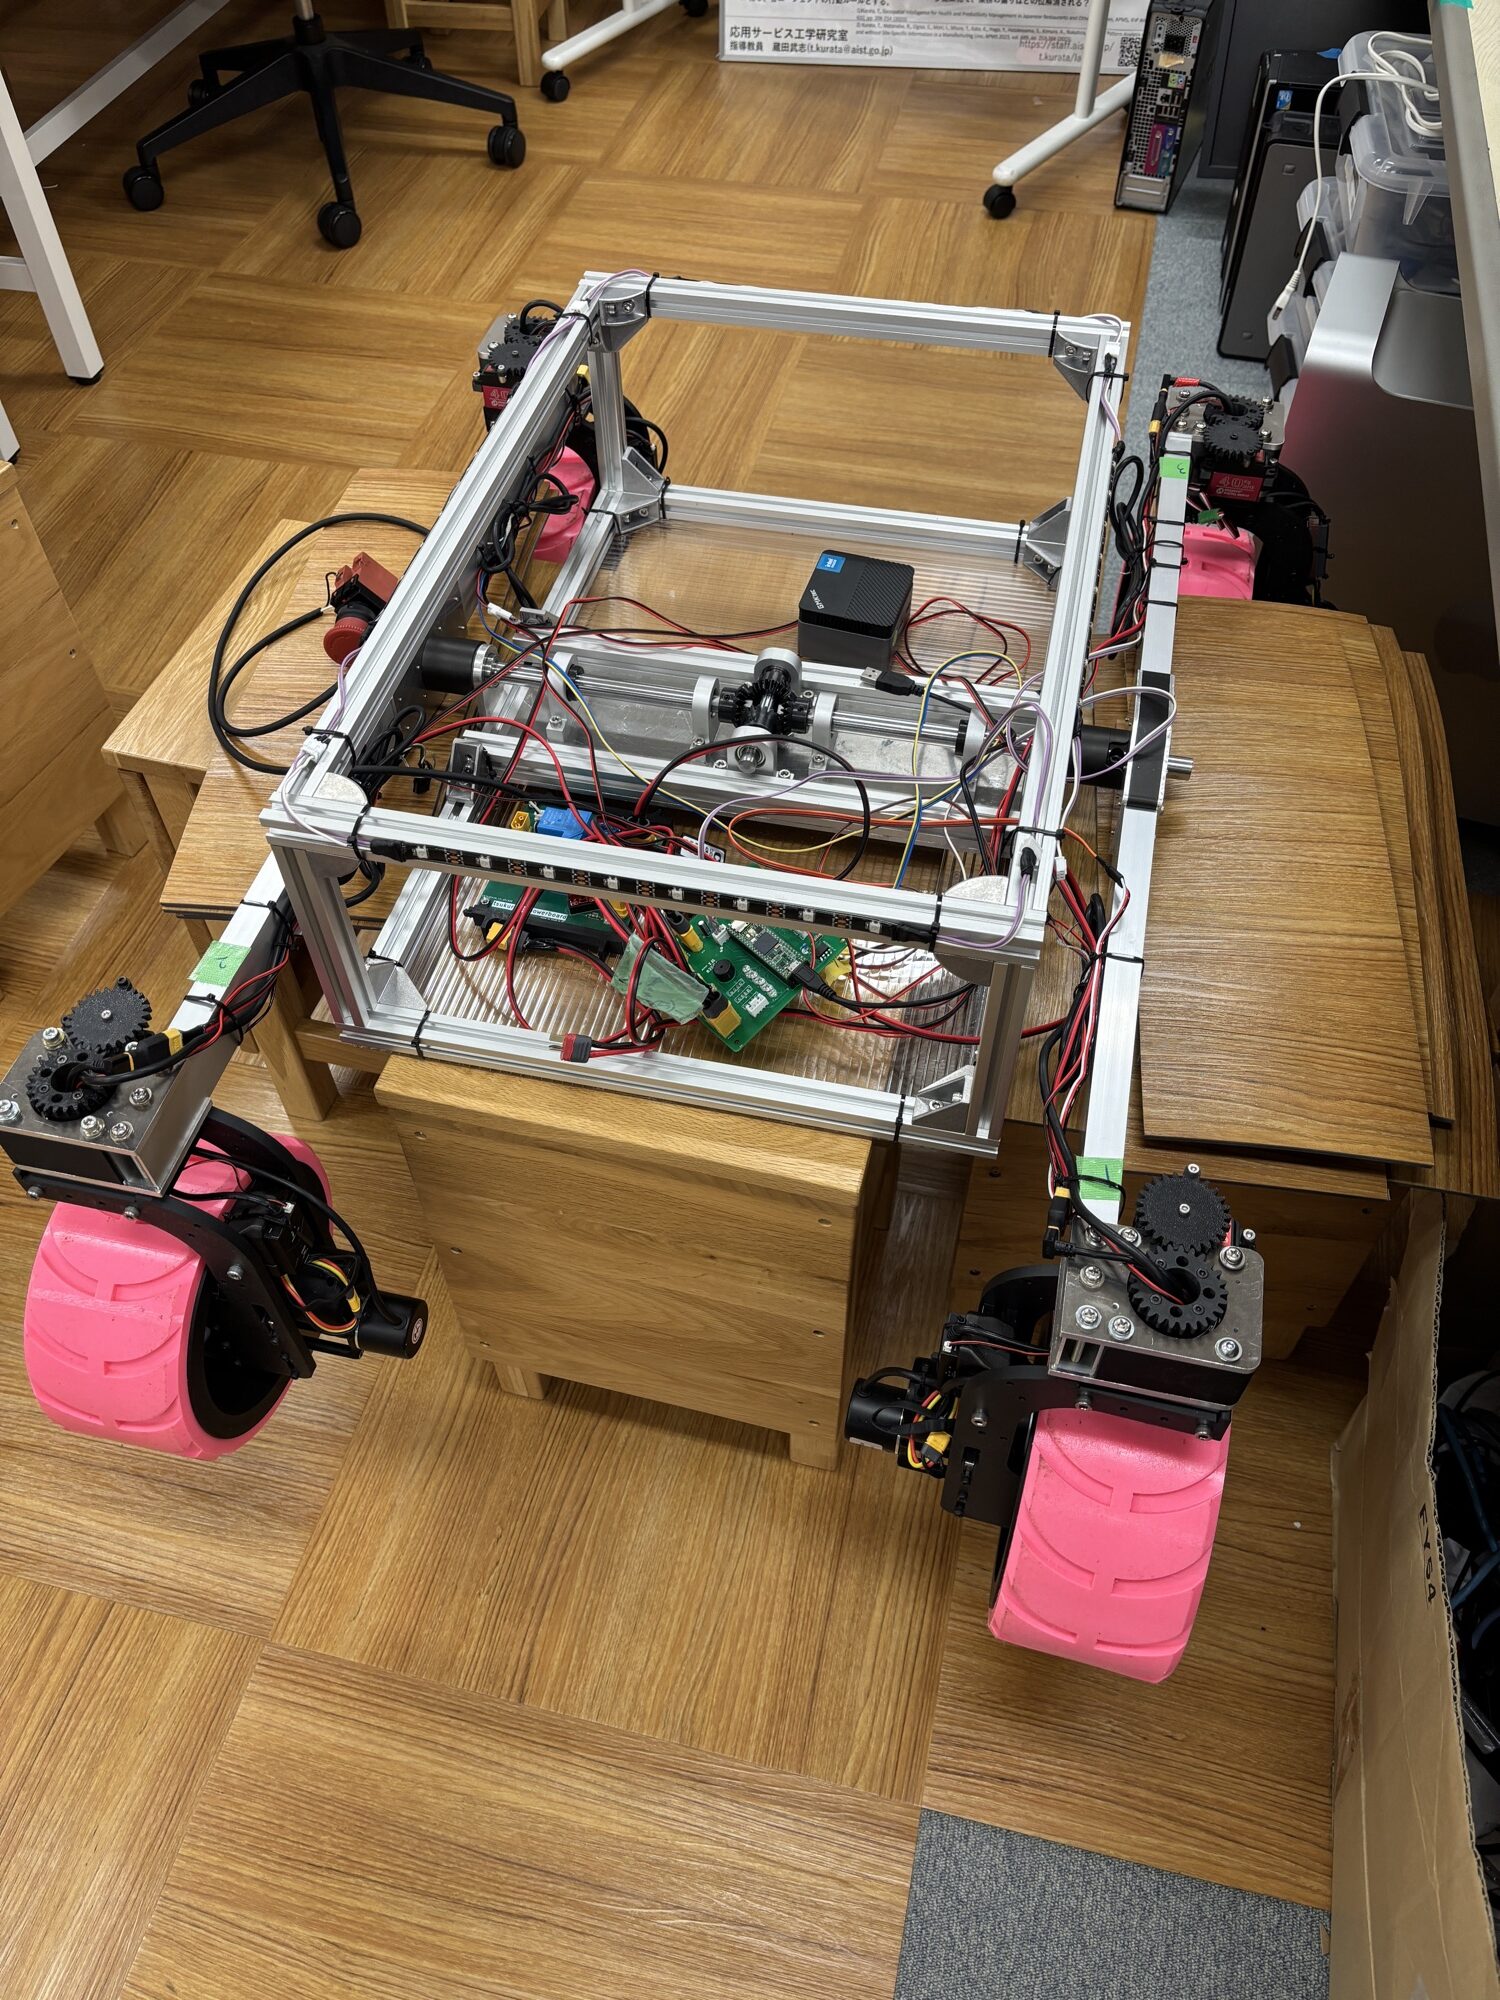
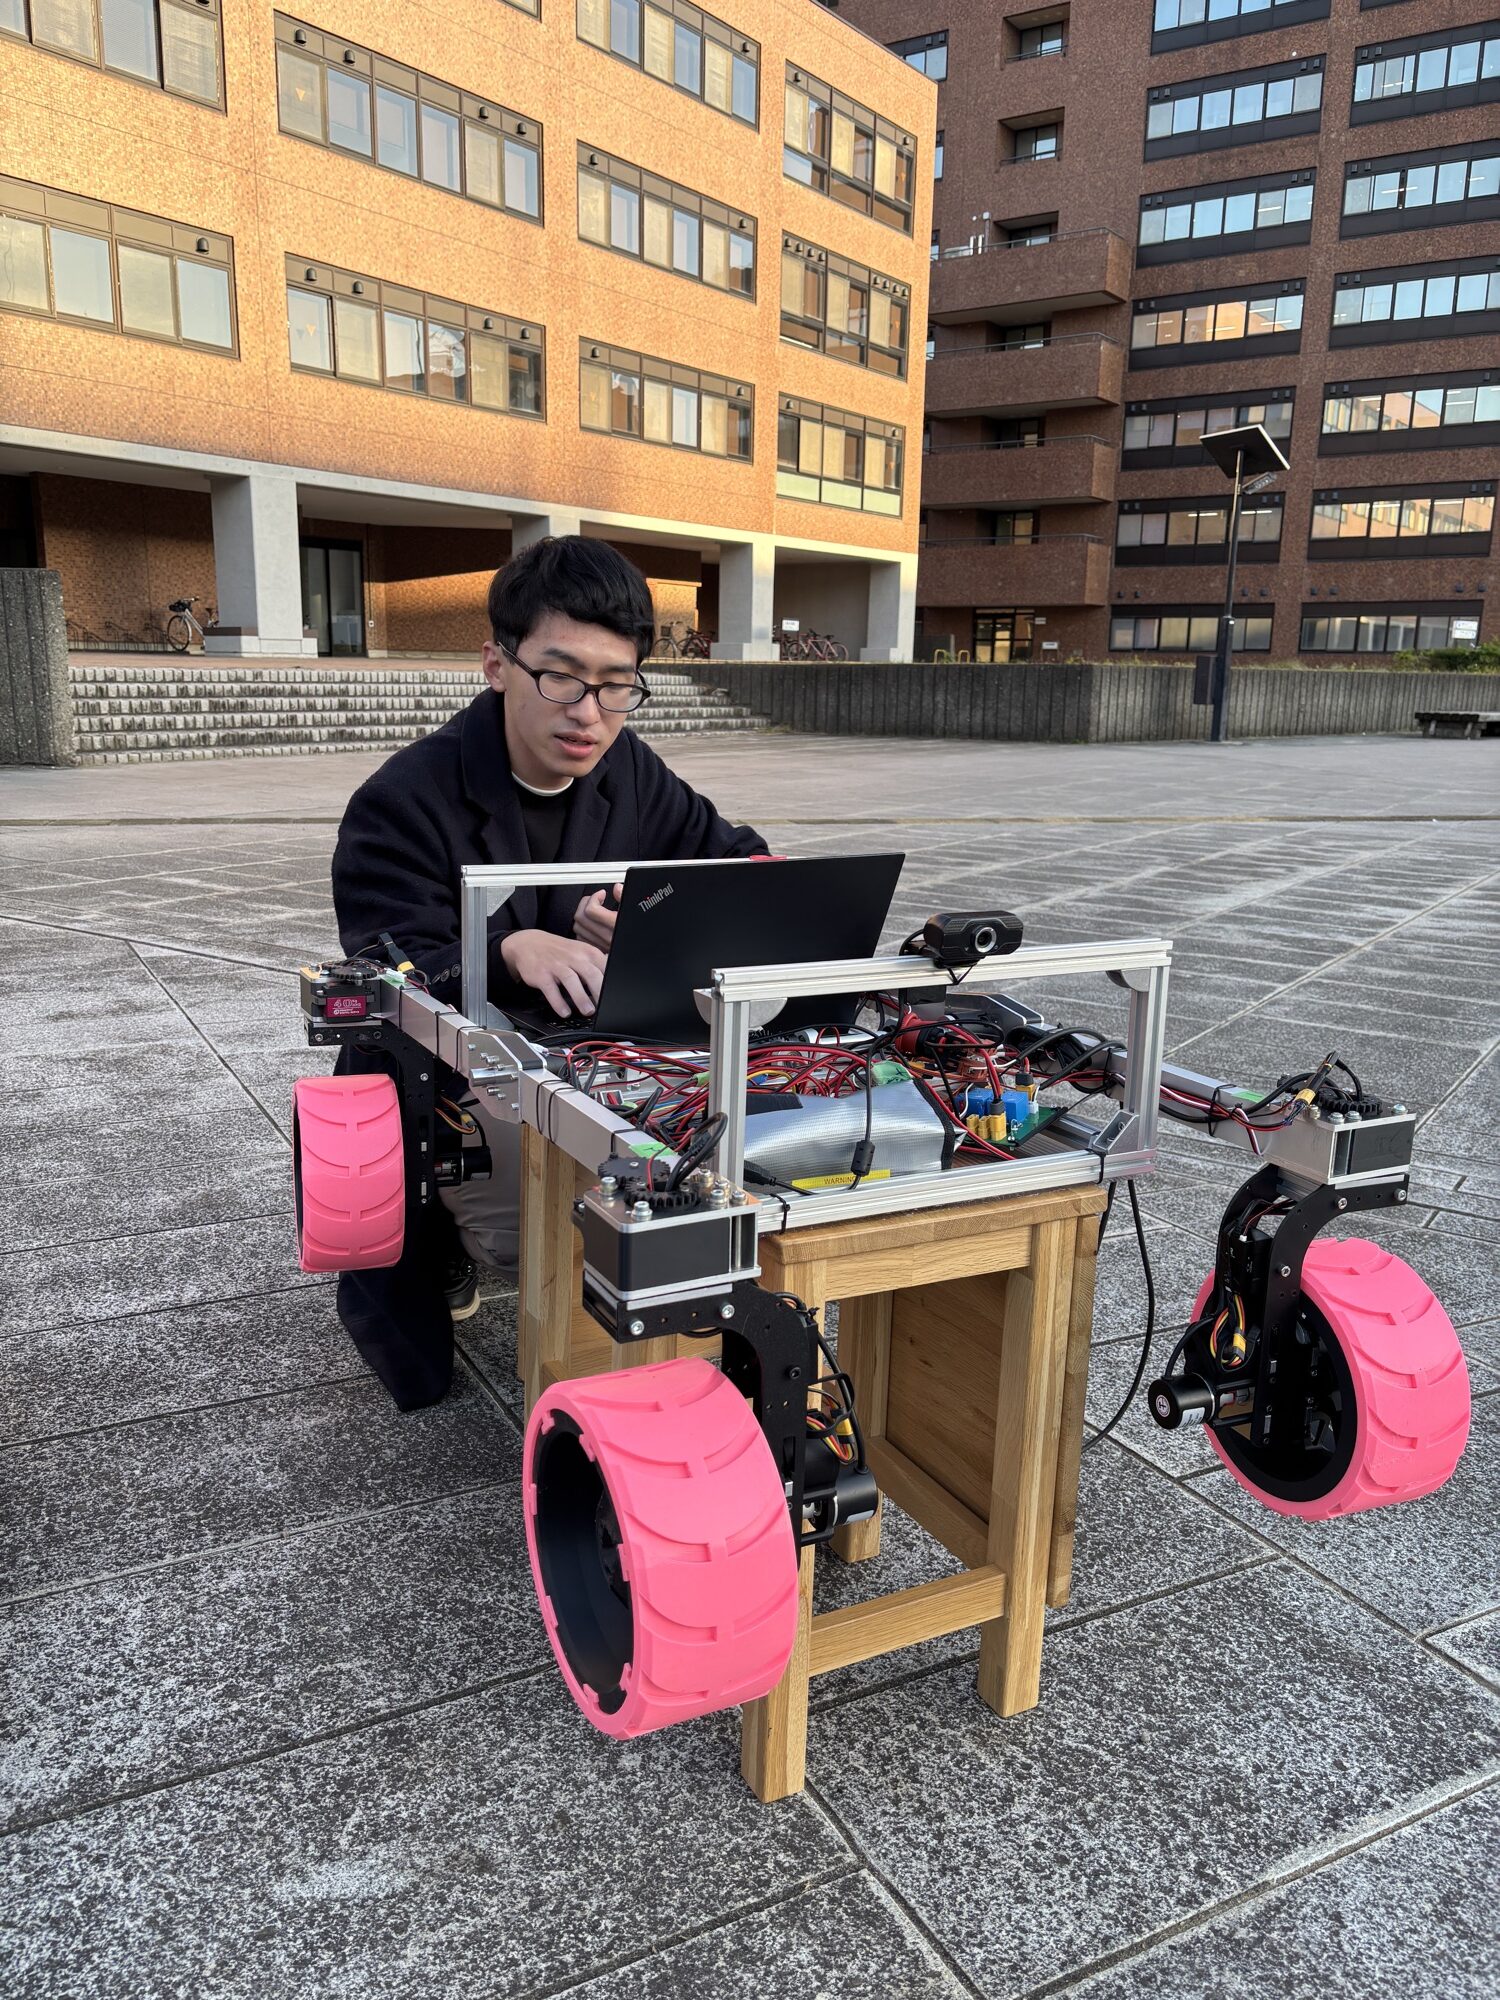
2025年9月に製作を開始し、設計・製作・組み立て・検証を約半年間並行して進めました。
Next
次の機体へ
大会では、砂の侵入、強い日光の下での映像の見えにくさ、斜面での横滑り、通信断といった課題も見つかりました。鳥取ローバーチャレンジ2027 エキスパート部門と University Rover Challenge 2027 に向けて、改良を進めています。これらの課題を踏まえて開発した2号機 TR-2 は、2026年10月の Space Rover Cup 2026 で優勝しました。
01
防塵構造
シール材や防塵フィルター、密閉型モーターボックスなど、設計段階から砂の侵入を防ぐ構造を検討しています。
02
自律走行
GNSS/IMUとステレオカメラを組み合わせた自己位置推定と、スリップの検知・回避に取り組んでいます。
03
カメラと操縦画面
強い光の下でも見やすいカメラへの換装や、機体の傾きを操縦画面に表示する機能を予定しています。
04
通信の安定化
アンテナの配置や接続確認の手順を見直し、バックアップ回線へすぐに切り替えられる運用を整えます。
Open source
ソフトウェアと基板データ
TR-1 のプログラムや基板設計データは GitHub で管理しています。