Rovers
ローバー紹介
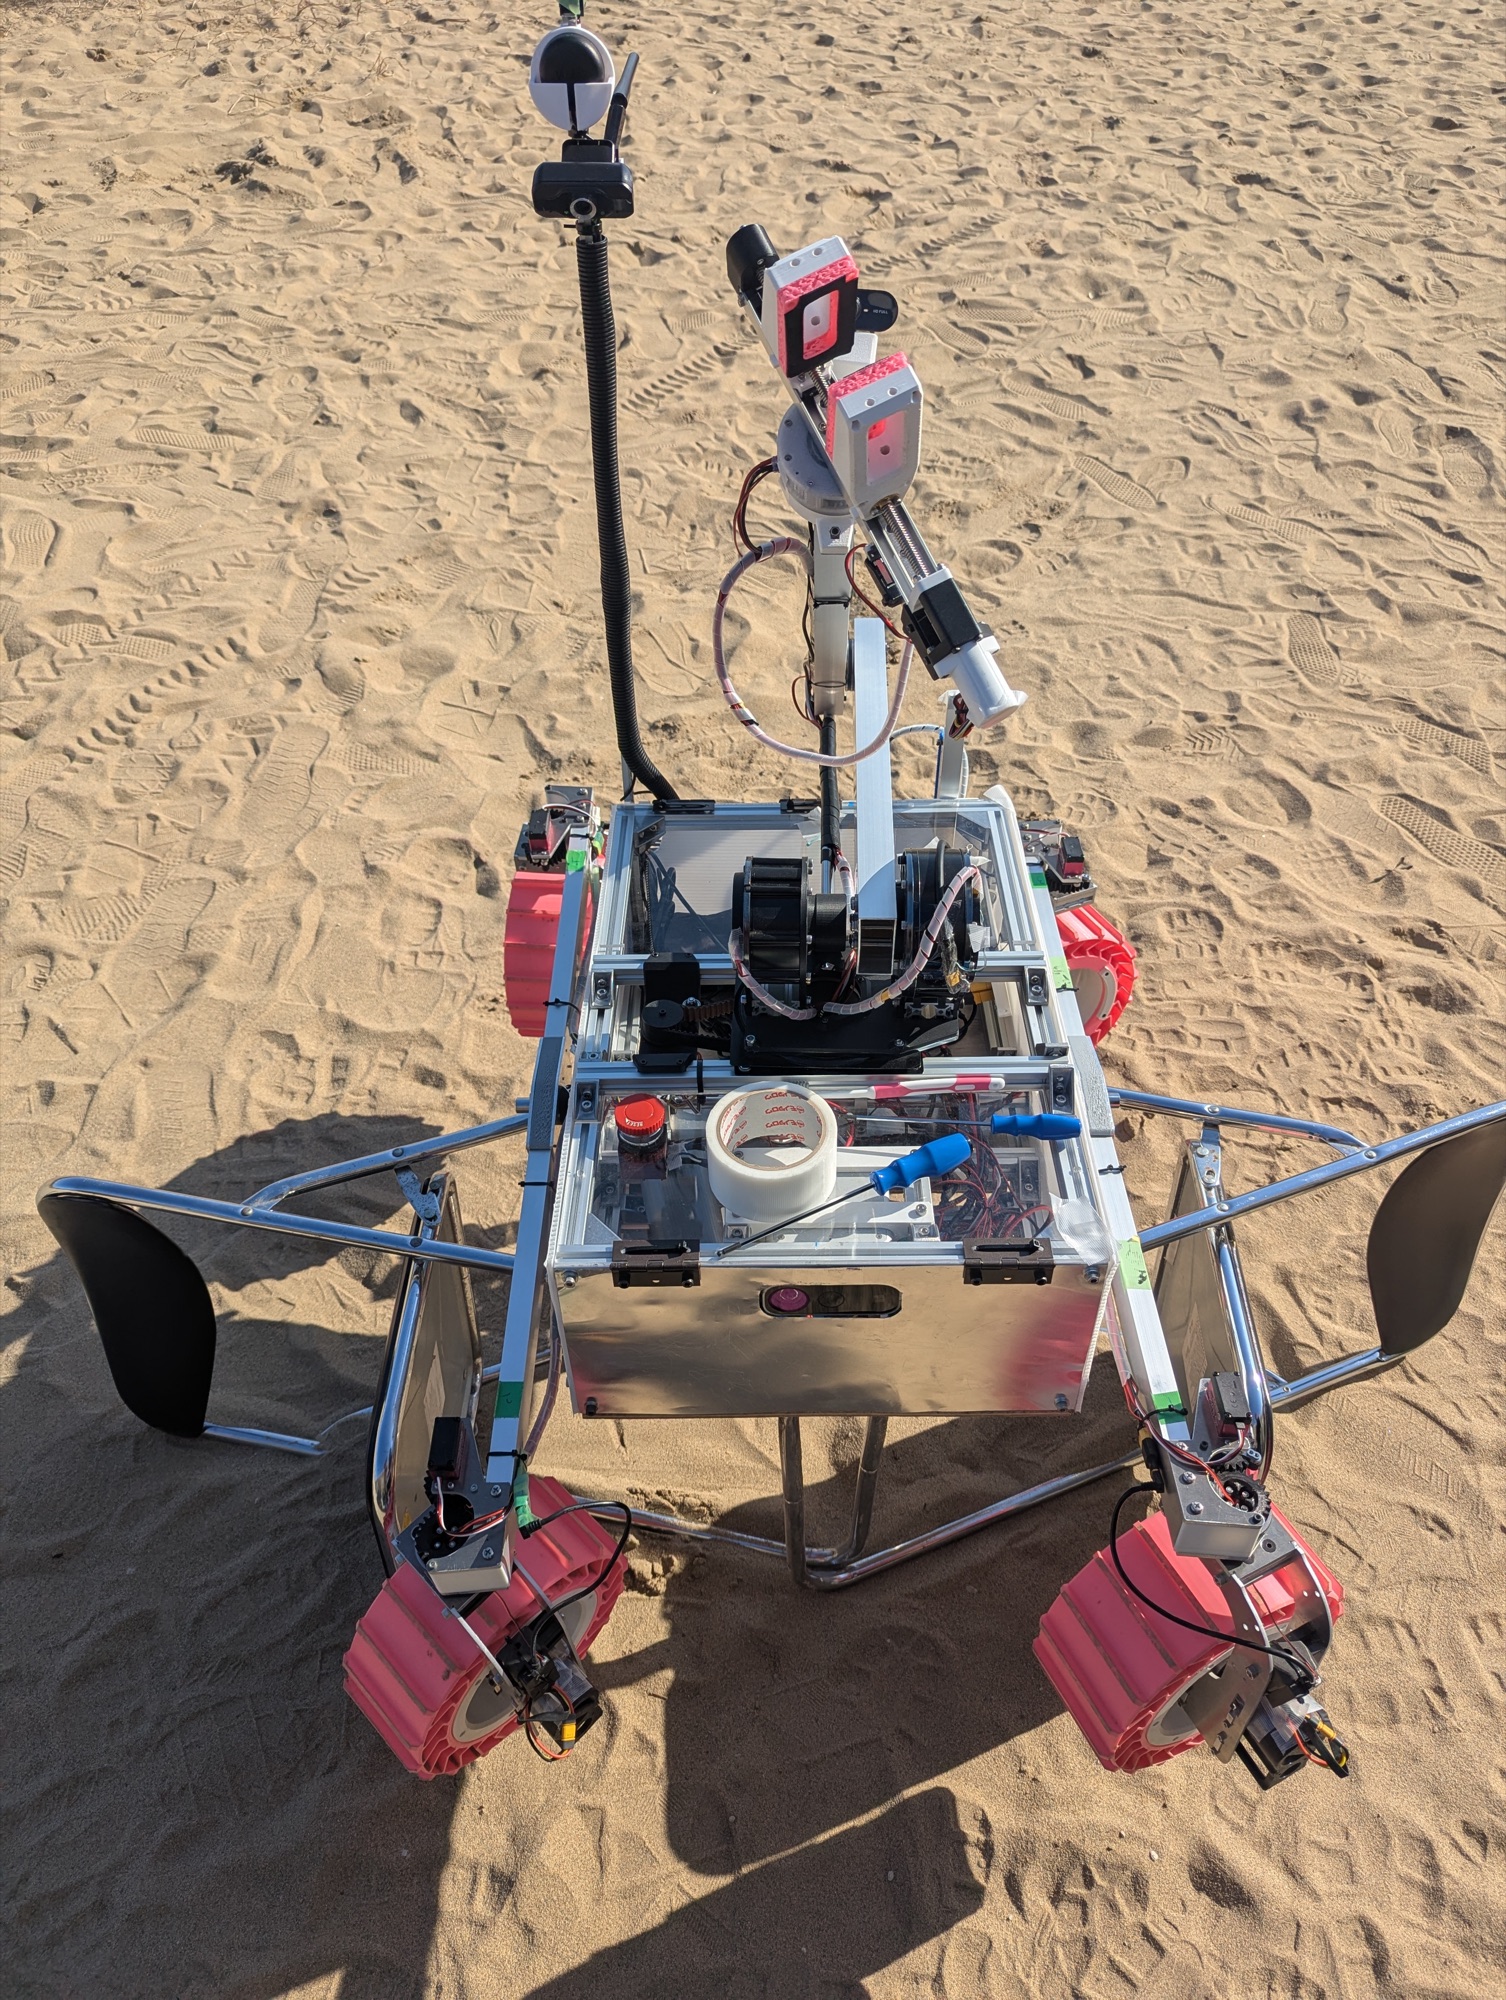
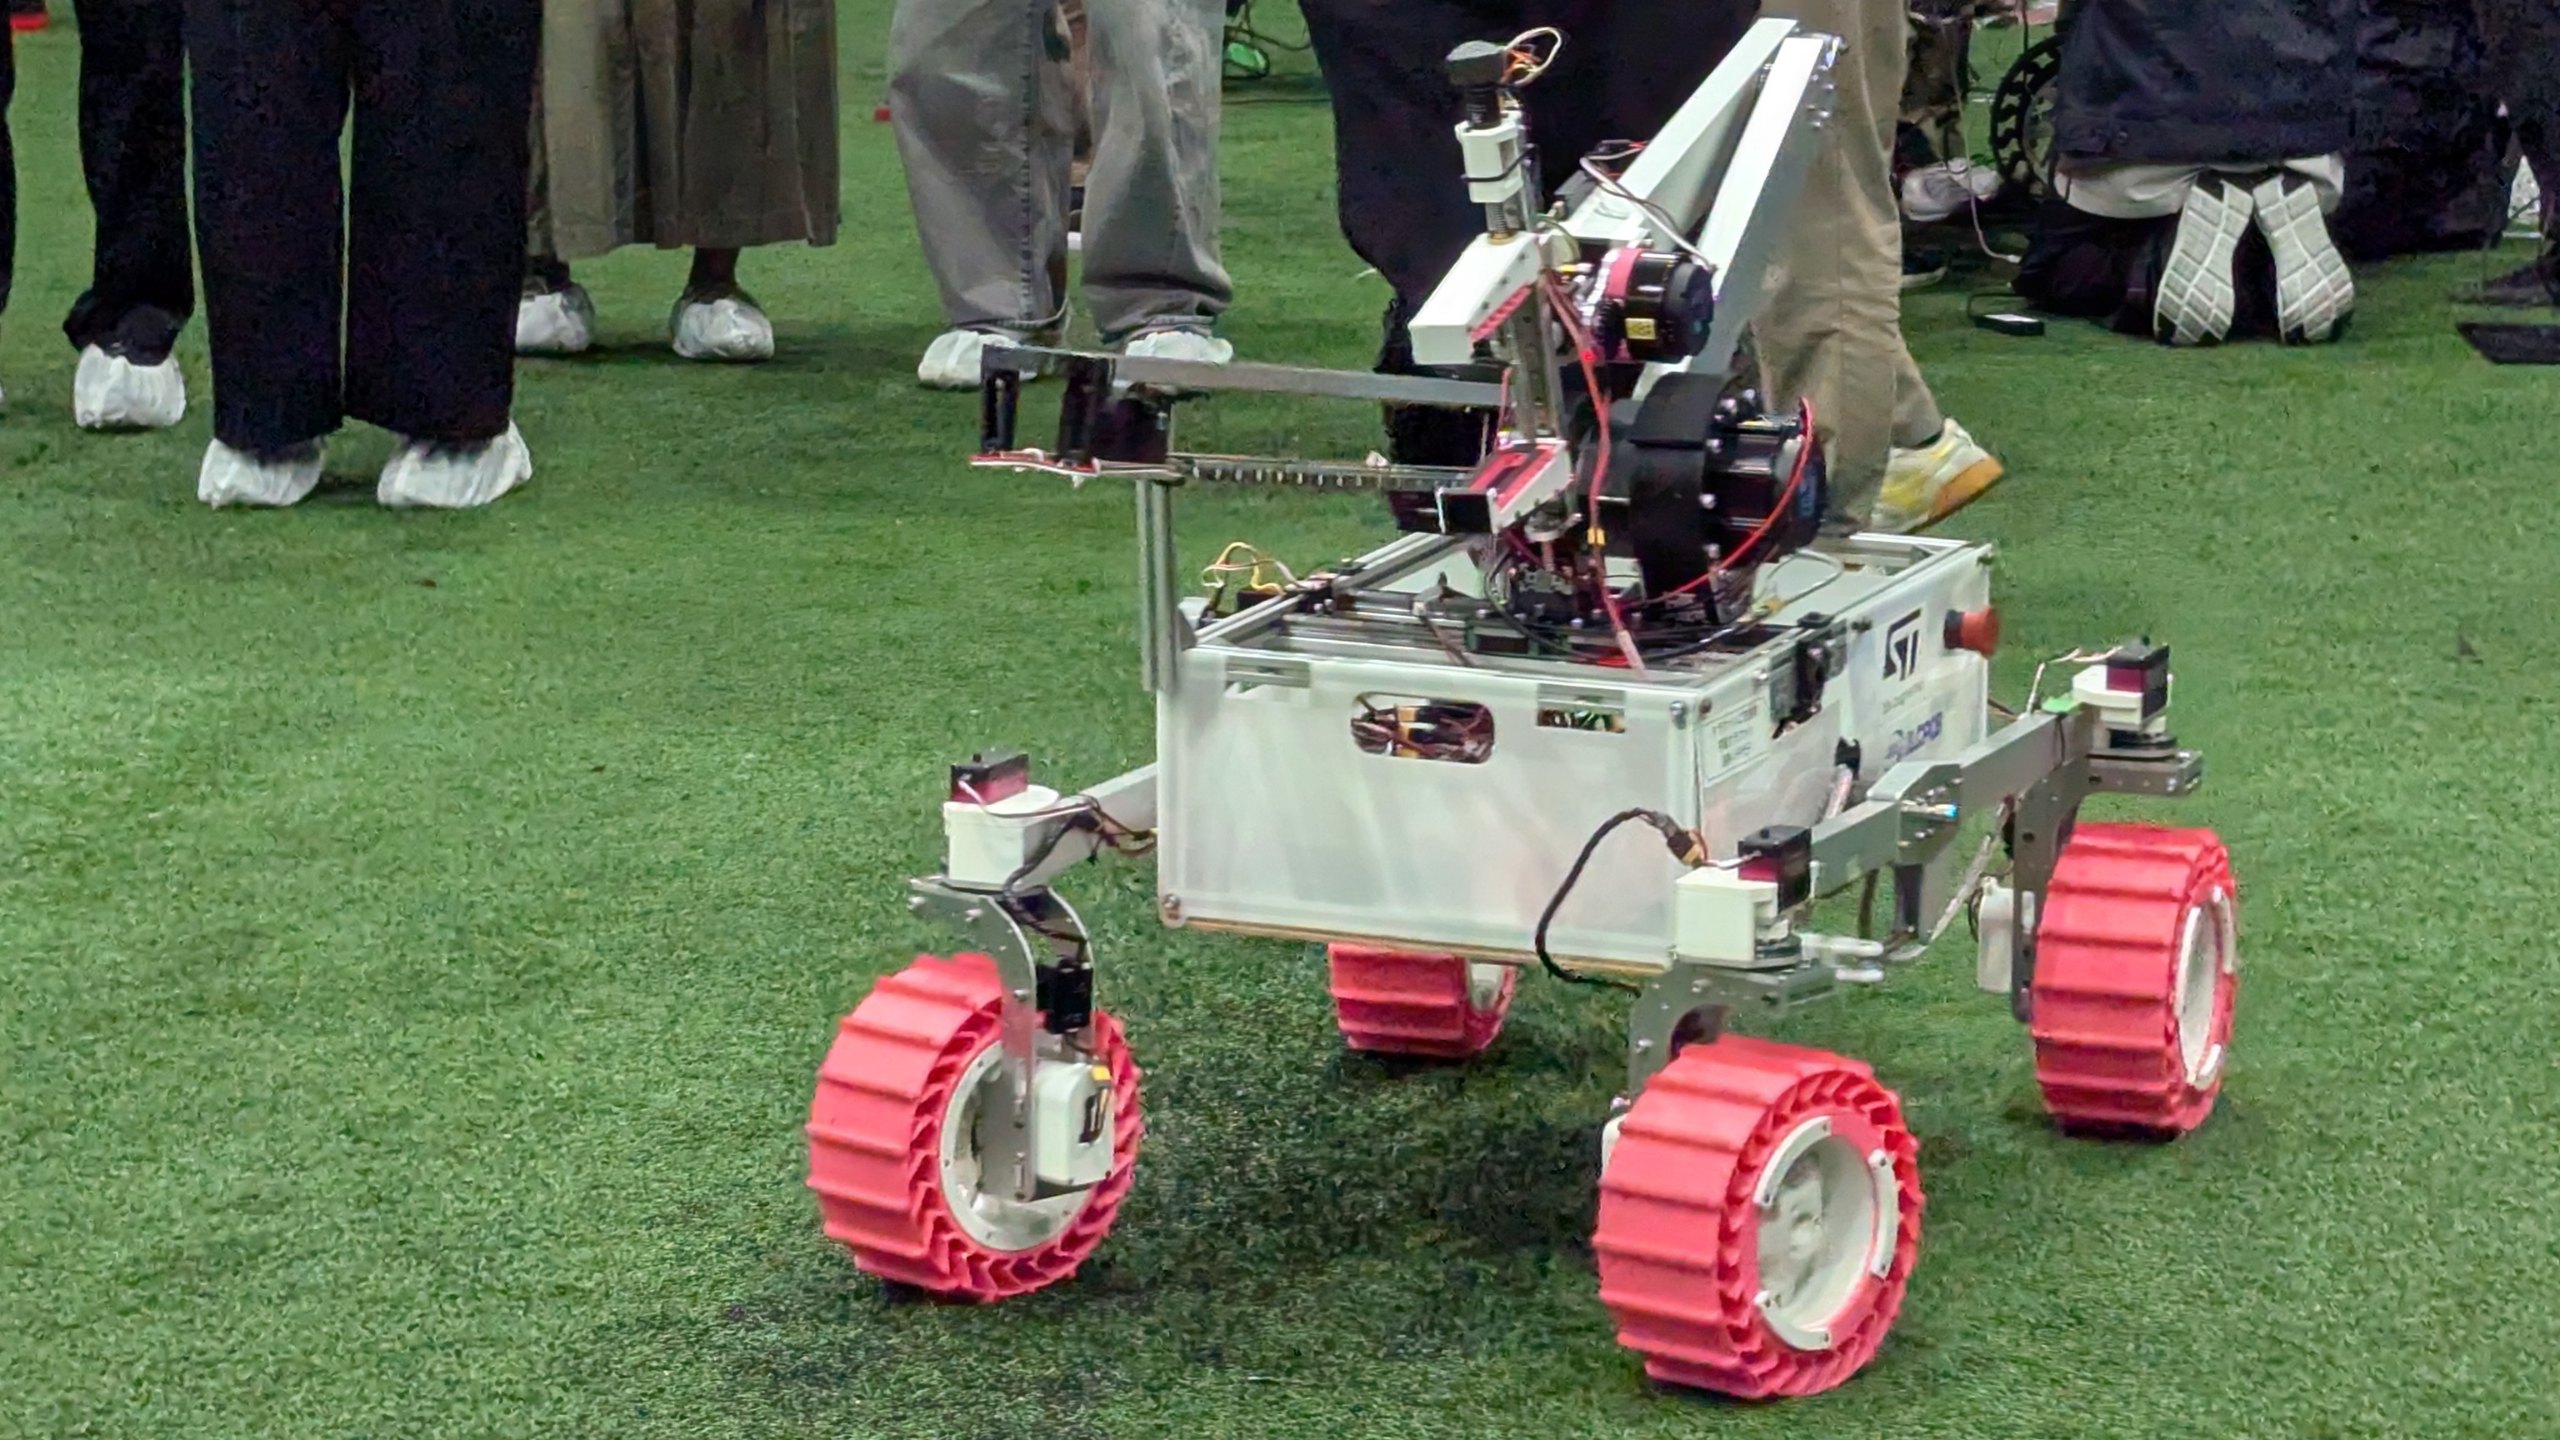
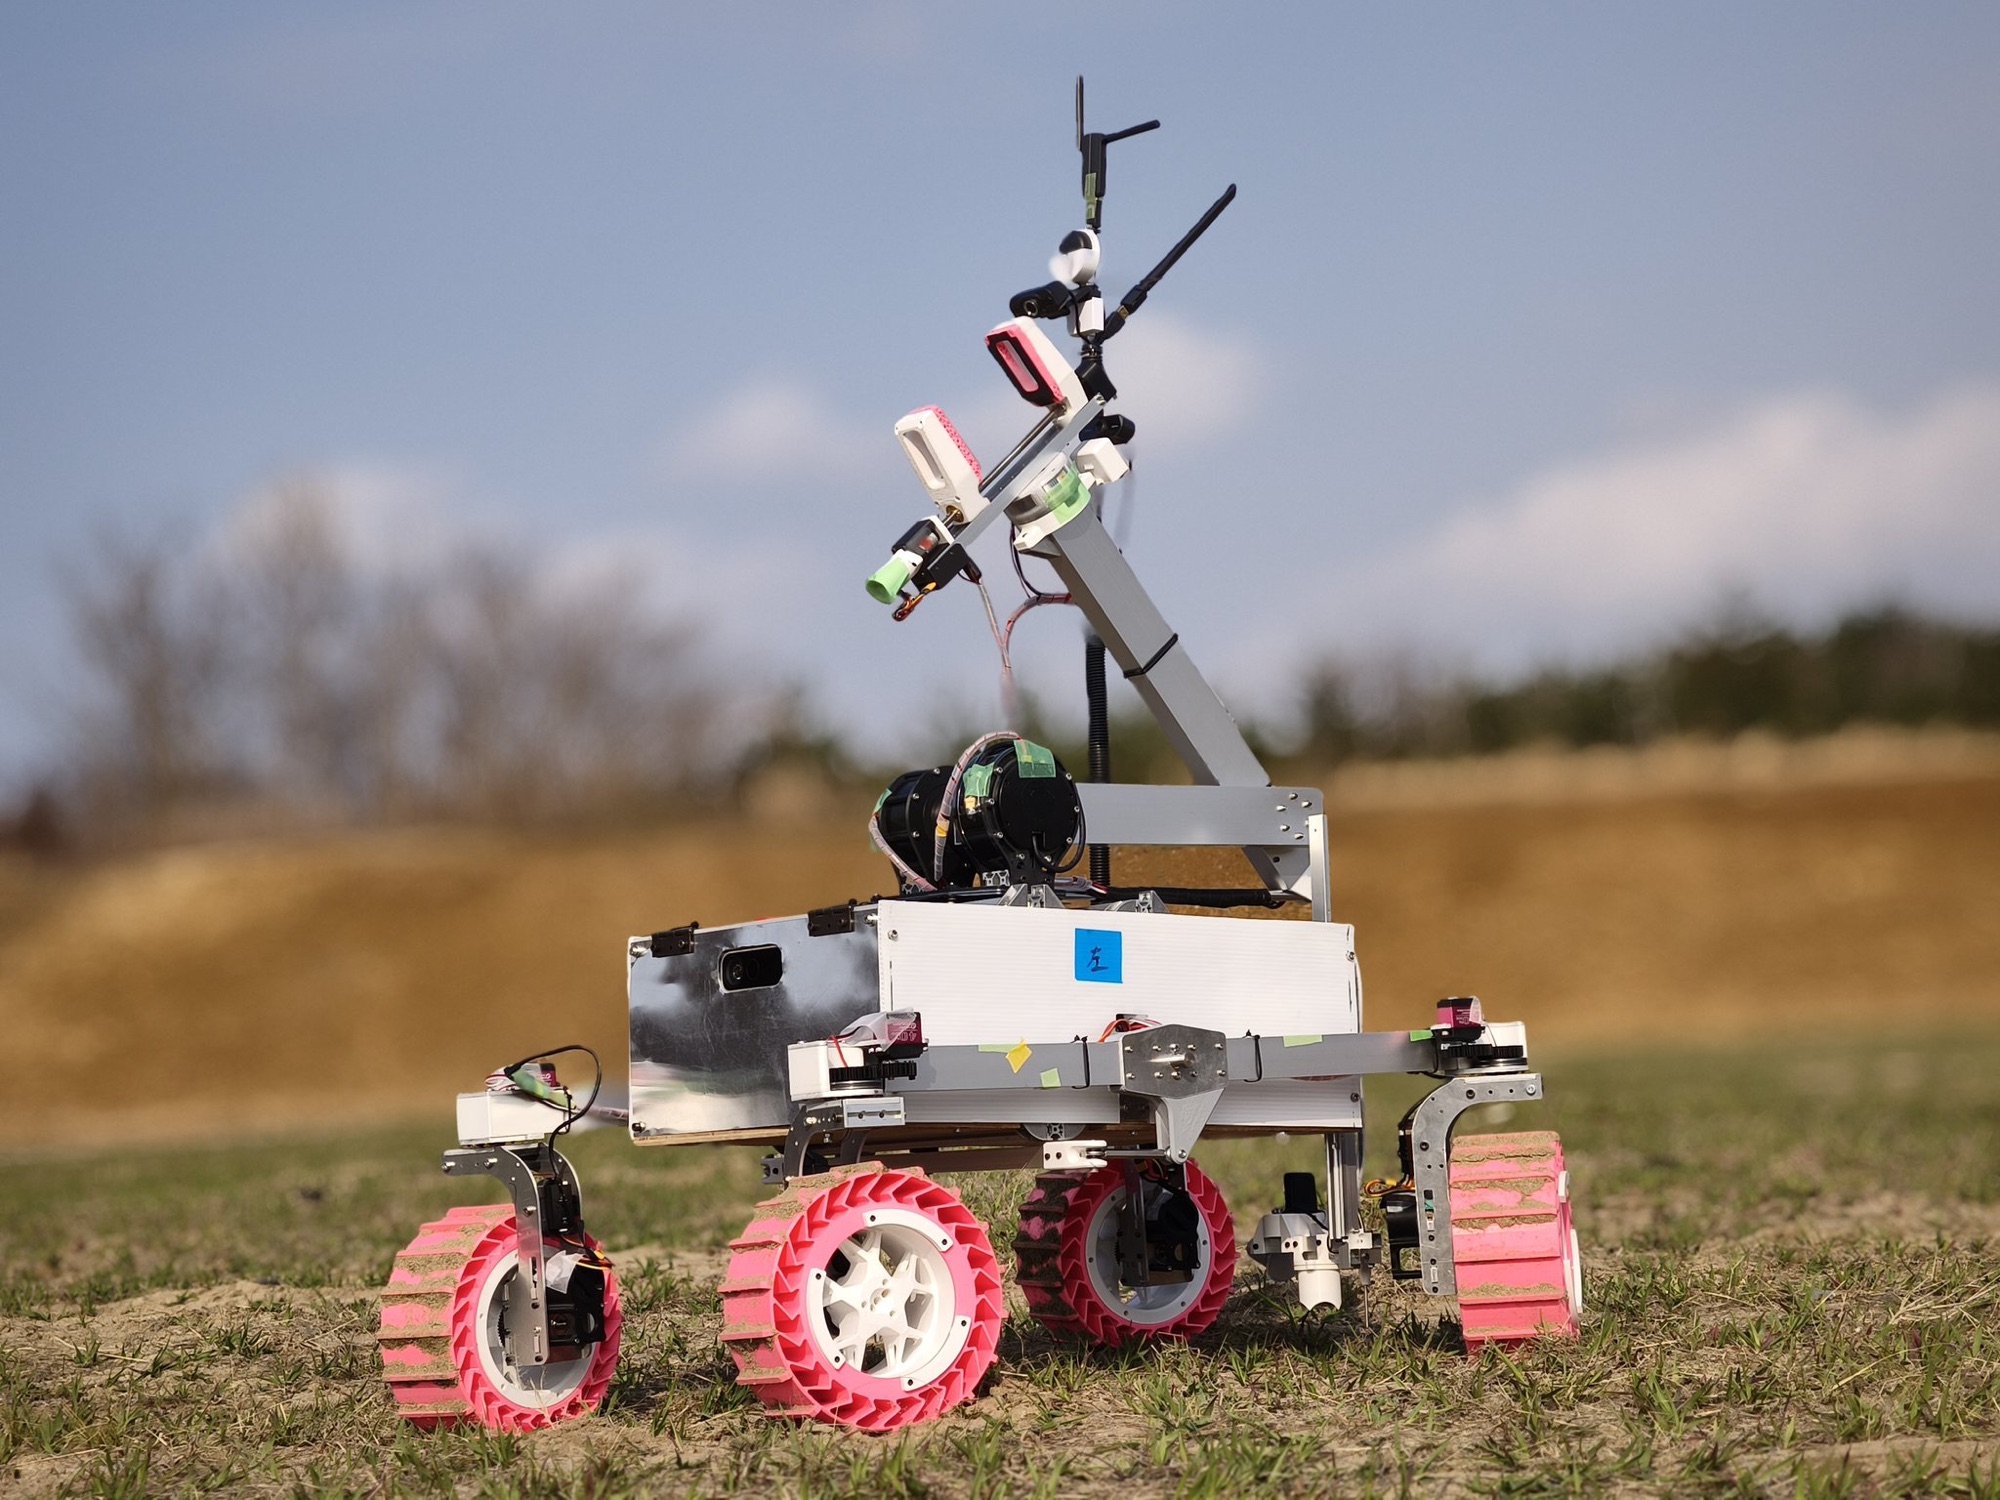
砂丘からフィールドへ。TSUKUBA ROVER TEAM が設計・製作してきた惑星探査ローバーです。
Lineup
2台のローバー
Compare
TR-1 と TR-2
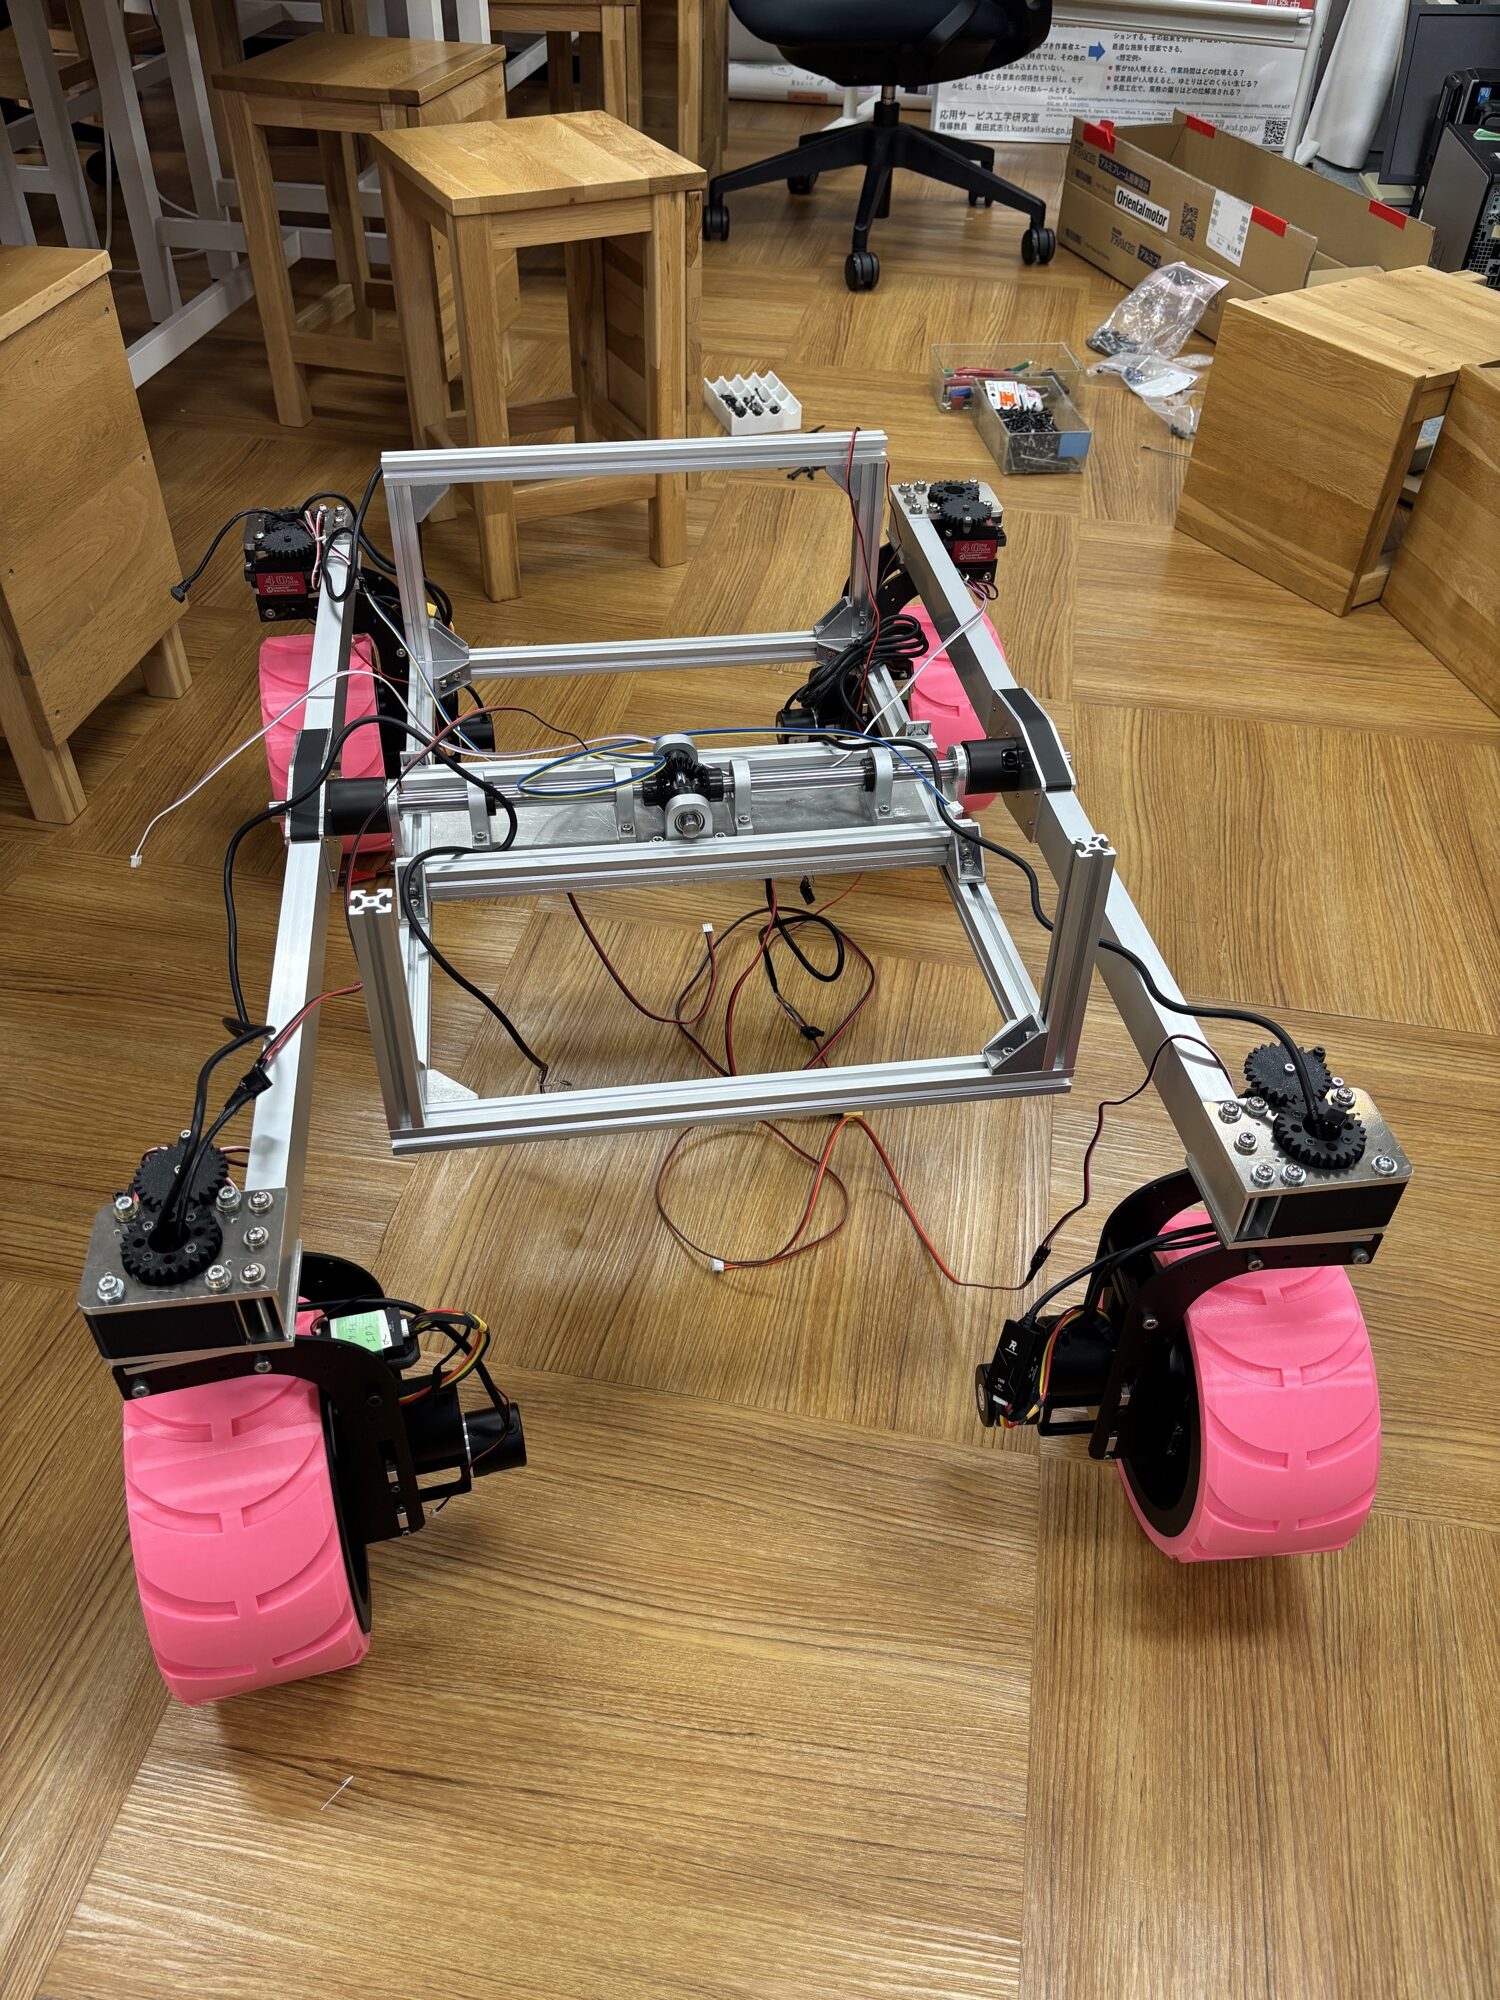
TR-1
TR-2
出場大会
鳥取ローバーチャレンジ2026
Space Rover Cup 2026
結果
エントリー部門 優勝
優勝
サイズ(収納時)
684×1010×900mm
684×1010×900mm
機体重量
35.35kg
約37kg
サーボモーター
80kgf
160kgf
アーム
5軸(4自由度+ハンド開閉)
関節トルク強化・直動機構による並行移動
マイコン
Teensy 4.1
STマイクロエレクトロニクス製
減速機
—
自作サイクロイド減速機(1:9)
足回り・電源
4輪独立ステアリング・22.2V LiPo
TR-1 と共通
Open source
ソフトウェアと基板データ
プログラムや基板設計データは GitHub で管理しています。